何が起きたか
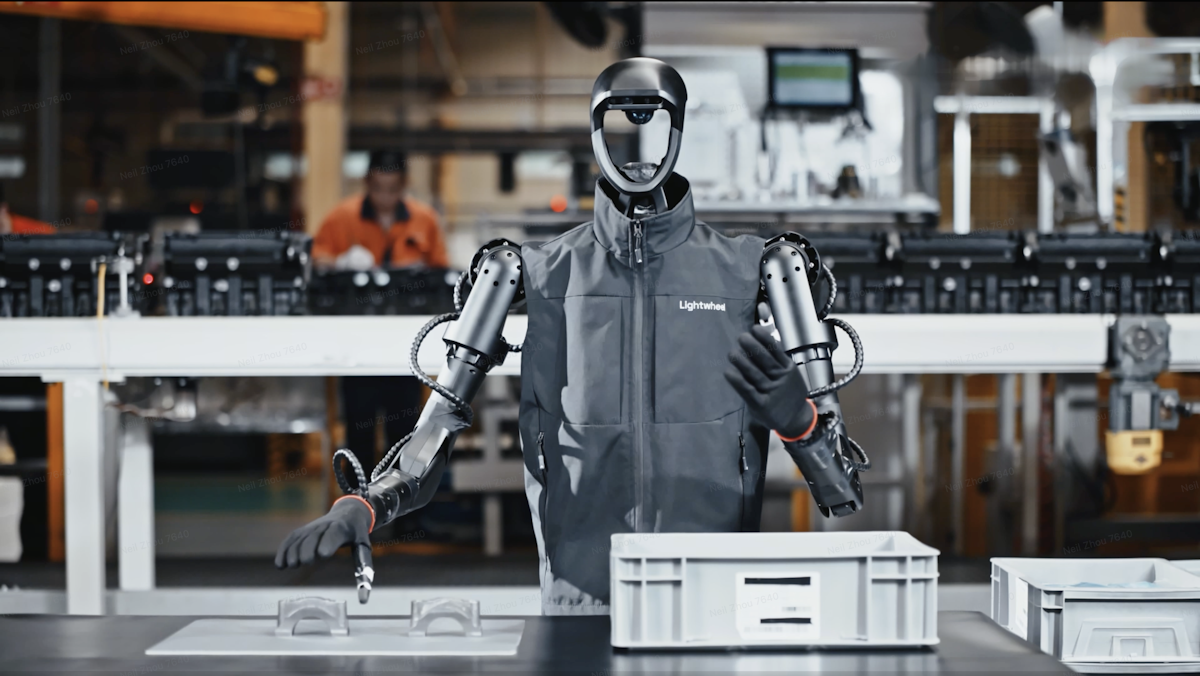
物理AIスタックの明確なコントロールポイントとして5つのインフラプラットフォームが浮上している。NVIDIA(高速計算とシミュレーション)、Applied Intuition(検証エンジニアリング)、Scale AI(データ収集と注釈)、Hugging Face LeRobot(オープンソース調整)、Lightwheel(継続学習ループ)で、それぞれが従来的なGPU中心の計算を超えた重大なボトルネックに対処している。
なぜ重要か
物理AIでは、ロボットが環境を認識し、運動や接触について推論し、特定のボディを通じて行動し、失敗から回復する必要がある。テキストや画像モデルの学習よりはるかに複雑な開発サイクルを要する。これらのプラットフォームはロボットメーカーや産業全体で再利用可能な水平型インフラを示しており、単一の形態やメーカーに縛られていない。つまり、彼らが構築するスタックがロボット工学開発者の今後数年間の作業方法を形作ることになる。
注目点
各プラットフォームは重大なテストに直面している。NVIDIAはエコシステムが拡大しても開放性を維持できるか、Applied Intuitionは自動運転車の検証専門知識をマニピュレーション及びヒューマノイドロボット工学に活かせるか、Scale AIはロボットデータを産業化しながらモデルに必要な情報を失わないか、LeRobotはアクセシビリティを保ちながらより大規模な本番ワークフローに対応できるか、Lightwheelは実運用でReal2Sim2Realループを完結させ顧客の信頼に基づいて実世界フィードバックを取得できるか。
こういう要約が、毎朝あなたのメールに届きます。
これら5つのプラットフォームの出現は、物理AIインフラがどのように組織されるかの根本的な転換を反映している。現代のAIブーム全体を通じて、インフラは計算を中心としていた。より大きなモデルはより多くのGPUを必要とし、業界は加速器、クラウドクラスタ、トレーニングフレームワークの周りに構築された。そのモデルはAIの出力がテキスト、画像、ビデオ、またはコードだった時は十分だった。物理AIはその論理を破壊する。ロボットはモデルを実行してテキストを返すだけではできない。変化する物理世界で動作し、接触とダイナミクスについて推論し、特定の具現化を通じて行動し、失敗から学ぶ必要がある。開発パイプラインはそれに応じてより複雑で、実世界デモンストレーション、合成データ生成、物理シミュレーション、ポリシー学習、構造化シナリオに対する評価、デプロイメント、継続的な失敗事例の収集にまたがっている。
これら5つのプラットフォームのそれぞれはこの新興スタックの異なるレイヤーに対処しており、物理AIインフラは単一のプロバイダーの周りに統合されるのではなく、機能によって分化したまま残るであろうことを示唆している。NVIDIAは基盤レイヤー(高速計算、シミュレーション、物理エンジン)を占有しているが、ロボット学習フレームワーク、基盤モデル、ポリシー評価へと上向きに拡張している。Applied Intuitionは自動運転車から検証エンジニアリング専門知識をより広いロボット工学にもたらし、実世界の要件を構造化されたテストシステムに変換する。Scale AIは物理的相互作用を使用可能なトレーニングデータに変える労働集約的なプロセスを産業化する。Hugging Face LeRobotはオープンソース調整レイヤーを提供し、各研究室やスタートアップが独自のストレージフォーマット、データセットインターフェース、評価パイプラインを発明することを防ぐ。Lightwheelはデプロイメントと再トレーニング間のループを閉じ、1回限りのトレーニングサイクルではなく継続学習を実現する。
重大な質問は、これらのプラットフォームが水平的なままでいられるか(異なるロボットメーカー、具現化、産業全体で再利用可能)、または独自のエコシステムに分化するかである。計算におけるNVIDIAの優位性は膨大なレバレッジを与えるが、同社には物理AIワークフローを独自のソフトウェアとハードウェアに引き寄せるインセンティブもある。LeRobotのオープン性は調整メカニズムを作成するが、オープンソースインフラは耐久的なガバナンスと長期的なメンテナンスを必要とする。Applied Intuitionの自動運転車での強みは、動作が言語、接触ダイナミクス、長期的タスク推論に依存するマニピュレーションとヒューマノイドロボット工学に同等には変換されないかもしれない。Lightwheelのループは顧客がライブデプロイメントデータを返すために十分なほどプラットフォームを信頼する必要がある。これらの緊張の結果は、物理AIが孤立したエコシステムに分化するか、共有可能な再利用可能なインフラの周りに集結するかを決定する。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Chunghwa Telecom社長のRong-shy Lin氏は、会話型AIから自律型AIエージェントへの移行が企業導入を変え、大規模導入にはデータガバナンス、アクセス制御、説明責任が不可欠だと述べた

CoreWeaveは金曜の時間外取引で5%下落し、週間で15%安となる見通し

AppleとMetaは、ハイエンドMacでの動作を想定した新しいオープンウェイトAIモデルを共同で公開すると発表した

Crunchbaseデータで、投資家はQ3にアジア新興企業へ385億ドルを投じた

Anthropicの長期投資家がFortuneに、株式は約1兆8000億ドルで価格設定され、IPO後2兆3000億ドルから2兆4000億ドルと予想

第2四半期に富豪やファンドが「Magnificent Seven」のAI関連株6銘柄を売却


