何が起きたか
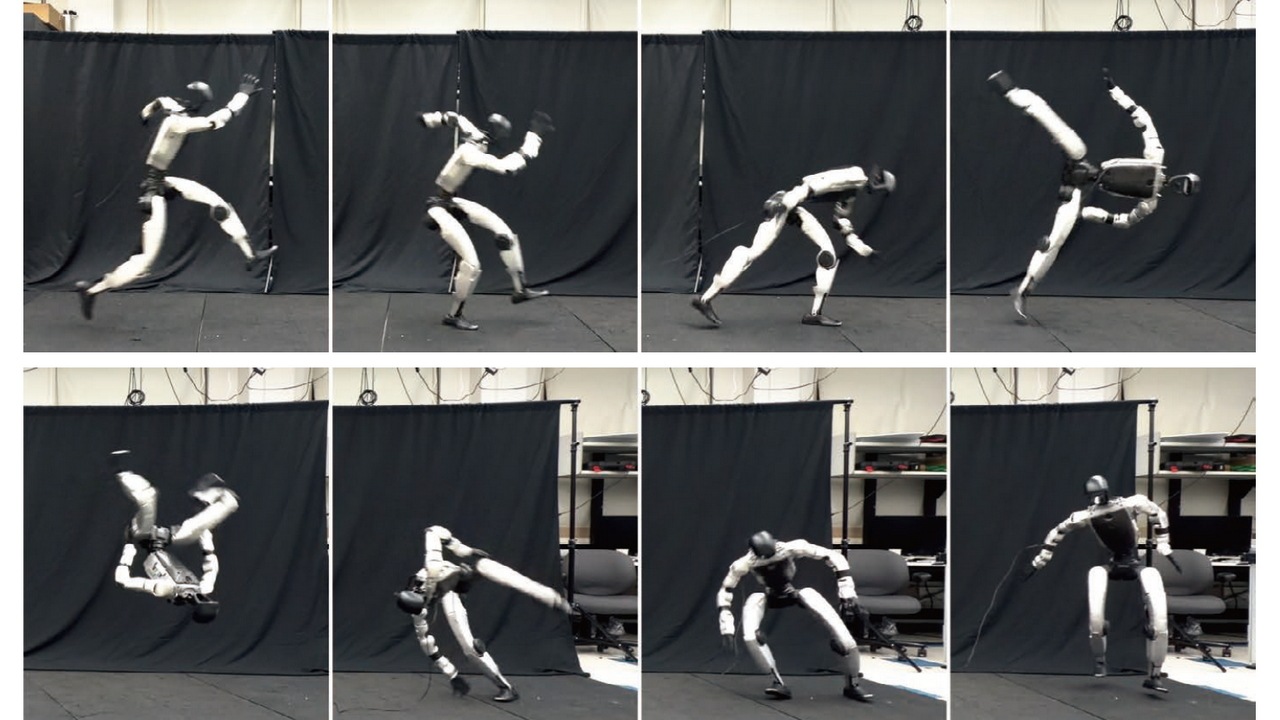
カリフォルニア大学バークレー校のPieter Abbeel氏のグループがSuperMimicを発表。物理シミュレーターをニューラル世界モデルに置き換え、強化学習を最大数百~1,000倍近く高速化する。
なぜ重要か
実機での試行錯誤なしにコンピューター上のシミュレーションだけでロボット学習を完結できるうえ、従来の物理シミュレーターが苦手とした難しい動作も成功する。
誰に効くかヒューマノイドのロコモーションや全身制御のsim-to-realに取り組むロボティクス研究チームは、シミュレーション時間を大幅に短縮できる可能性があり、物理シミュレーターベースの学習では達成できなかった動作を利用できるようになるかもしれない。
こういう要約が、毎朝あなたのメールに届きます。
この成果は、カリフォルニア大学バークレー校の教授で、AmazonのFrontier AI & Robotics(FAR)組織にも所属するPieter Abbeel氏が率いるグループによるものだ。Abbeel氏はロボット機械学習の分野で知られる人物で、約10年前にはOpenAIがまだロボット強化学習に取り組んでいた時期に大学の教職を離れ、フルタイムの研究者として同社で働いた。Physical Intelligenceの共同創業者であるChelsea Finn氏のメンターでもあり、Sergey Levine氏のかつての研究協力者でもある。
この研究は、近年の動画生成の波ではなく、ロボット学習における世界モデルの古典的な流れに位置する。本誌2026年4月号で取り上げたNVIDIAのDreamZeroなどWAM(world action model)やVAM(video action model)のアプローチは、主に拡散ベースの動画生成の上に構築され、マニピュレーション作業に応用されている。これに対しAbbeel氏の手法は、ロボットとその環境の状態量をパラメーターとして直接予測する。
sim-to-realは現在、ヒューマノイドの歩行(ロコモーション)やダンスなどの全身運動制御で広く使われている。速度と成功率の向上が実証されれば、この分野にとって大きな前進となり得るが、これは製品として展開されたものではなく大学の研究成果として示されている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
Bay AI Inc.が5000万ドルで始動した
Google DeepMindがロボット動作生成の視覚言語行動モデルGemini Robotics 2.5を発表
Ring創業者ジェイミー・シミノフ氏がニューヨークでの発表イベントで、留守中に巡回するAI搭載の屋内ドローン「Ring Drone Cam」を2027年1月27日に249.99ドルで発売すると述べた
Cyanogen共同創業者のKirt McMaster氏率いるKora Systemsが、アプリ間でAIモデルと自律エージェントを動作させるLinuxベースのデスクトップOSを発表
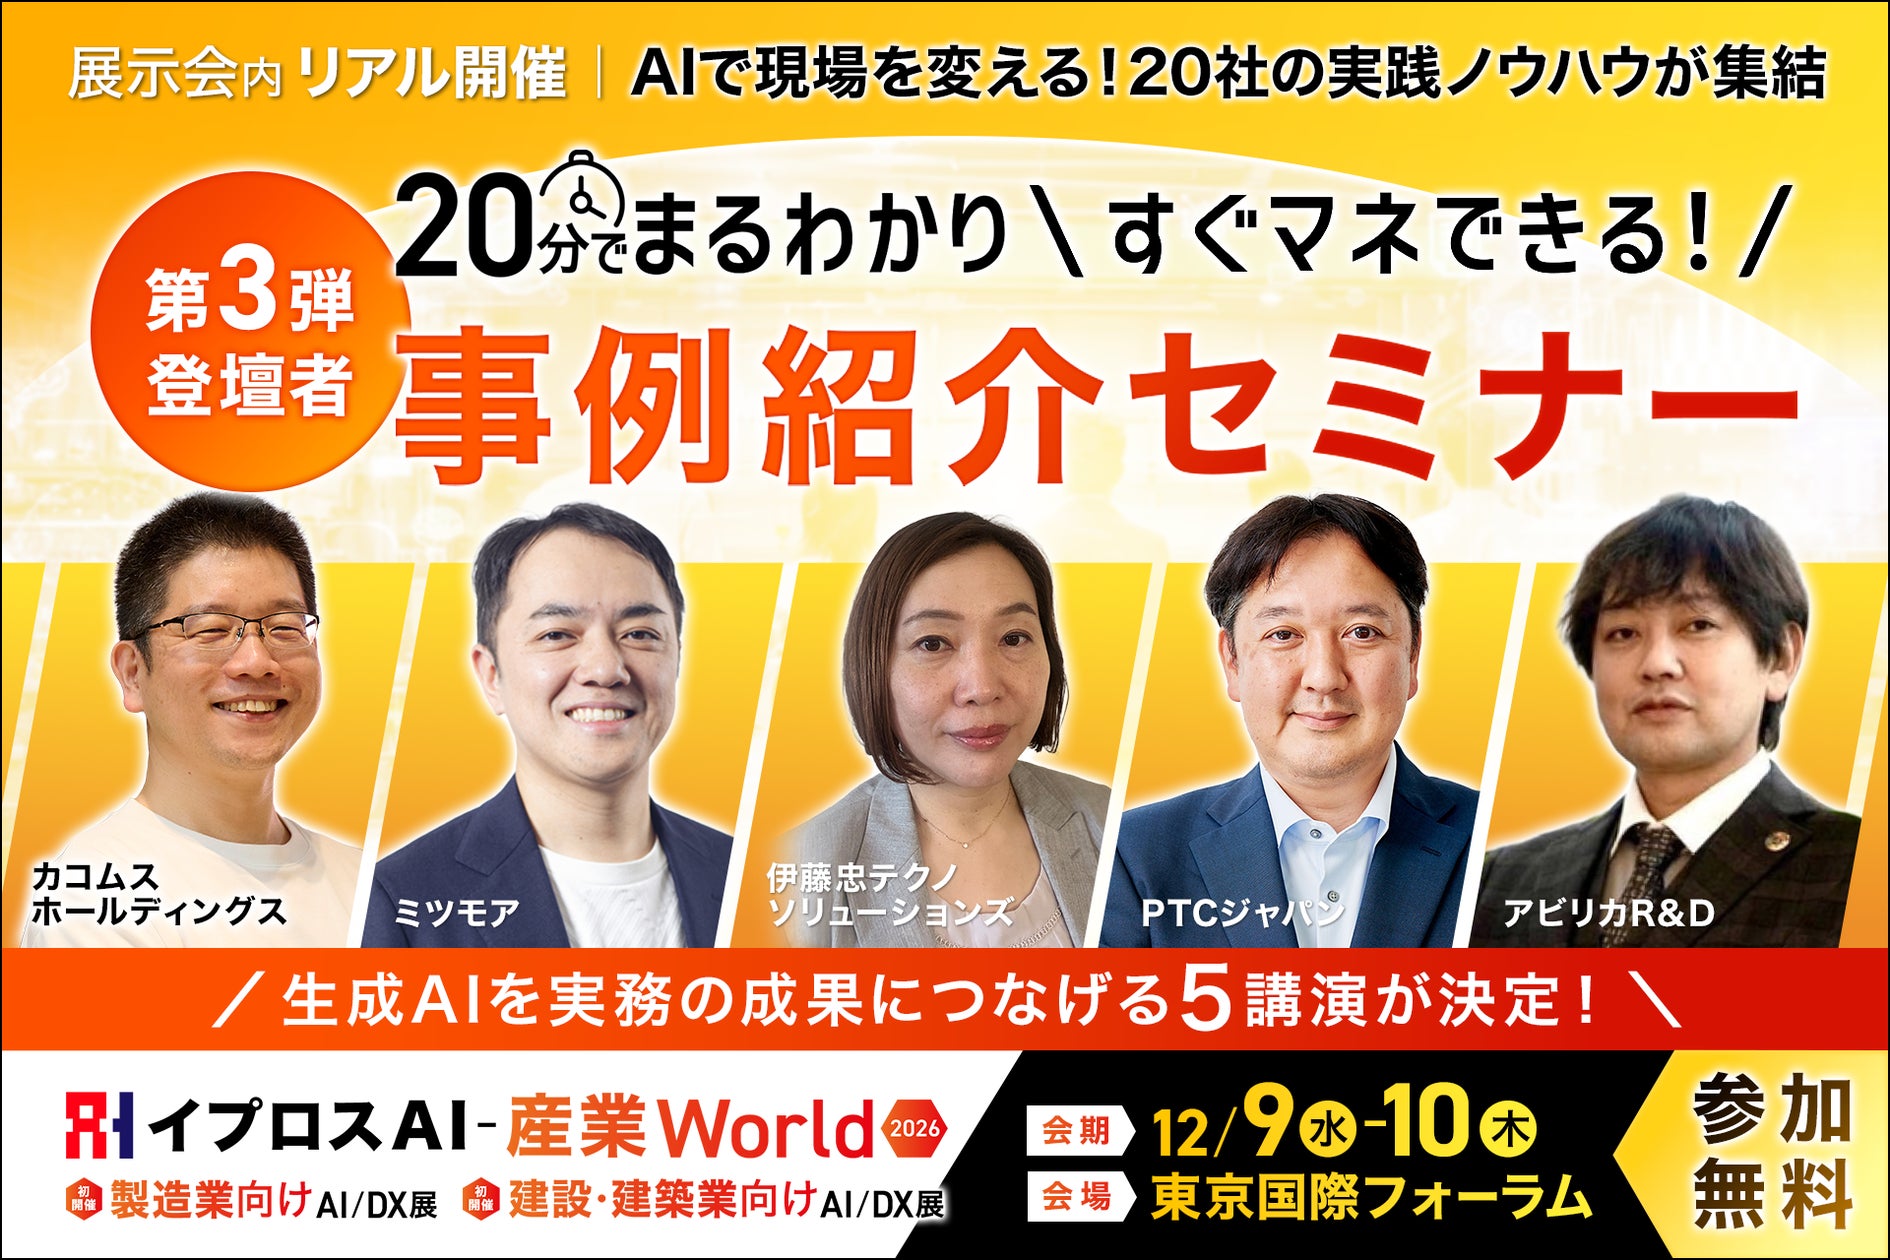
IPROSはAI-Industry World 2026で20分の無料セッション5本を発表
GenRobot AIが11月2日公表のシリーズA+で1億ドル調達