何が起きたか
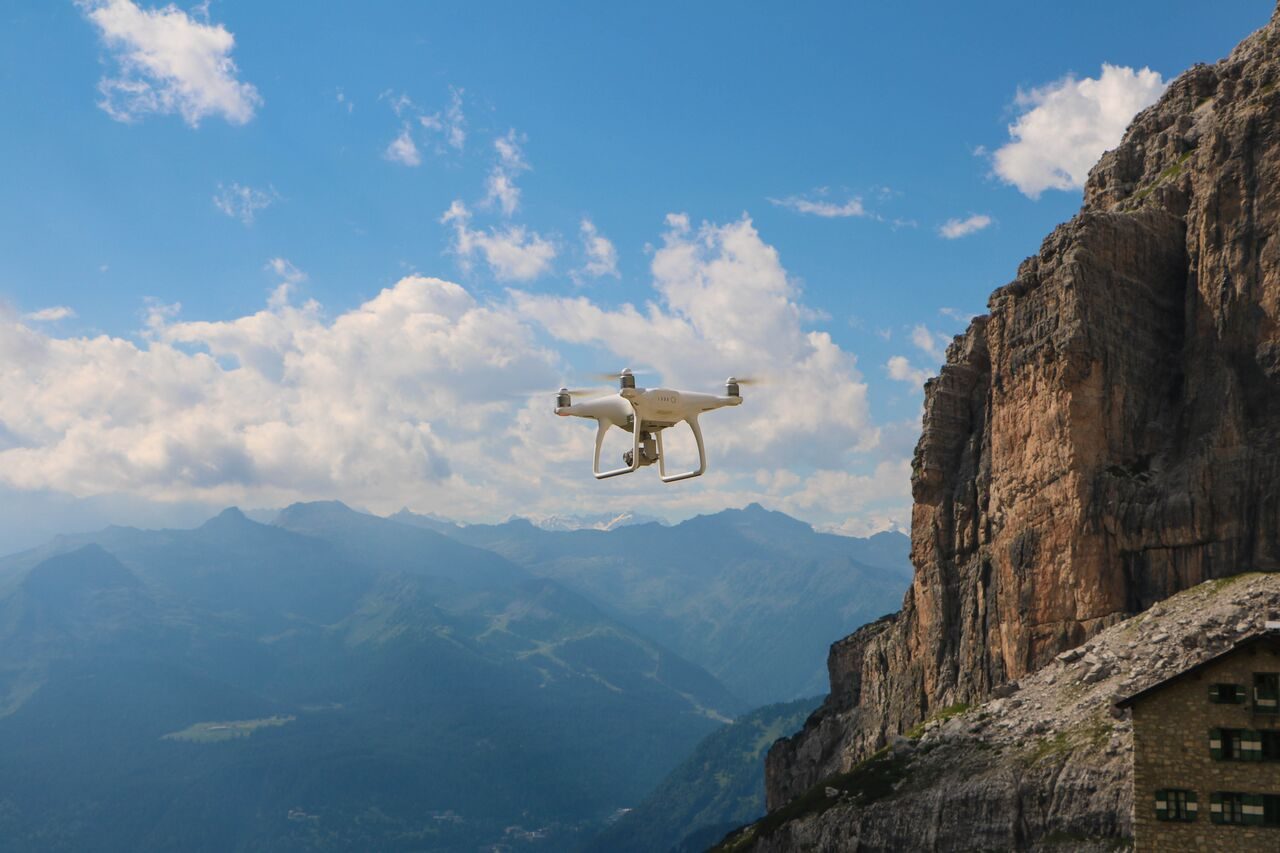
テキサス大学オースティン校のRohan Ghuge氏が率いる研究で、自律走行体は経路を2〜3回再計算するだけで、完全適応型の経路計画の利点のほとんどを得られることが分かった。
なぜ重要か
Ghuge氏によると、ロボットが解を数回変えるだけで完全適応型の利点のほとんどを得られ、わずかな追加コストで実用的になるという。
注目点
この知見はコンピューターシミュレーションによるものだ。実機のドローンで役立つかは、バッテリー、搭載コンピューティング、通信の制約下で数回の再計算が可能かどうかにかかっている。
誰に効くか捜索救助、インフラ監視、科学研究、農業のドローン運用者は、再計算を減らしてバッテリーと搭載コンピューティングを節約できる可能性があるが、現時点の結果はシミュレーションによるものだ。
こういう要約が、毎朝あなたのメールに届きます。
テキサス大学オースティン校のRohan Ghuge氏が、ミシガン大学のRayen Tan氏とViswanath Nagarajan氏とともに率いたこの研究は、自律運用でよく知られた問題に対処している。ドローンは限られた情報でミッションを開始し、データを集めるにつれて最適な経路が変わることがある。完全適応型システムは新しい情報が入るたびに計画経路を変え続け、より良い経路を生むが、計算資源と時間を消費する繰り返し計算が必要になる。もう一方の極端は非適応型システムで、何を発見しても当初の経路をたどる。チームが開発したハイブリッド手法はその中間に位置する。車両は「ラウンド」と呼ばれる一定期間、計画経路をたどり、そのラウンド中に集めた情報を使って次の経路を計算する。
シミュレーションでは、適応ラウンドを2回使うハイブリッド解法が完全適応型モデルより15倍速く、コストはわずか12%増だった。研究者らは収穫逓減も見出した。3ラウンドを超えると精度は大きく改善しなかった。Ghuge氏はこう述べている。「良い意思決定にすべてのデータは必要ない。捜索を逐次行うなら、2〜3ラウンドで十分だ」。この知見は、航空機がバッテリー、搭載コンピューティング資源、通信の制約に直面するため、ドローン運用で重要になりうる。
より広い要点は、意思決定の頻度を増やしても必ずしも比例して良い結果にはならないということだ。ただし、これまでの証拠は飛行試験ではなくコンピューターシミュレーションによるもので、この研究はドローン自体がエリアを15倍速く捜索できることを意味しないと述べられている。2ラウンドモデルが実際のミッションに通用するかは、こうしたバッテリー、コンピューティング、通信の制約が現場でどう作用するかにかかっている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
中国製物流ロボットが日本で普及し、トヨタやコマツなどが採用
大和ハウスのCVCが、産業用ヒューマノイドロボットを開発する米ペルソナAIに出資した
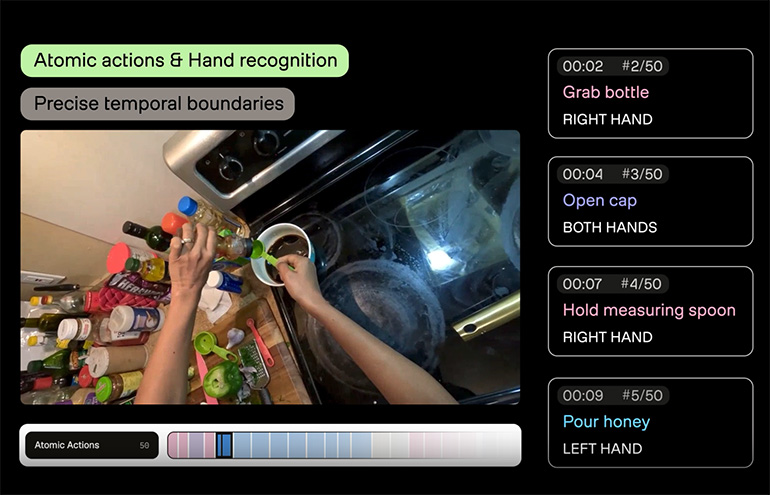
TwelveLabsは自視点映像向け初のモデル「Pegasus 1.6」を公開
PhAI Labs率いるチームがJEPA-Anythingを発表
ITRIは、ロボティクスが従来の自動化設備からあらゆる産業の生産性ツールへ移行しつつあり、動くだけでなく働けるロボットにはハードウェア、AI、センシング、仮想空間と物理空間の統合が鍵になると述べた
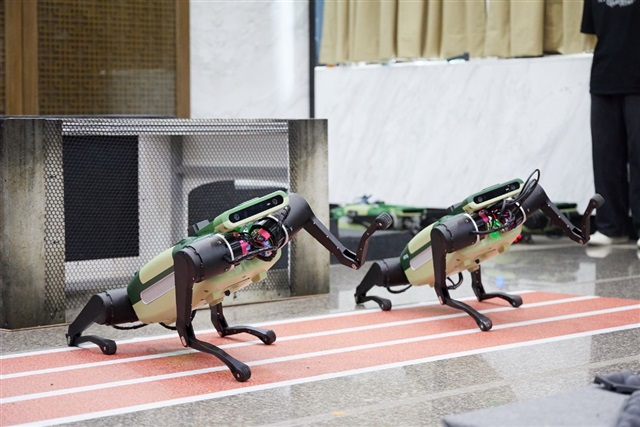
Agile RobotsのCEO Zhaopeng Chen氏はPhysical AI Media Dayで「物理AIは自動車の10倍の規模になる」と述べた