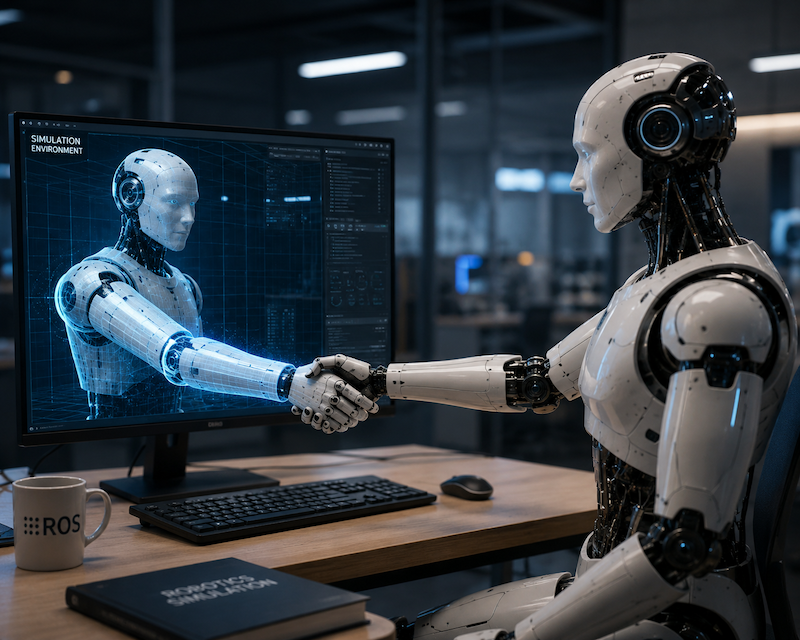
Robot Operating System(ROS)は2000年代後半に登場し、再利用可能なソフトウェアコンポーネントを使ったロボティクスアプリケーション構築フレームワークとして機能。ROS 採用の拡大に伴い、Gazebo というオープンソースロボティクスシミュレータが開発され、仮想環境でロボットのモデル化、センサーシミュレーション、ソフトウェアテストを可能にした。
モダンな Gazebo(Ignition Gazebo から進化)はモジュール設計に変更され、物理エンジン、レンダリング、センサー、通信などの個別コンポーネントを独立して開発・アップグレード可能に。これは ROS 1 から ROS 2 への移行と並行しており、ROS 2 は信頼性向上、リアルタイム性、セキュリティ強化、大規模商用展開対応を実現。
シミュレーション内で物体の摩擦モデリングや接触ダイナミクスの微小な不正確さが、現実での挙動に大きな差を生む可能性があるため、物理シミュレーション精度が重要。ドメインランダミゼーション手法は、照明条件、物体位置、表面テクスチャ、センサー特性を継続的に変更し、複数のシミュレーション変異に対してロボットが成功することで、現実への汎化を向上させる試み。
こういう要約が、毎朝あなたのメールに届きます。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

JR東海は10月16日、N700S以来のフルモデルチェンジとなるS0系を発表した
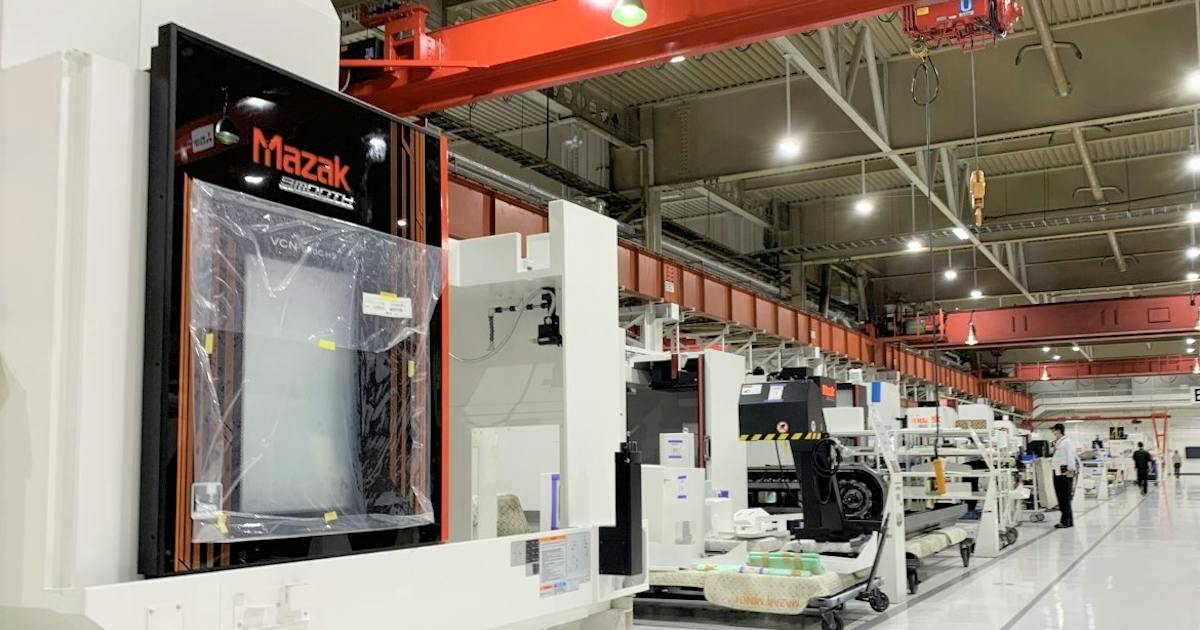
ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した
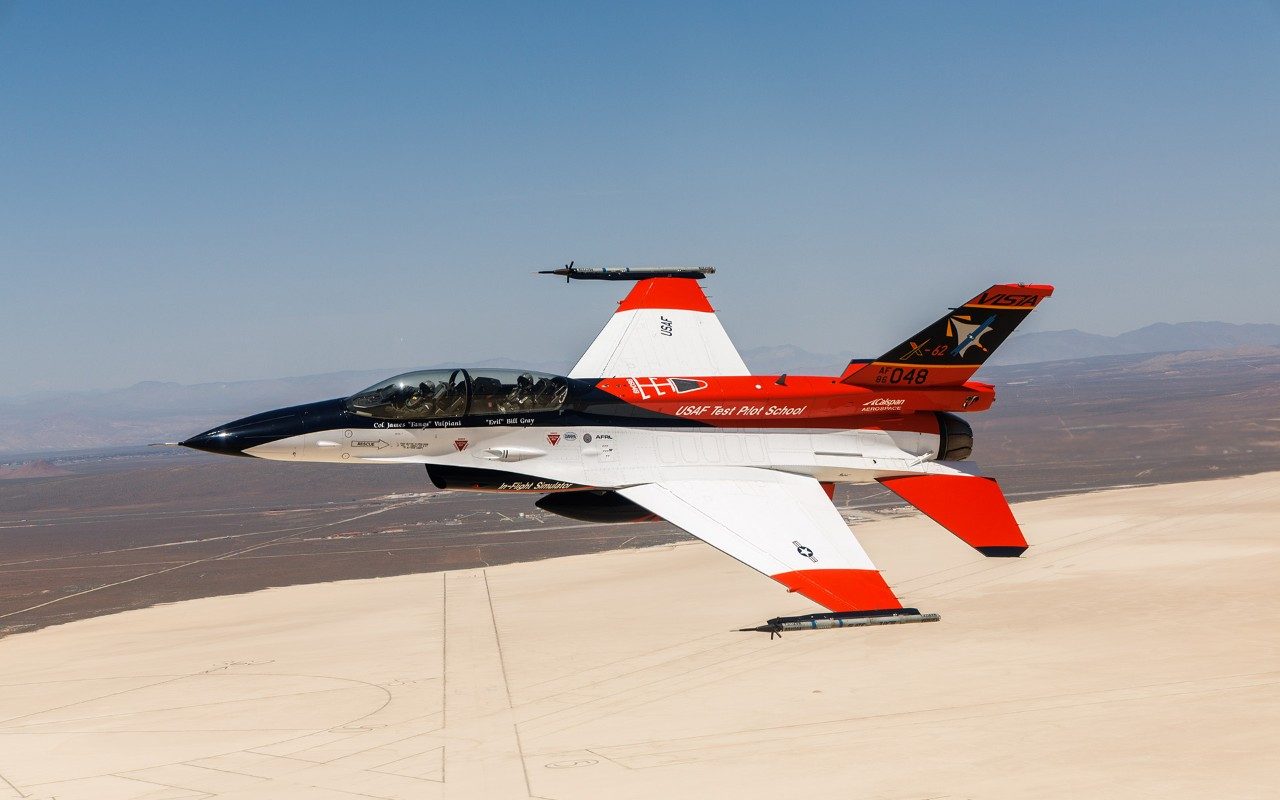
空軍はX-62 VISTAに先進レーダー、拡張センサーと計算能力、最新のネットワーク通信を搭載し、4月のHAVE HEATとHAVE HOLIDAYSの2つの加速試験の詳細を明らかにした
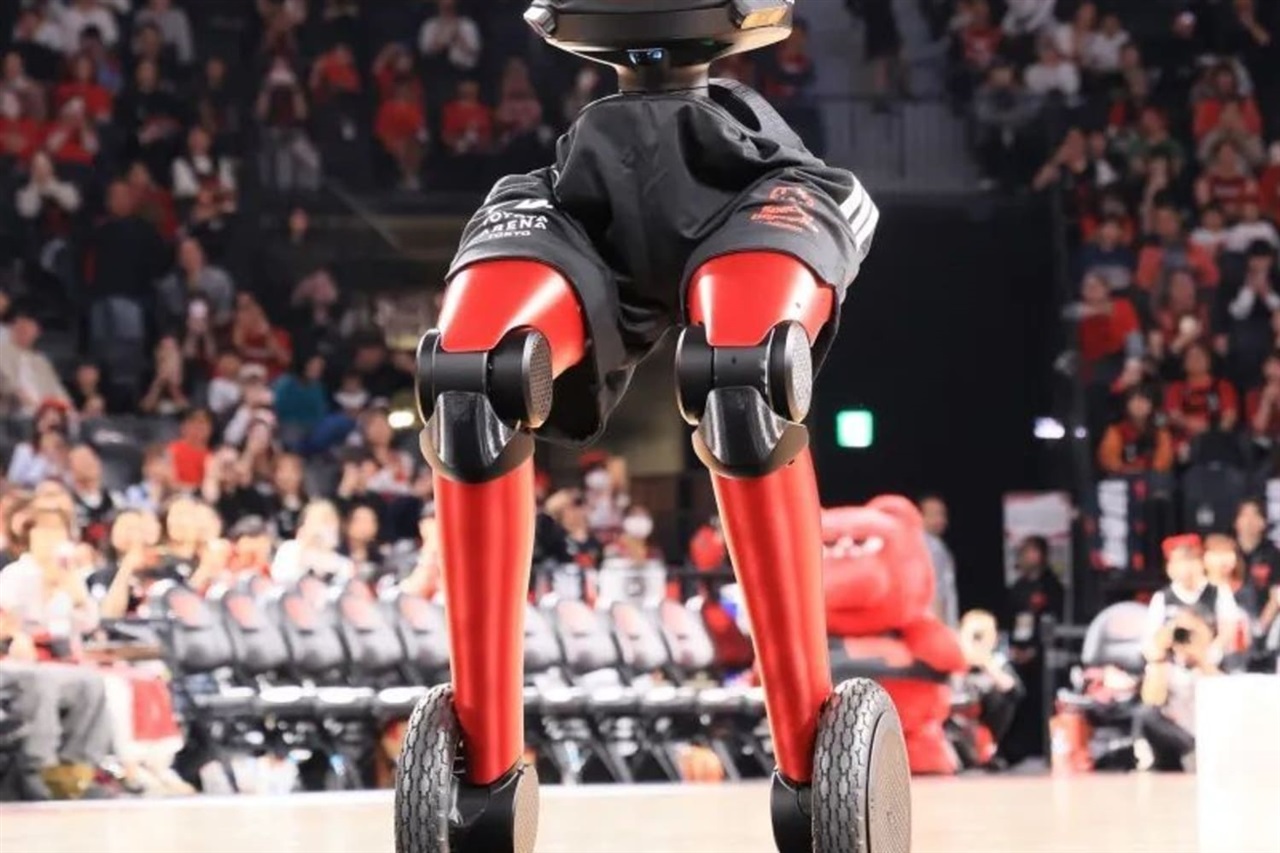
トヨタ自動車のJapan Mobility Show Bizweek 2026ブースはAIバスケットボールロボットCUE7が中心で他に展示はなく、半分のスペースを2つの会議室に充てている
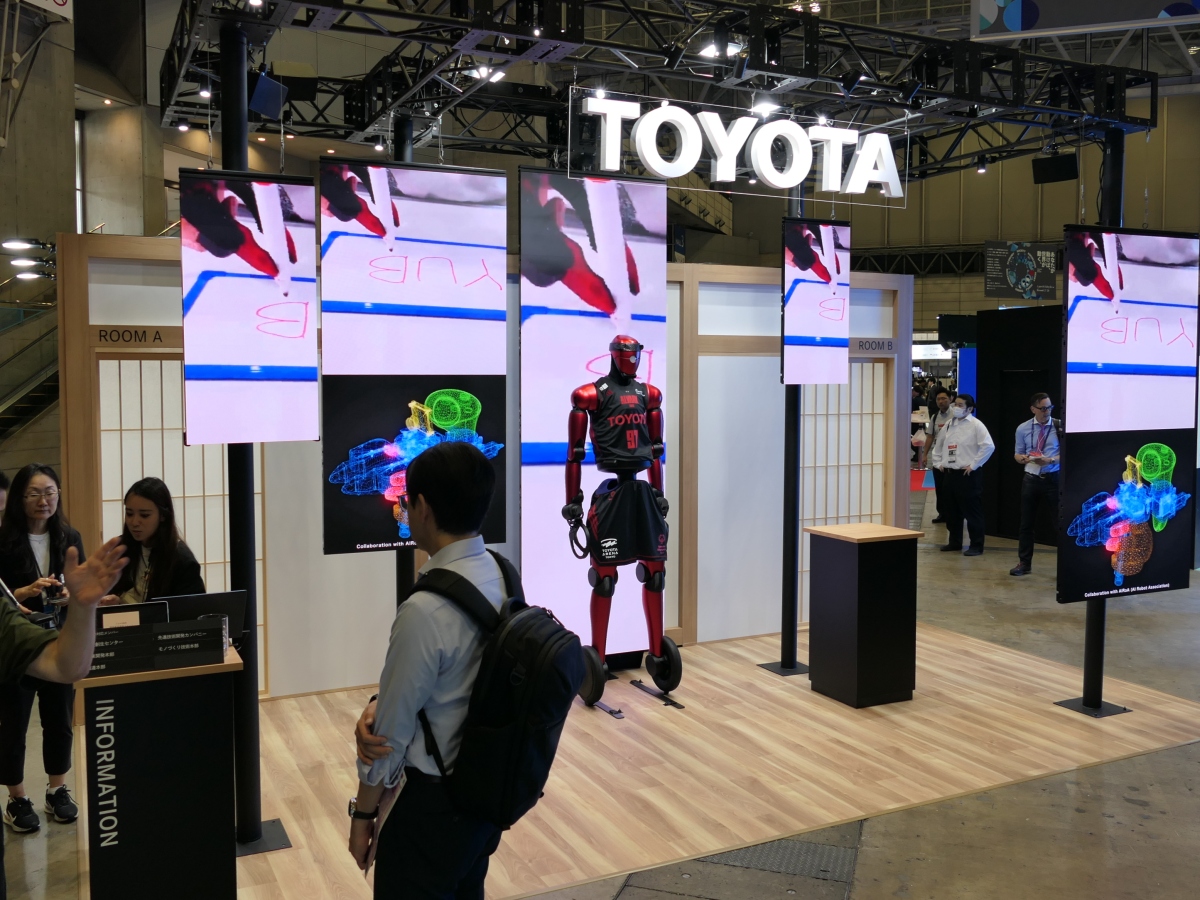
Japan Mobility Show Bizweek 2026がPhysical AIの応用を披露