何が起きたか
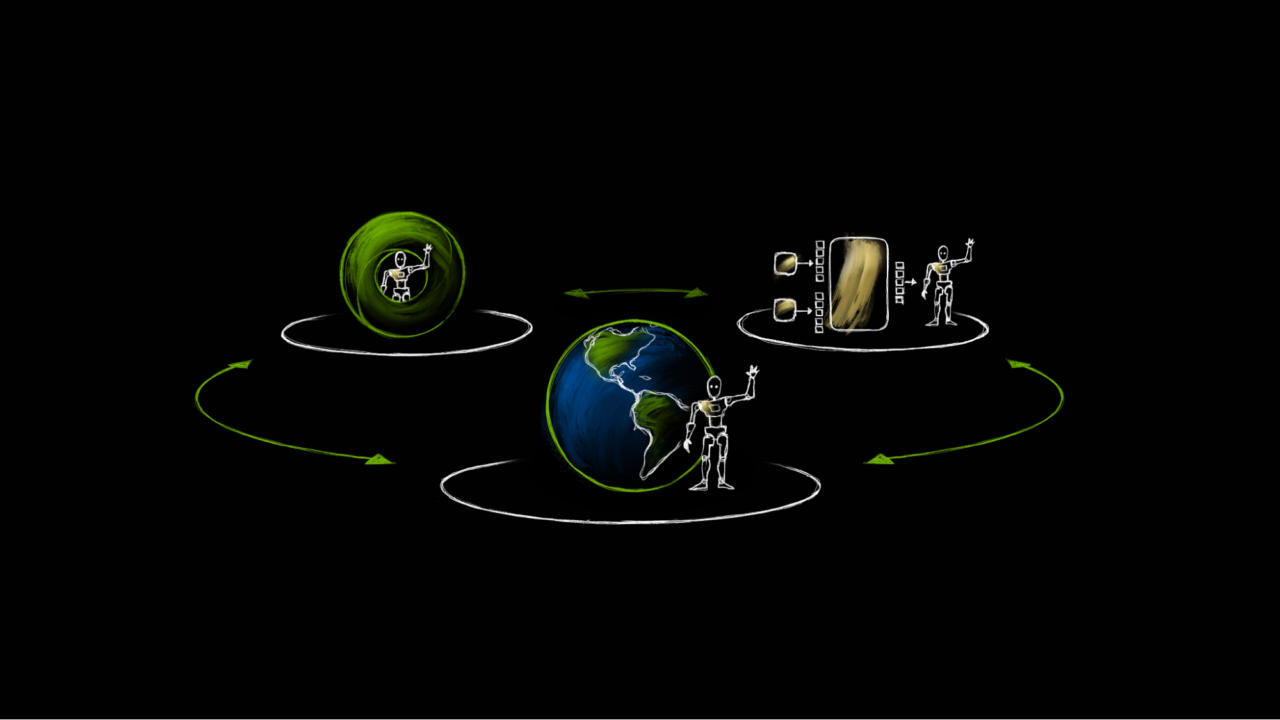
シミュレーションは、デバッグと可視化のためのツールから、物理AIシステムの学習の中核へとシフトしている。NVIDIA Isaac Lab 3.0、MuJoCo Warp、Newtonといった最新フレームワークにより、開発者はGPUで数千時間分のロボット経験を並列シミュレーション環境から生成できるようになり、コストが高く危険な実世界データ収集に取って代わった。
なぜ重要か
ロボティクスと物理AIシステムには、言語モデルが活用できるようなインターネット規模のデータセットが存在しない。シミュレーションはこのギャップを埋め、実世界データ収集の数分の一のコストで、フォトリアリスティックで物理的に根拠のある訓練データを生成できる。チームはシミュレーションを使い強化学習ポリシーの訓練、知覚データセットの生成、デモンストレーションの収集、珍しいシナリオに対するポリシー検証に活用しており、これはもはやオプションではなく基礎となっている。
注目点
エコシステムは専門的なエンジン間で分化している:MuJoCoは接触が多い物理とモデル精度に優れ、Isaac LabとIsaac SimはGPU加速スループットとフォトリアリスティック描画に注力し、Newton(NVIDIA、Google DeepMind、Disney Researchが開発)は異なる物理システム向けの複数のソルバーバックエンドを提供している。2026年の重要な問題は、どのコンポーネントがエンジン間の共有インフラストラクチャになるか、という点にある。
こういう要約が、毎朝あなたのメールに届きます。
実世界ロボット訓練からシミュレーション優先開発への転換は、物理AIの根本的な制約であるデータ不足を反映している。数十億のインターネットテキストから恩恵を受ける大規模言語モデルと異なり、ロボティクスシステムは相互作用ダイナミクスを学習する必要があるが、これを物理的形態で収集することは費用がかかり危険である。シミュレーションはこのボトルネックを取り除き、GPU並列実行を可能にする。単一GPUは数千の仮想ロボット環境を同時に実行でき、数ヶ月の実世界実験を数日の計算に圧縮できる。
エコシステムが複数のエンジン間で分化していることは、ロボティクスタスクの多様性を反映している。MuJoCoは長年、物理精度と接触モデリングの標準であり続けている。その設計は視覚的リアリズムよりも正確性を優先するためだ。MuJoCo WarpやNewtonといったGPU加速の代替案の登場は、新しい要件を反映している。フレームワークは物理的忠実度を維持しながら数千の並列シミュレーションにスケールしなければならない。Isaac Lab 2025年のアーキテクチャ分割(物理バックエンドと学習フレームワークの分離)は、モジュール性への成熟を示唆している。開発者はもはや全ての用途に一つのエンジンを選ぶのではなく、タスクに応じてバックエンドを構成する(フォトリアリズム向けPhysX、スループット向けNewton、接触精度向けMuJoCo)。
2026年の未解決の技術的な問題は標準化である。この記事が指摘するように、分野は「どのエンジンが最も高速か」ではなく「どのコンポーネントが共有インフラストラクチャになるか」を問うている。これは、異なる物理ソルバーが同じ学習フレームワークにプラグインできる標準(Pixarのシーン記述フォーマットであるOpenUSD、抽象化レイヤー)への収束を示唆している。これはグラフィックス(DirectX、Vulkan、Metalの上に抽象化レイヤーがある)と深層学習(高水準フレームワークがCUDA、ROCmなどの上に抽象化されている)で見られる成熟パターンである。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
第2四半期に富豪やファンドが「Magnificent Seven」のAI関連株6銘柄を売却

Barron'sによると、Nvidiaは金曜早朝に上昇した

Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

TSMCは第3四半期純利益が約NT$763.1bだったと報告し、先端プロセッサの需要が現在の生産能力を上回っていると確認した

Nvidia出資のCoreWeaveは急落の後、木曜日に落ち着きを取り戻した

ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した