何が起きたか
RunwayはApache 2.0ライセンスでオープンウェイトとソースコード付きのPraxis-1を公開した。
なぜ重要か
Praxis-1はロボット専用データではなく動画学習を基盤としており、高コストなロボットデータセットの需要を減らせる可能性がある。ただしロボットデータ全体の必要量が本当に減るかは未解決だ。
誰に効くかロボット制御を手がけるロボティクス企業や開発者、特にヒューマノイド、産業用アーム、双腕倉庫システムをテストするチームは、Praxis-1を商用目的でダウンロードして適応できるようになった。圧縮版は32GBのRTX 5090に収まると見積もられており、小規模チームに恩恵が大きい可能性がある。
こういう要約が、毎朝あなたのメールに届きます。
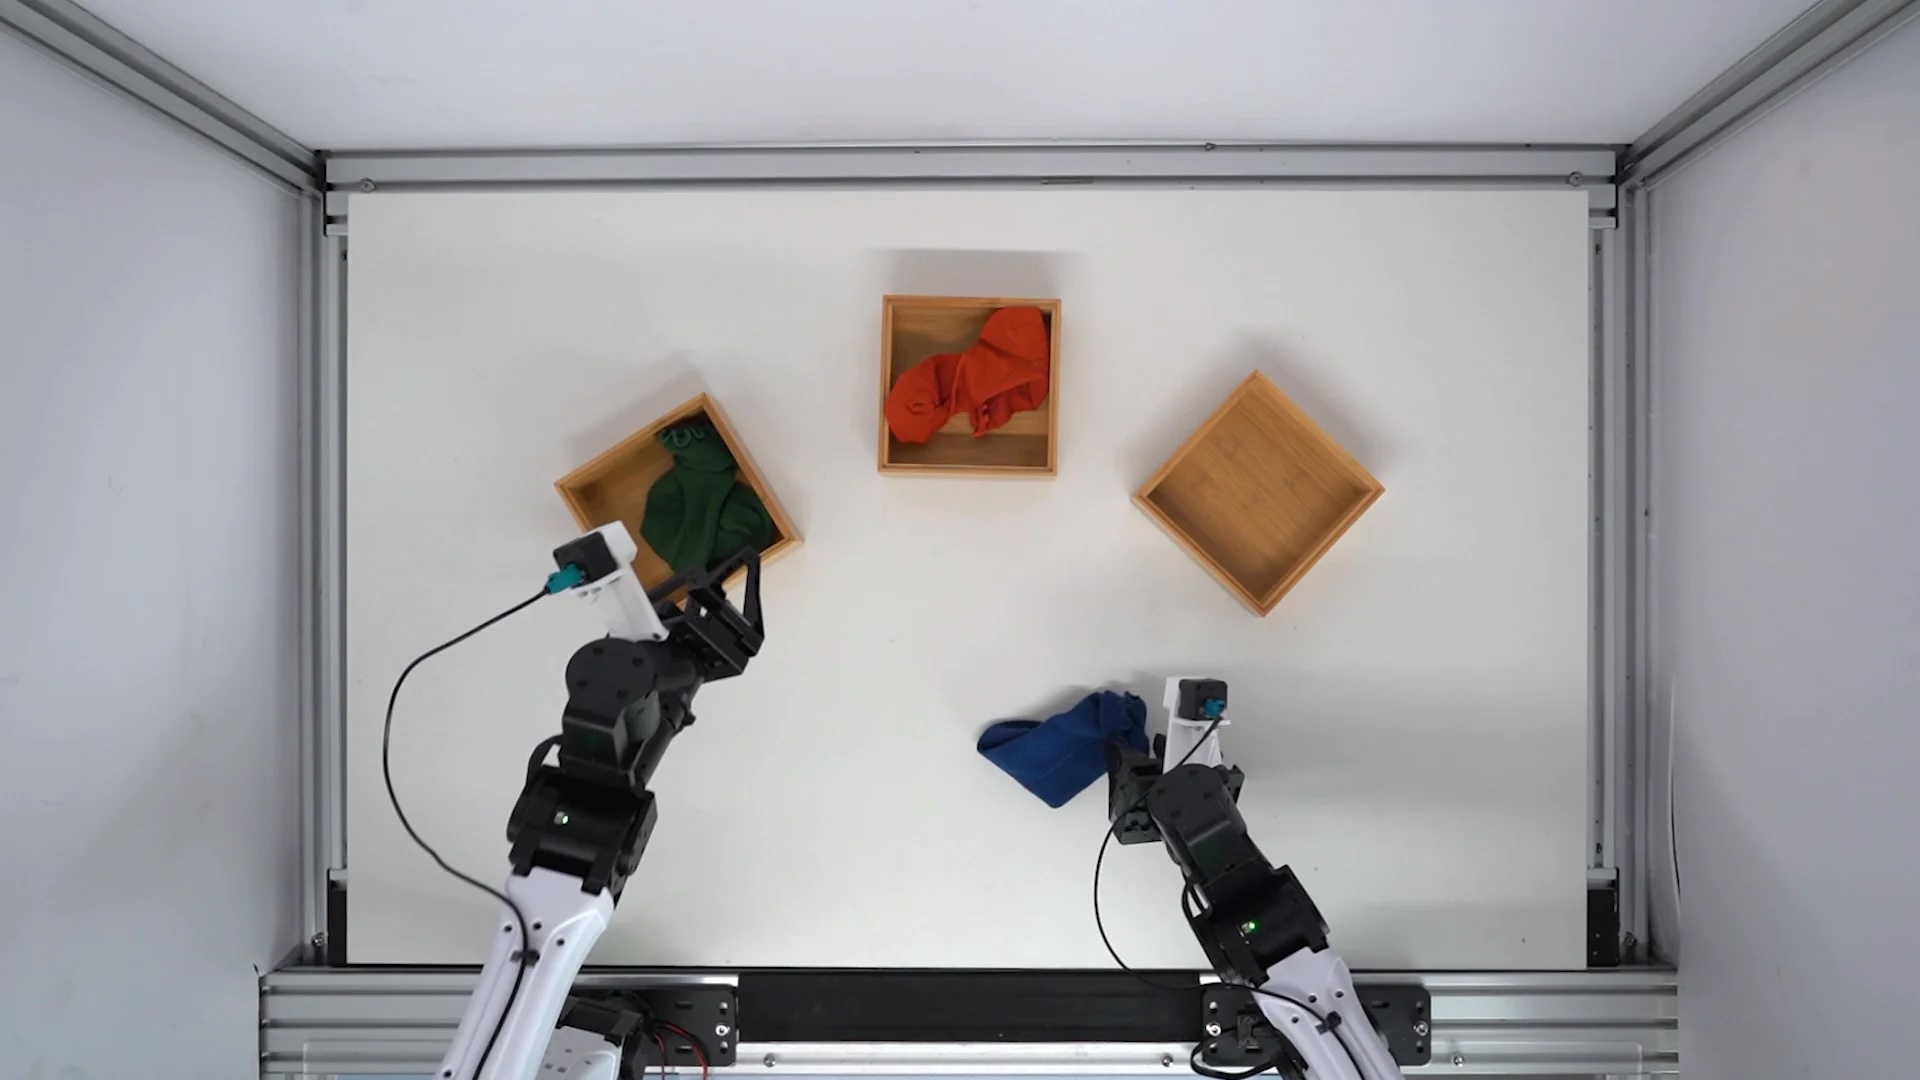
Praxis-1が初めて登場したのは9月下旬だが、当時は一部のパートナーに限られていた。その後、ロボティクス企業のStandard Bots、Noble Machines、Ultraが、ヒューマノイドロボット、産業用ロボットアーム、双腕倉庫ロボットでテストしてきた。詳細な研究報告を伴う今回のオープン公開は、Gen-4.5などのモデルで知られる生成動画からロボティクスへとRunwayが踏み込む動きだ。
技術的な狙いは、通常の映像で学習したモデルが物体の動きや相互作用をすでに理解しており、人間の行動動画とロボットデータによる微調整が、こうしたシステムに通常必要な高コストなロボット専用データ収集の一部を代替できるという見立てにある。Runwayはなお、Frankaロボットアームへの適応にDROIDの録画データ約277時間、双腕ロボットには1,400〜2,600時間を使用した。一般的な動画の事前学習をしないモデルより本当にロボットデータが少なくて済むかについては、報告書によれば未解決の問いだ。
リーダーボード以外でも、Runwayはなじみのないロボット種類への転移を試した。GoogleがRT-1の開発に使ったグリッパーアーム付き移動プラットフォームで、約95時間のデータで微調整した後、シミュレーションで平均80%の成功率に達し、Googleの元のRT-1の52.4%を上回った。RunwayはPraxis-1を、複雑なタスクをステップに分解する汎用AIモデルと将来的に連携し得る、ロボット動作の高速実行役と位置づける。テストはすべて同社自身が実施したため、独立した検証はまだ待たれる。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
datasette-llm 0.1a11がOpenAI互換エンドポイントに対応し、DatasetteはOpenAIのWebプロトコルを話す任意のホストを指定できるようになった
Google DeepMindが研究プレビューとしてGenie 4を公開
Alibabaの無料QwenモデルがHugging Faceの追跡可能なダウンロードの約52%を占め、Yahoo Finance集計でGoogle、OpenAI、Meta、Microsoft、Nvidiaの合計シェアの2…
Verizon Frontlineの新しい公共安全通信調査で、公共安全機関によるAI、ドローン、ロボットの日常利用が大幅に増えていることがわかった
Rokidが画面なしのAIグラス「Rokid Ai Glasses Style」を6万4990円で発売
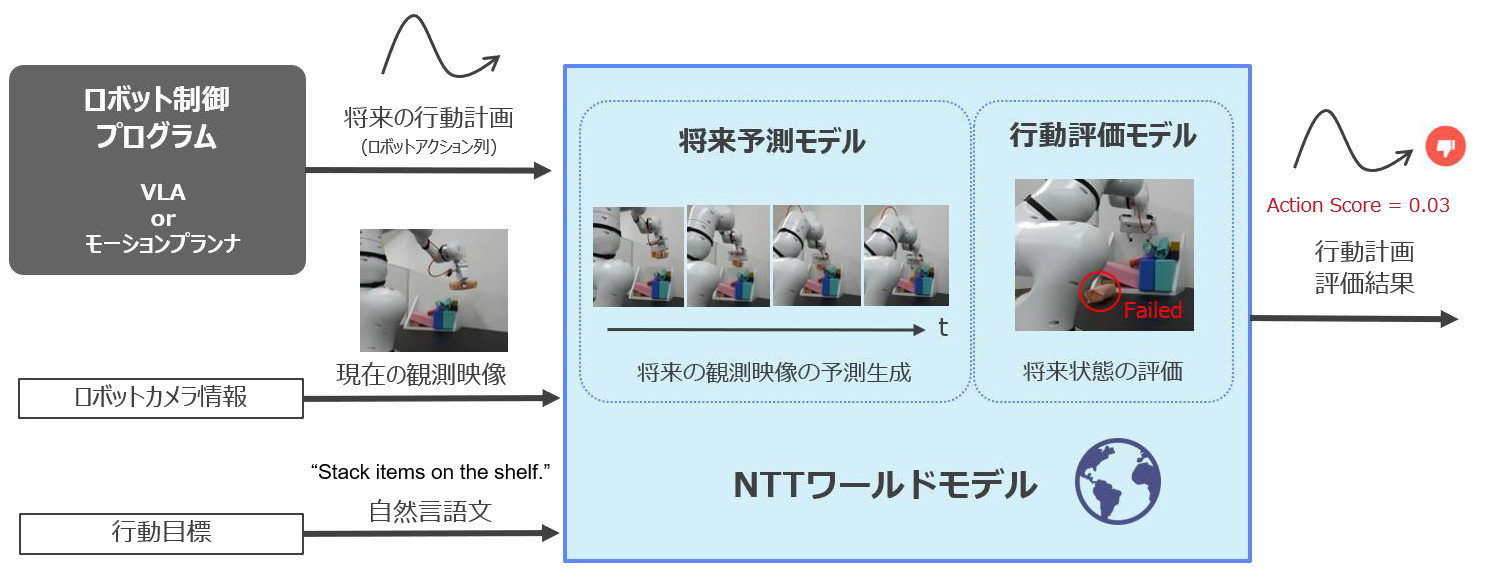
NTTは、AIが物理法則を理解して時間的に先を見越す技術を開発したと発表