何が起きたか
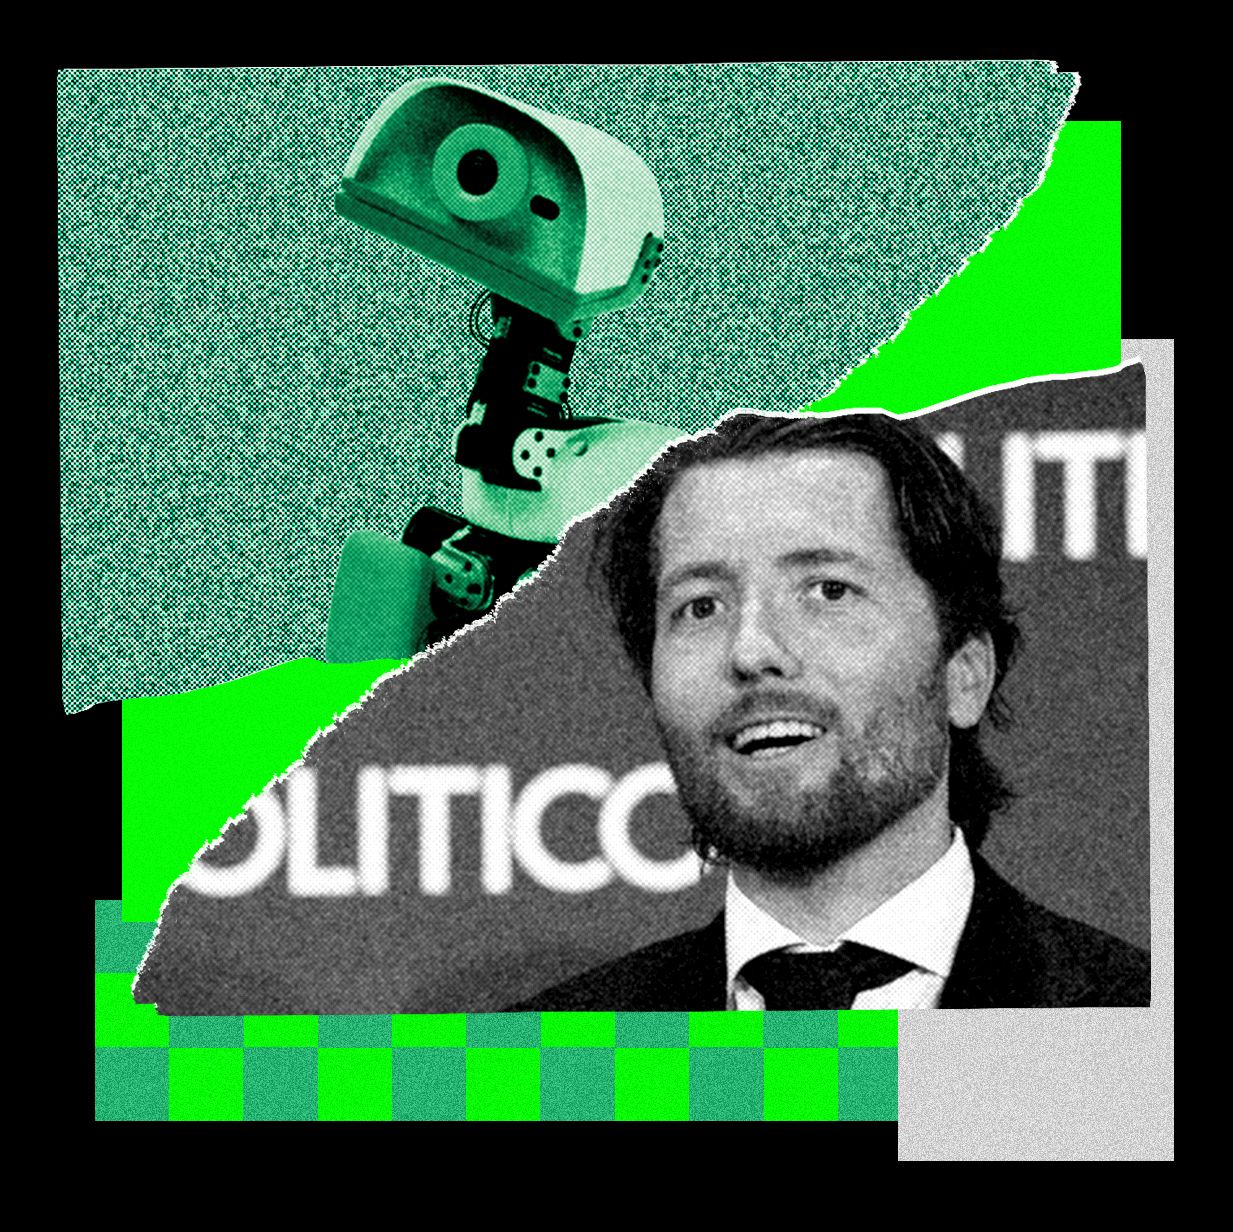
Will Knight氏はGPT-6 SolにNous ResearchのHermesとNvidia DGX Sparkを組み合わせ、Microduckが転ばず歩きベンガル猫を認識できるよう訓練した。
なぜ重要か
Knight氏によるとコーディングと訓練はわずか数時間で、以前なら数週間かかった作業だという。AIがロボット訓練の面倒な工程の多くを自動化できる可能性を示す。
こういう要約が、毎朝あなたのメールに届きます。
Microduckの実験は、より大きな変化を自ら試したものだ。OpenAIの最新モデルは、物理世界の3D表現を理解し、有用なコードやエージェントの行動、ロボット訓練に変換できる水準に達している。Knight氏は以前、エージェントとコーディングモデルを使って実機ロボットの設定やプログラム、デバッグを行った経験を記事にしている。だがOpenAIの最新モデルはコードを書くだけにとどまらなかった。NvidiaのIsaac Simを使い、指示を入力し、動く仮想ロボットの動画を見て、訓練方法の改善案を提示した。
同じ能力は大学の研究室でも現れている。OpenAIが昨年9月にAstraを公開した際、UCバークレーのKen Goldberg教授と学生たちは、ロボット訓練に必要な詳細なシミュレーションに活用できるか考えた。研究室のメンバーがAstraにNvidiaのツールNewtonへのアクセスを与え、実機ロボットが動く動画を見せ、その場面のシミュレーションを作れるか尋ねた。Goldberg氏によると、1時間以内にカメラ位置や照明、背景、素材など全パラメータを設定した完全な3Dシミュレーションが出来上がった。
Goldberg氏と共同研究したNvidiaの研究者Jim Fan氏は、AIによるロボット制御はソフトウェアエージェントの働き方に似ていると指摘する。LLMがコンピューター上の各種ソフトを操作するように、視覚言語行動(VLA)モデルを使う。今週、Fan氏やGoldberg氏らはロボット向けエージェント基盤Aspireをオープンソース化した。ロボットが新しいスキルを見つけて使えるようにするもので、一例ではGPT-6 Astraが2本のロボットアームでルービックキューブを解く方法を導き出した。Knight氏は、ロボットを確実かつ効率的に動かすのは依然として非常に難しく、高度なエンジニアリングの専門知識が必要だと注意を促す。自身のロボットのアヒルの視覚システムは実製品に搭載できる水準ではない。ただ、AIによるロボット訓練の手軽さと速さは、製造業やeコマースに大きな影響を与え得るとみる。Goldberg氏は、複数の産業用ロボット・自動化企業がこの手法に関心を示していると話す。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
Salesforce AI Researchは仮説と対照実験で実証された改善のみ残すエージェントSFR-AutoR&Dを公開
Interactive BrokersはIBKR Autonomous Tradingを開始した
KWCHが、プライバシー保護のため特定の個人情報をAIチャットボットに入力しないよう促す指針を公開した
ハネウェル・テクノロジーズはForge CognitionプラットフォームにEBI Oneと呼ぶAI活用のビルインテリジェンス、防火・生命安全、セキュリティ機能強化を発表した
J.P. Morgan Private Bankは、第三者のAIエージェントによる顧客口座へのアクセスや代理操作を現時点で認めていないと明らかにした
Cyanogen共同創業者のKirt McMaster氏設立のKora SystemsがSnapdragon搭載PC向けLinuxベースAIデスクトップOSを発表