何が起きたか
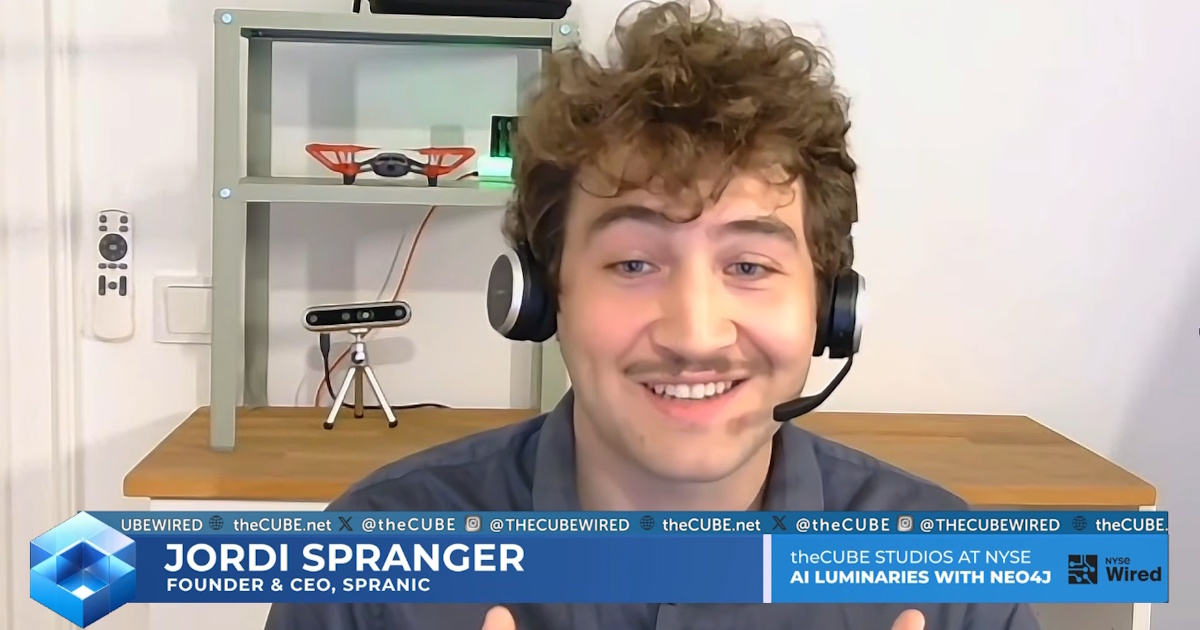
ミュンヘンのSpranicは、物理空間とその変化を記録する空間記憶層を構築中で、CEOのJordi Spranger氏はナレッジグラフと連携させればロボットがタスクをまたいで環境を解釈できると話す。
なぜ重要か
Spranger氏によれば、再利用可能な空間コンテキストはロボット導入に必要なタスク固有の計画を削減でき、ナレッジグラフは来歴を保持してロボットの判断を監査可能に保つ。
こういう要約が、毎朝あなたのメールに届きます。
Spranicの狙いは、物理AIに同社が見る欠落にある。機械は依然として変化する環境への適応に苦労しており、創業者のJordi Spranger氏は、再利用可能な空間コンテキストがロボット導入に現在必要とされるタスク固有の計画を減らせると主張する。同氏はこの必要性を「強化されたGoogleマップ」に例え、ロボットが静的に計画された一つのタスクに従うのではなく、多くのタスクをまたいで再計画できるようにすると述べる。
ナビゲーションにとどまらず、Spranger氏は柔軟性を来歴、つまりロボットの情報がどこから来たかを知ることと結びつける。同氏の説明では、ナレッジグラフはドメインをつなぎ、その出所データを保持するのに適しており、それを同氏は監査可能で安全なロボットの行動につなげる。Spranicのアプローチは、デジタルエージェントがすでに使っているのと同じ種類のコンテキストを物理AIに与えることを狙っているようだが、まだ出荷された製品ではなく構築段階にある。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Dyna RoboticsがDyna-2.1を公開した
SoftBank CEOの孫正義氏が、Blackstoneに関連する対談で超知能やAI投資、ロボットの未来について語った
Scan Computersがシェフィールド拠点のOLO Roboticsと提携し、ScanのロボットハードウェアとOLOのブラウザベースのプラットフォームを組み合わせた
UbitiumがIbex Investors主導で1400万ドルを調達し、シード総額は2024年の創業以来1800万ドルになった
Howie Sun氏とHenry Liu氏が共同創業したLaplace Intelligenceは、ロボットや自動運転車を負荷テストするコーナーケースを自動設計するAIエージェントを開発し、Isuzu、Bot Auto…
2020年にKTHからスピンアウトしたFlox Intelligenceは、約500万ドルを調達後、1000万ドルのシリーズAを開始する