何が起きたか
物理AIの専業企業で、実務を通じて学習・改善する汎用ロボットを開発するWalden Roboticsが3億ドル(約480億円)の資金調達を完了し、ステルスから正式に始動した。評価額は11億ドル(約1800億円)。本ラウンドはToyota(トヨタ自動車、トヨタ発明パートナーズ、トヨタベンチャーズ)とDeviation Capitalが主導し、NVIDIA、ボーイング、AE Ventures、Samsung Ventures、Prologis Ventures、CoreWeave Venturesなどが参加している。Diffusion PolicyとLarge Behavior Models(LBMs)を基盤とするWaldenのロボットは、2月から北米のトヨタ工場で生産活動を実施しており、パイロット開始からわずか2ヶ月で実運用に移行した。
なぜ重要か
Waldenは継続学習能力を備えた汎用ロボットが産業オートメーションの次の波を牽引するという重大な賭けを象徴している。パイロットから生産規模での実運用への移行を数週間で実現した同社の能力は、ロボットシステムが製造業の実務に対して実用段階に近づいていることを示唆する。Toyota、NVIDIA、ボーイングの支援は、社内データ収集、独自のロボット用AIモデル、ハードウェアの垂直統合がロボット企業の勝利公式であることへの信頼を示している。
注目点
Waldenはトヨタ自動車の研究機関から2026年1月にステルス状態で始動し、既に複数業界の顧客と協業している。2月のパイロット開始から実生産での稼働までわずか2ヶ月というスピード、および産業系・テック系投資家の布陣から、近期中に追加的な顧客展開やユースケースの発表が予想される。
こういう要約が、毎朝あなたのメールに届きます。
Walden Roboticsは、産業オートメーションがスクリプト化された単一タスク型ロボットから実世界展開を通じて継続学習するシステムへ移行する局面で台頭している。同社の研究系譜であるDiffusion PolicyとLarge Behavior Modelsは、物理システムに柔軟性と適応性を与えるための最先端アプローチを体現している。ステルス状態から既存工場での自律システム導入に必要な運用統合と信頼構築を経て、大手自動車メーカーでの生産稼働までをわずか2ヶ月で達成した速度は、ロボット導入における中心的なボトルネックが技術的実現可能性ではなく、むしろ既存工場での自律システム統合と信頼醸成にある可能性を示唆している。
資金コンソーシアムは示唆的である。Toyotaは製造規模とドメイン専門性をもたらし、NVIDIAは計算とAIインフラをもたらし、ボーイングは航空宇宙グレードの安全性と信頼性の要求をもたらし、Samsungなどはコンポーネント統合能力をもたらす。この垂直型提携構造は、ロボットオートメーション競争の勝者が最先端AIモデル、実務データからの独自データ収集、深いハードウェア統合を組み合わせた企業になるという業界全体の論拠を反映している。Waldenが実世界での継続学習(シミュレーション非依存)を強調する姿勢はこの見方と合致しており、ロボットは稼働しながら改善され、モデルをさらに改善する独自データを生成する。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
BrightAIがSmith Point Capital主導のラウンドで97百万ドルを調達

MIT Technology ReviewのAI誇大広告指数はAIの広がりを示し、GoogleのAI Overviewsが広告収入で数十億ドルを失わせたことやAI支援のサイバー攻撃を挙げた

インドのHumyn LabsがシリーズAで4700万ドルを調達——Accel主導の株式2600万ドルとLighthouse Canton Growth Debt Fund II主導のベンチャーデット2100万ドル
FortuneのSF発リポートは、REKのヒューマノイドロボットのケージファイト、SubsenseのNanoBCIのナノ粒子、人間採用をやめよと促す看板を描写
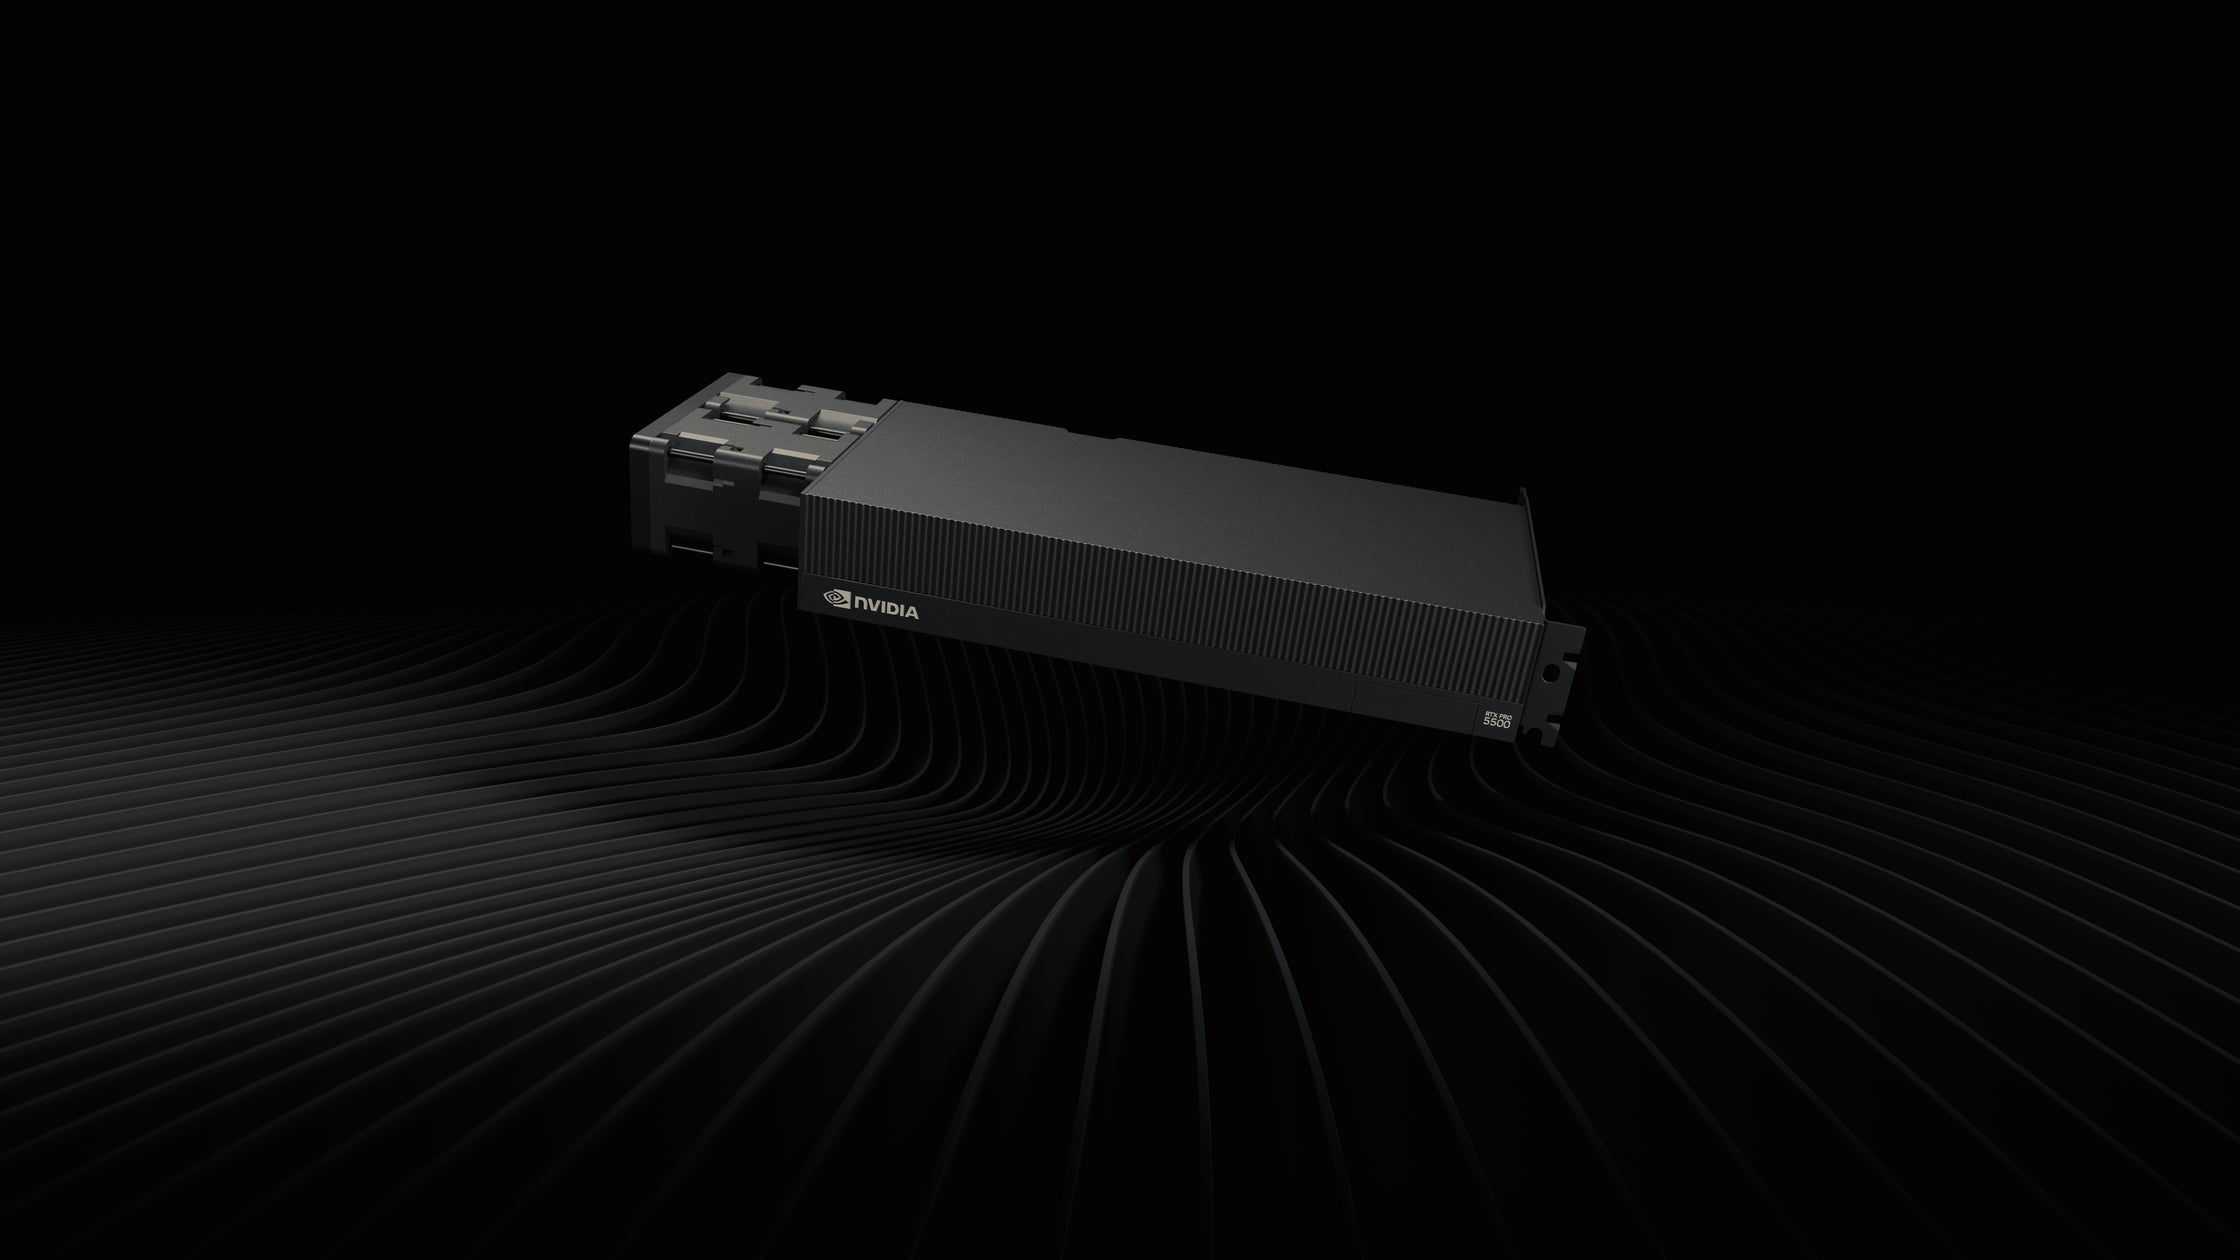
リョーサン菱洋が84 GBのGDDR7メモリを搭載し大規模AIモデルをローカル実行できるNVIDIA RTX PRO 5500 Blackwell Workstation Editionの取り扱いを開始した
ForceHarnessはロボットハードウェアとモデルAPIの間に位置し、生の力覚トレースを不確実性推定付きの物理量に変換してツール呼び出し結果として凍結モデルに返す


