
何が起きたか
自動運転AIチャレンジ2026のEnd to End AI部門で2位の競技者がTinyLidarNet向け4項目のチェックリストを公開した。
なぜ重要か
著者によれば、ラベルの準備方法とモデル出力の解釈が食い違うと再学習が必要になる。このチェックリストは学習開始前にその手戻りを減らすことを狙う。
注目点
チームがコミット、重み、共通YAML、ノード固有YAMLを記録するかが試される。2026年10月2日にマージされたPR #362にも注目。
誰に効くか小規模なエンドツーエンドLiDARモデルを学習する自動運転コンテストのチームやエンジニアに最も有益だ。チェックリストは学習実行前のラベル、スケール、正規化の不一致を狙っている。モデルの性能が悪いとデバッグする人も、モデルを大きくする必要があると決めつける前にこれらの設定項目を確認すべきだ。
こういう要約が、毎朝あなたのメールに届きます。
この記事は、TinyLidarNetを使って自動運転AIチャレンジ2026のEnd to End AI部門で決勝に進んだ参加者によるものだ。TinyLidarNetはLiDARの距離測定値を入力とし、加速度とステアリングを出力する小型モデルである。新しいモデルを提示するのではなく、著者が開発中に遭遇した問題をチェックリストとしてまとめ、後の参加者が学習を始める前に使えるようにしている。著者によれば、決勝で使ったモデルは実際のレースではなくローカルのAWSIM環境で動かしたという。
中心テーマは、モデルのせいにされる多くの失敗が、実はデータと設定の準備方法に起因するということだ。実走行データのラベルが出力層のtanh範囲を外れることがあり、加速度の倍率が学習と推論で異なることがあり、LiDARスキャンがセンサーの実際の範囲とは違う距離で正規化されることがあり、Hydraのオーバーライドが学習スクリプトの実際に読むキーに届かないことがある。記事はこれらを具体的な修正に結び付けている。PR #362は共通設定ファイルと加速度スケールを追加し、PR #356はREADMEのHydra構文を修正し、PR #117はLiDAR仕様のドキュメントを修正した。
自チームの実行を準備するチームにとっての実践的な要点は、モデルそのものよりも準備の連鎖を一貫させることにある。著者は、加速度スケーリングの修正が運転性能を改善することを比較で示したわけではないと明言し、自身が実行したときはサンプル正規化を30 mのまま変更しなかったと述べている。これらの確認が無駄な学習の削減につながるかどうかは、チーム自身の抽出と推論のパイプラインが記録した設定とどれだけ一致するかにかかっていそうだ。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
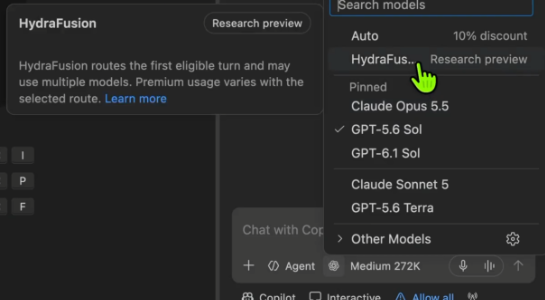
Microsoftは9月30日リリースのVisual Studio Code 1.140で、研究プレビューとしてHydraFusionを投入した
Anacondaがエージェント群の調整、自律型レッドチーミングによるセキュリティテスト、本番移行ツールを発表
開発者が、Claude Codeのjsonl会話ログを読み各ファイルをread・edited・staleに分類するjqスクリプトを公開

Claude Codeの応用機能#1〜#5を試し、スキルは/npm名で呼べ、hooksは終了コード2で止まり、permissionsで確認を先に書けると確認できた
AnthropicのClaude Codeは、自然言語の指示でファイルを読み、コードを編集し、コマンドやテストを実行し、Git操作もこなすターミナルベースのAIコーディングエージェント
Claude CodeやCodexなど複数のAIコーディングエージェントを使い分ける開発者が、OSSの「AX Code」を構築

