何が起きたか
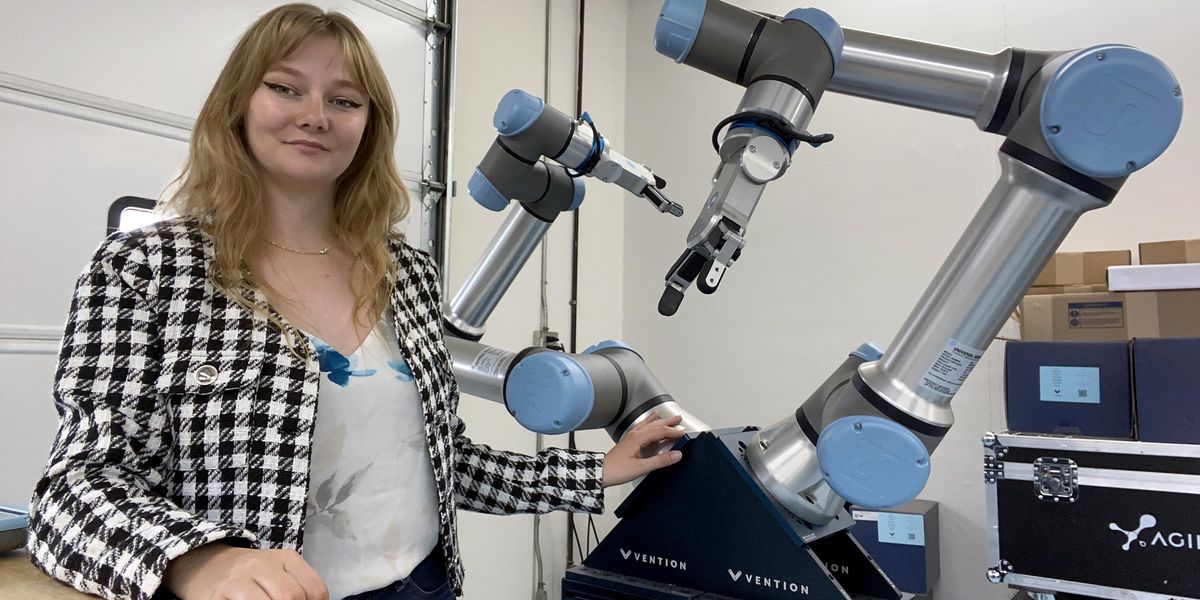
テキサスA&M大学電気工学博士課程の学生サラ・ダウンズは、カメラを使わずに力覚とトルクでセンシングして宇宙で衛星を組立てるロボットアームのアルゴリズムを開発した。衛星のアンテナを正しい開口部に挿入する古典的なペグイン・ホール問題を、視覚なしで解く機能を実証し、修士号取得プロジェクトはNASAと米空軍との共同で完成させた。
なぜ重要か
外宇宙の厳しい環境ではカメラシステムが故障したり通信遅延が生じたりする。ダウンズの力覚センサを使った挿入方法により、ロボットが組立作業を「感じながら」実行でき、軌道上での衛星組立てと保守がより確実になる。従来型センサが機能しない極限環境で物体を操作するロボット工学の根本的課題に対応する成果だ。
注目点
ダウンズはテキサスA&M大学ロボティクス・自動化設計ラボで博士論文を仕上げており、同ラボは2022年にNASA退職者ロバート・アンブロースが立ち上げNASAと共同研究する。博士号取得後、ダウンズはNASAで火星からサンプルを回収するローバーや宇宙ステーションで作業するロボットアームの開発に携わりたいと述べている。
こういう要約が、毎朝あなたのメールに届きます。
サラ・ダウンズのキャリアパスは情熱と現実的思考が融合した経路を映す。十代のときNASAの火星ローバーに触発され、知的充足と家族の経済的安定の両立をもたらすロボット工学を追求した。その優先順位は2015年の父の死後、より確たるものになった。工学教育は体系的な進路をたどり、高校時代にFirst Lego LeagueとFirst Roboticsに参加し、タルサテック職業訓練校との二重履修プログラムを高校の傍ら実施し、タルサ大学で電気工学を学んだ際も小型システムと電気部品に引かれた。
大学院での研究は、ロボット工学の課題がいかに物理的現実に制約されているかを示している。ペグイン・ホール課題(衛星開口部へのアンテナ挿入)は概念的には単純だが、宇宙の無重力環境では極めて複雑になり、ロボットアームからの小さな力さえ衛星をドリフトさせる。カメラを廃止することで、軌道上での故障と通信遅延の危険を排除するダウンズの力覚方式は、実運用上の真の隙間を埋める。テキサスA&M大学ロボティクス・自動化設計ラボでの研究は、極限環境マシンに特化しNASAと協働する同ラボが、火星ローバーと宇宙ステーション・ロボットシステムという彼女の表明した目標と直結した研究エコシステムに彼女を位置づける。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
CLIをANTHROPIC_BASE_URL環境変数でローカルのモックに向ける手順を解説

非技術者の運営者1人が、Google Playで4本、App Storeで3本のスマホアプリを展開
AIエージェントやボット、定期ジョブに人が見ていない状態で投稿・送信・公開・支払いをさせる前に導入すべき仕組みを、実際に起きた失敗とPython標準ライブラリだけで書いたコードで解説するZennのガイド
Claude Codeのフック(PreToolUse / PostToolUse)でBash・Write・Edit・MultiEdit・NotebookEditに緊急停止とforce-push、rm -rf ~、curl…
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した