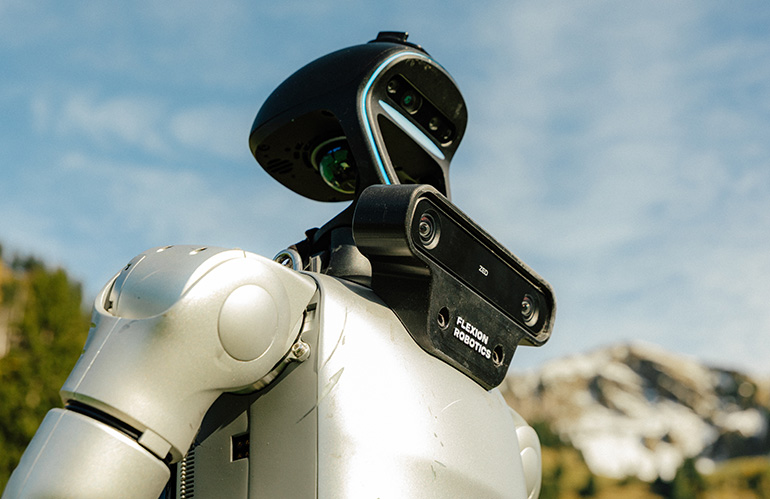
何が起きたか
ヒューマノイドロボット産業は過去18ヶ月で数十億ドルの資金調達を行ったが、その大半は遠隔操作(テレオペレーション)でロボットを操作する人間労働者の雇用に充てられており、真の自律システムの構築ではない。テレオペレーションのデータセットは現在の言語・ビジョンモデルの学習に使われるものより10万倍以上小さく、人間は変化する現実世界に対応するための新たなデモンストレーションを必要なスピードで提供できないため、オペレーターを増やしてもこのギャップは埋まらない。
なぜ重要か
ヒューマノイドロボットの本来の売り文句は、高齢化と労働不足により人間が担えなくなった労働を代替することだ。しかし、ロボットが機能するために人間のデモンストレーションの恒久的な流れを必要とするなら、それは自律性の解決策ではなく、単なる労働システムにすぎない。つまり企業は人間労働への依存を深め続けるインフラを構築している可能性があり、問題を解決していないのだ。
注目点
シミュレーション環境での強化学習が代替手段となる可能性がある。テレオペレーションと異なり、強化学習システムはループ内に人間オペレーターを必要とせず、数百万回の試行錯誤を通じて学習し、シミュレーション環境ではその訓練を直接的に計算力でスケールできる。より多くのGPUで高速な反復が可能になり、人間労働の利用可能性に制限されない。
こういう要約が、毎朝あなたのメールに届きます。
ロボット産業は、その資金調達戦略の大半が対処していない構造的課題に直面している。過去18ヶ月でヒューマノイドロボット企業に数十億ドルが流入したが、その大部分がロボットを遠隔操作する人間労働者の雇用に充てられている。この記事はこのデータ生成手法を、技術的な橋渡しを装った永続的な労働解決策として説明している。基礎となる前提は、十分なデモンストレーションが最終的に新しい環境に一般化できるロボットを生み出すというものだが、数字がこの道筋を支持していない。テレオペレーションのデータセットは現在の言語・ビジョンモデル学習に使われるものより10万倍以上小さく、この差はオペレーターを増やしても埋められない。
根本的な課題は、現実世界が静的ではないということだ。棚の配置が変わり、ドアハンドルが異なり、組立ラインに新しい荷物タイプが到着する。あらゆるバリエーションに新たな人間デモンストレーションが必要となり、データ生成の問題は労働力の拡大より速く増加し、より多くの労働では乗り越えられない構造的な壁を生む。データ品質がこの問題を複雑にする。コントローラーを通じて作業するオペレーターは触覚を感じられず、深度判定も信頼できないため、動きが遅く過度に補正し、ロボットにコントローラーとの格闘を実践させるのではなく、効率的にタスクを遂行することを教えない。
この記事が指摘する代替手段はシミュレーション環境での強化学習である。人間デモンストレーションを収集する代わりに、強化学習システムは合成環境内で数百万回の反復を通じて試行錯誤で学習し、ループ内に人間がいない。このアプローチは計算資源に直接スケールする。より多くのGPUでより高速な反復と環境バリエーションが実現するが、テレオペレーションは人間労働に限定される。この記事の主張によれば、産業が真の自律性に向かうためには、人間への依存が実際に時間とともに減少しているかどうかを測定する必要があり、そうしたメトリクスがなければテレオペレーションは一時的な橋ではなく永続的な手法となる。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
BrightAIがSmith Point Capital主導のラウンドで97百万ドルを調達

MIT Technology ReviewのAI誇大広告指数はAIの広がりを示し、GoogleのAI Overviewsが広告収入で数十億ドルを失わせたことやAI支援のサイバー攻撃を挙げた

インドのHumyn LabsがシリーズAで4700万ドルを調達——Accel主導の株式2600万ドルとLighthouse Canton Growth Debt Fund II主導のベンチャーデット2100万ドル
FortuneのSF発リポートは、REKのヒューマノイドロボットのケージファイト、SubsenseのNanoBCIのナノ粒子、人間採用をやめよと促す看板を描写
リョーサン菱洋が84 GBのGDDR7メモリを搭載し大規模AIモデルをローカル実行できるNVIDIA RTX PRO 5500 Blackwell Workstation Editionの取り扱いを開始した
ForceHarnessはロボットハードウェアとモデルAPIの間に位置し、生の力覚トレースを不確実性推定付きの物理量に変換してツール呼び出し結果として凍結モデルに返す


