何が起きたか
Robbyantは触覚モデルLingBot-Touchを公開した。約5,000時間の触覚データで事前学習し、コードと技術報告書をHugging FaceとGitHubで公開している。
なぜ重要か
統一された触覚表現により、異なる多指ハンドや行動モデルが触覚理解を共有できる。ハードウェアを変えるたびにデータ収集や再学習をやり直さずに済む可能性があるとRobbyantは説明する。
誰に効くか多指ハンドを統合するロボティクスチームやハードウェアベンダーは、LingBot-Touchを汎用知覚レイヤーとして採用でき、センサーやハンドを変更する際の統合作業を減らせる可能性がある。
こういう要約が、毎朝あなたのメールに届きます。
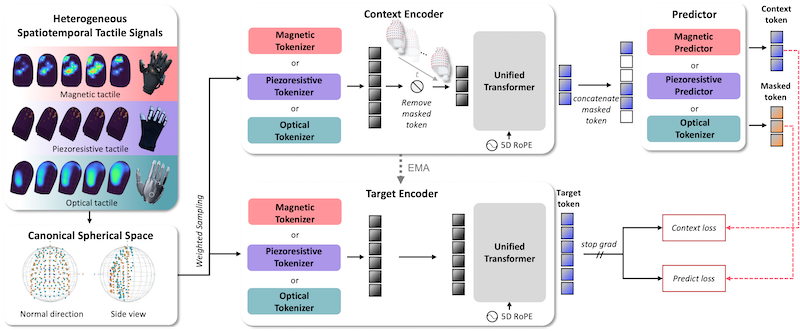
Robbyantの公開は、ロボットの触覚における実用的なボトルネックを解消するものだ。市販の触覚センサーは接触の捉え方が大きく異なり、あるセンサーで学習したモデルはハードウェアが変わると経験を再利用しにくい。LingBot-Touchは磁気・視覚・感圧の各センシングに別々の符号化経路を用意し、接触点を指先の共有座標空間に写像することでこれに対処する。この設計により、人が装着する触覚グローブや遠隔操作ハンドのデータで同じモデルを学習でき、各行動モデルはRobbyant自身の方針に縛られずに接触特徴を抽出できる。
性能値は、2種類の多指ハンドSharpa WaveとXHandを用いた26件の実世界テストから得られた。XHandでは磁気触覚センサーは事前学習に含まれておらず、磁気に関する経験はすべて人のグローブデータに由来する。チームはLingBot-Touchのパラメータを固定して行動モデルのみを学習させ、学習した表現がハードウェアをまたいで転送できるかを試した。約530万パラメータの軽量版Tinyが26件のテストすべてで使われており、この手法がシミュレーションだけでなく端末上の計算制約に収まることを狙っていることがうかがえる。
モデルと技術報告書をオープンソース化することで、RobbyantはLingBot-Touchを特定プラットフォーム向けのモジュールではなく、センサーと行動モデルの間の汎用知覚レイヤーとして位置づけている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
Serve Roboticsが「AV Delivery Developer Portal」を公開
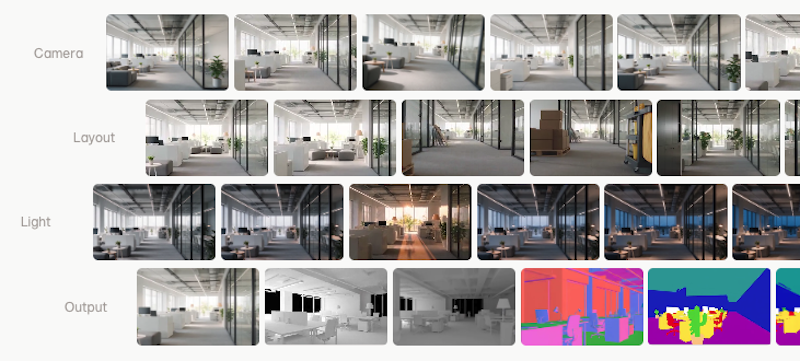
PhysiclがInovia Capital主導、US Venture Partners参加のシード資金で1000万ドルを調達し、1万件の3D環境、10万点超のデジタルアセット、数十億通りのシーン変異を提供するStudi…
Zacua Venturesは2号ファンドを1億3500万ドルでクローズし、1号ファンドの5600万ドルから2倍超に拡大
PostgreSQL 19 RC2が11月12日に公開された
Embodied AIがHumanoid Europe 2026でAIRを公開
Hugging Faceの「Global LLM Download Leaderboard」2026年11月14日集計で上位300の合計は331,761,401回、学習国別では中国61.7%、米国32.3%だった