Vishay Precision GroupのRon Zukerman氏は、ロボットメーカーは経済的価値のある作業から出発し、逆算して必要なハードウェアやセンサー、形態を決めるべきだと主張した。
こういう要約が、毎朝あなたのメールに届きます。
このコラムは、ヒューマノイド開発者と並んでハードウェアのボトルネックに取り組むエンジニアリング・エコシステムの視点から書かれており、繰り返し見られるパターンに言及している。業界はまず並外れた物理プラットフォームを構築し、その後でそのプラットフォームに実行させる作業を産業現場に探すというものだ。Zukerman氏が提案する逆転の発想は、経済的価値のある作業から始め、ロボットがそれを人間よりもうまくできるかを問い、そのうえで初めて必要なハードウェア、センシング、形態を決めるというものだ。
最も明確な例は、同じ二足歩行ヒューマノイドに与えられた2つの作業の比較だ。自動車ラインでのピンコネクタ挿入は約20 µmのクリアランスと5 Nの嵌合力を伴い、0.1 N未満の接触力分解能と、敏感なピンが曲がる前に詰まりを検知できるだけの制御帯域幅が求められる。物流センターでのバルクパレット梱包はそのほとんどを必要としないが、重い積載能力、構造剛性、基準となる機械的ドリフトなしに100万サイクルに耐える能力が要る。中庸な力覚センサー1つでは、ピンには粗すぎ、パレットには脆すぎる恐れがあるとこの論考は指摘する。
形態の問いは、美観ではなくコスト比較として位置づけられている。ロボットを改造するのと施設を改造するのとではどちらが安いかという問題だ。グリーンフィールド建設は作業に合わせて造れるが、ブラウンフィールド工場では数百万ドルの改修なしにロボットを人間サイズの空間に合わせざるを得ない。導入については、コラムは空調管理下で校正された実証機と、各シフトで少なくとも10,000サイクルを熱変動の中で乗り切らねばならない全フリートとを区別し、財務チームが問い合わせるべき指標として介入間平均時間を挙げている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
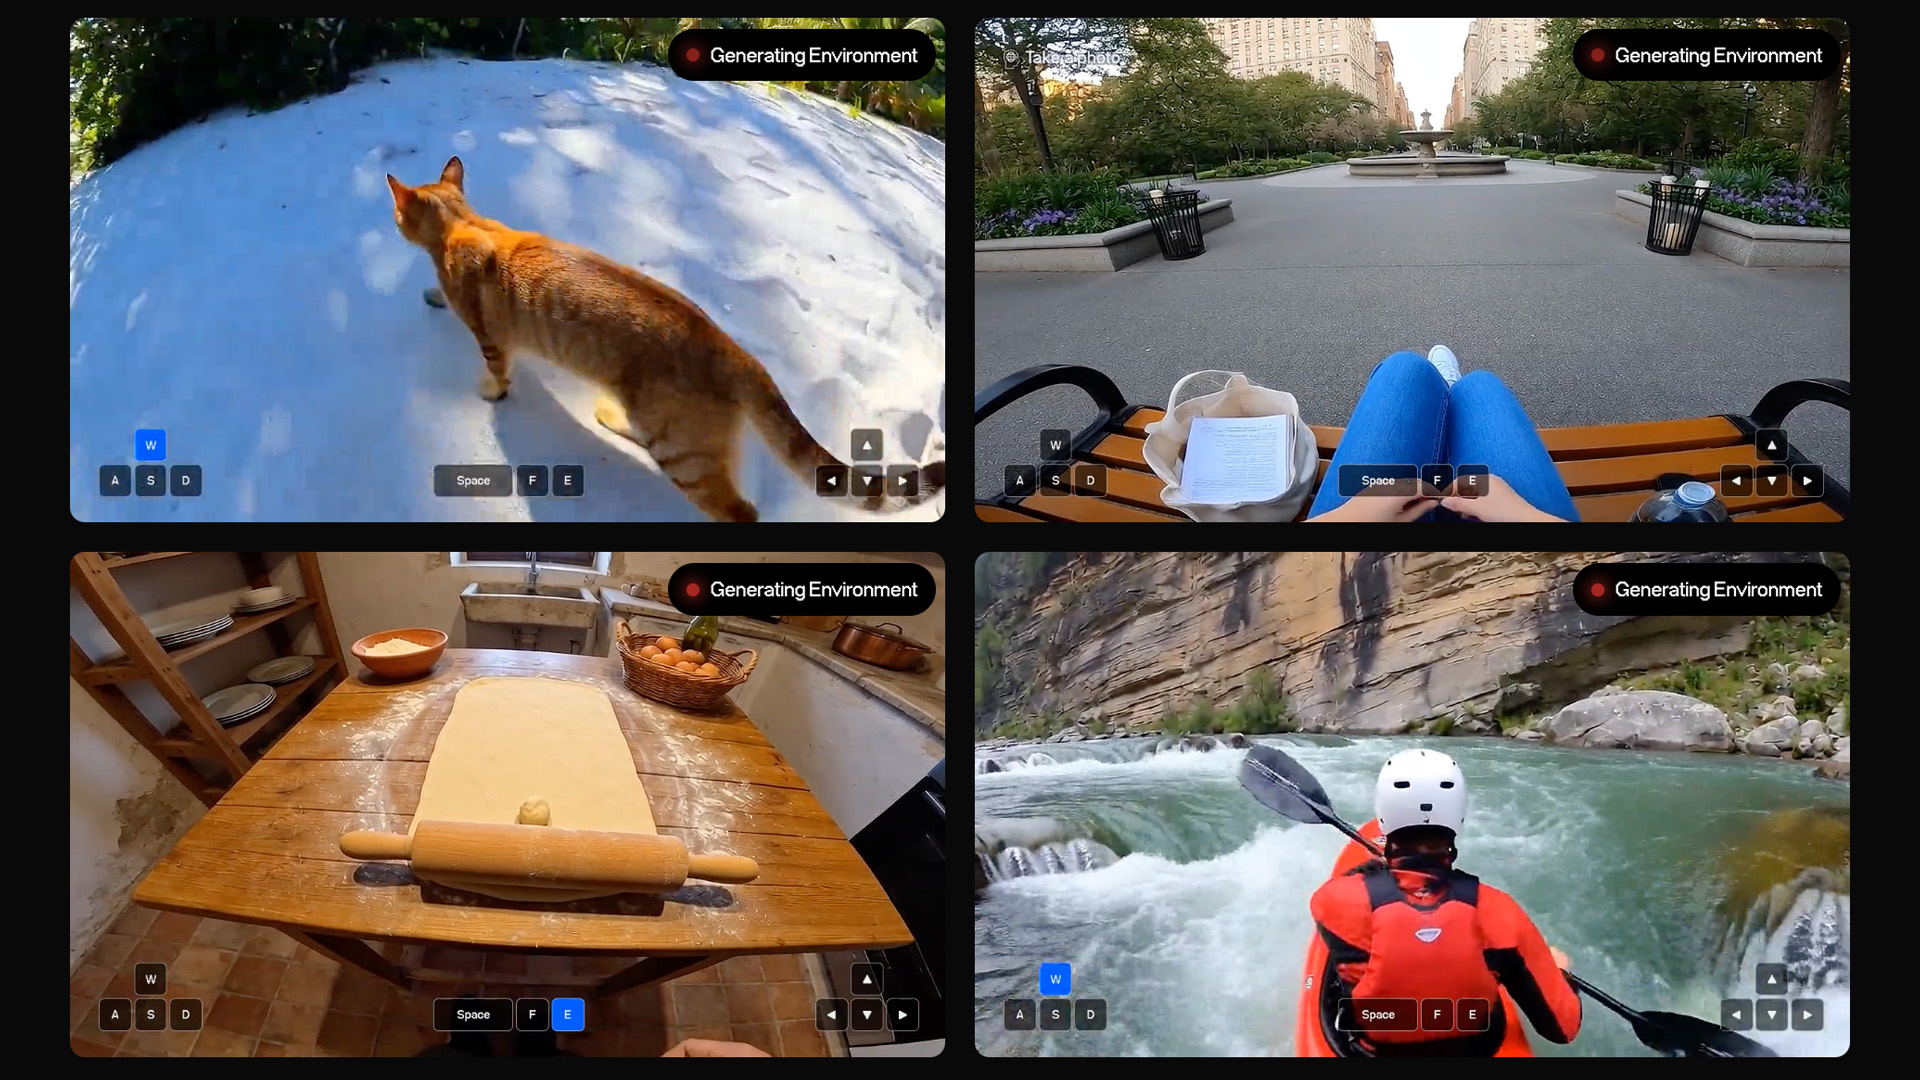
カリフォルニア州のOdysseyが、テキストプロンプトからリアルタイムでインタラクティブな環境を生成する世界モデルOdyssey-3の無料公開リサーチプレビューを開始した
富士通が「Physical AI」と題したデザイン主導の構想を公開し、人とAIの共創から新たな未来価値が生まれると位置づけた
Standard BotsがGeneral CatalystとRoboStrategy主導のシリーズCで評価額10億ドルで2億ドルを調達
Fortuneの寄稿でServe RoboticsのCEO、Ali Kashaniは娘たちにAI対応を誇張や恐怖で決めるなと語った
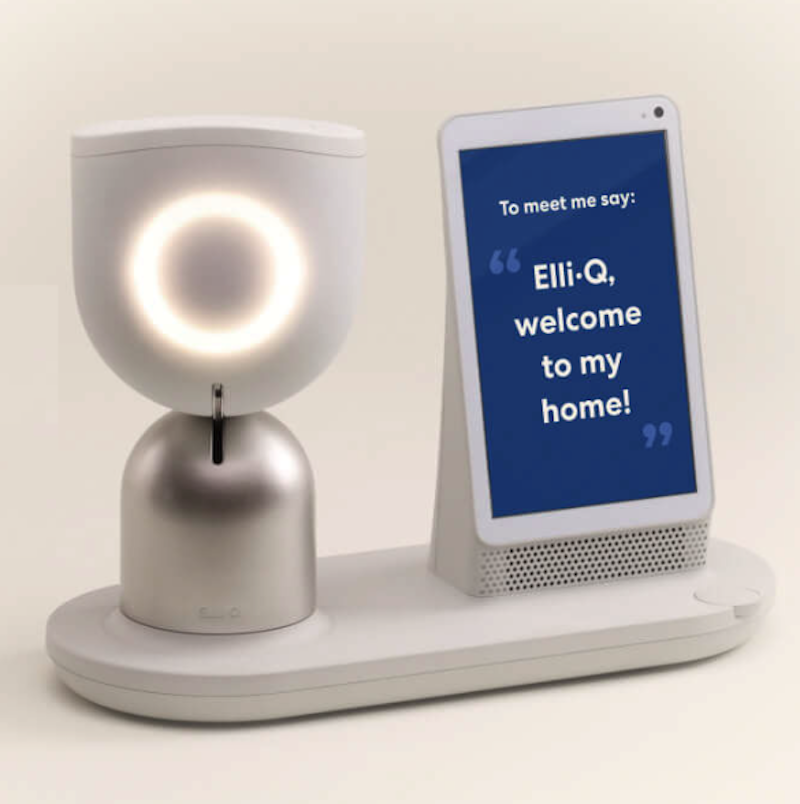
NYSOFAはIntuition Roboticsとの提携を延長し、孤独リスクの高い高齢ニューヨーカーがElliQを引き続き利用できるようにした
TDK VenturesのNicolas Sauvage氏は、各動作99%成功のロボットが100動作を初回完了できるのは36.6%、99.9%なら90.5%と指摘