何が起きたか
AstroForgeはSoloを構築し、2027年にStoke Spaceの初ロケットで打ち上げるAutonomy-1に搭載する計画。NASAの支援を受け、太陽の科学データ収集が期待される。
なぜ重要か
Soloが機能すれば、スタートアップの宇宙機がNASA型ミッションのような大規模管制チームや大型アンテナなしで異常解決できる可能性がある。
注目点
鍵は、2026年末までにIntuitive Machinesの3回目の月ミッションと共に打ち上げ予定のDeepSpace-2で、Soloがシャドウモードでの異常解決を処理できるかだ。
誰に効くかこれはNASA規模の地上ネットワークを持たないスタートアップの宇宙運用事業者とその飛行ソフトウェアチームにとって最も重要だ。Soloが機能すれば、深宇宙ミッションをより安価に運用する手段を得られるかもしれない。失敗すれば、機上ニューラルネット制御の根拠は未実証のままとなる。
こういう要約が、毎朝あなたのメールに届きます。
AstroForgeの機上AIへの動きは、ミッション目標の大半を達成できなくする異常に見舞われた2機のプロトタイプ宇宙機に続くものだ。2025年のOdinの深宇宙打ち上げも含まれ、同社は最終的に制御できなかった。同社自身の説明はハードウェアの制約を指す。数十万マイル先の宇宙機に届くほど大きな地球のアンテナは数が限られ、通信可能な時間枠も小さい。CEOのMatthew Gialichはこの選択を、世界中に5基のアンテナを約2億ドルで建設する地上ネットワークか、モデルでその必要性をなくすかというトレードオフとして位置づけた。
技術的アプローチは意図的に範囲を限定している。飛行ソフトウェア責任者のArmand Awadによれば、同社はフロンティアラボが牽引するトランスフォーマーモデルの進歩を活用した。出来上がったスタックは、従来の制御アルゴリズム、発電や航法など特定サブシステム向けにテストデータで訓練したモデル、そして宇宙機内の約2,500のセンサーで訓練した全体知能層を組み合わせている。Gialichはこれを、一般的な宇宙機自律ではなく、非常に低いセンサー入力での制約付き自律と表現した。
同社が試みることは異例だ。大半の宇宙機自律はニューラルネットの信頼性への懸念から従来の制御アルゴリズムに依存しており、ニューラルネットを衛星の軌道上位置制御に初めて使ったのはわずか昨年だった。計画では、Autonomy-1で任せる前にDeepSpace-2で「シャドウモード」によりSoloを実証する。Gialichは同ミッションで地球から受信できる無線機を搭載する予定はないと述べたが、飛行時までにチームが説得するかもしれないとも認めた。これが低コスト深宇宙運用の本当の転換となるかは、異常が実際に起きたときSoloがどう振る舞うかにかかっていそうだ。
たとえば、いま届くならこの3本です
AIが要約して、あなたの選んだトピックだけを1日1通。LINE・Email・Slackで届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。Q&Aはこのページに公開され、他の読者も読めます。
XiaomiはMiMo-V2.6シリーズ——MiMo-V2.6-Proと小型のFlash版——を公開・オープンソース化し、最大20倍高速なPro-UltraSpeed版も投入した
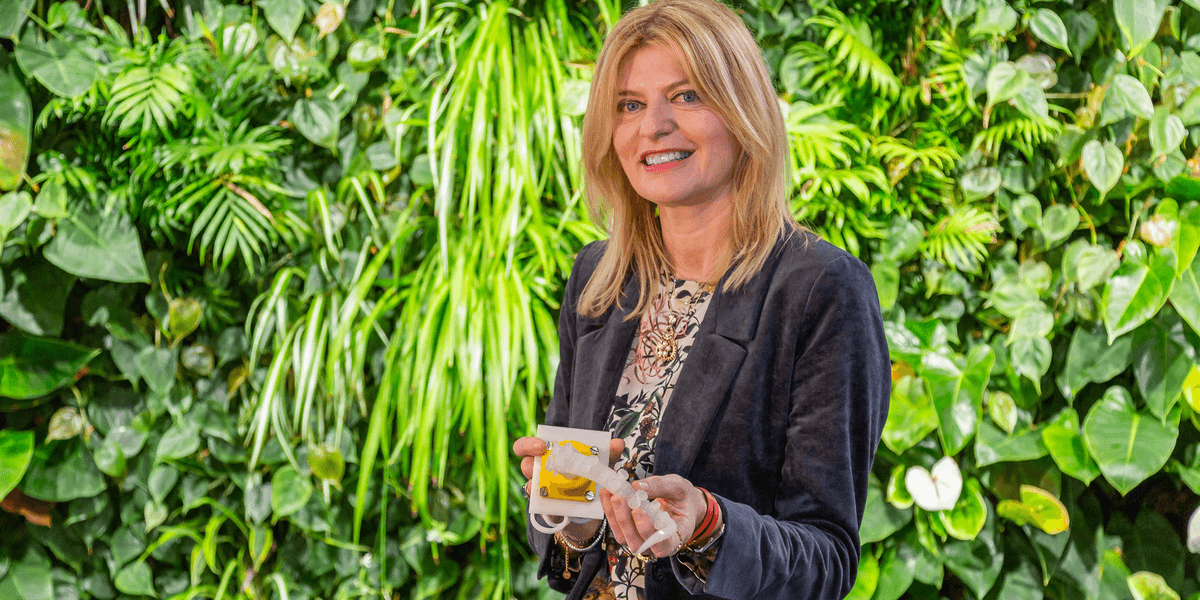
イタリア技術研究所のBarbara Mazzolai氏は7月、Nature Machine Intelligenceにマニフェストを発表し「サステナビリティ・ロボティクス」を提唱した
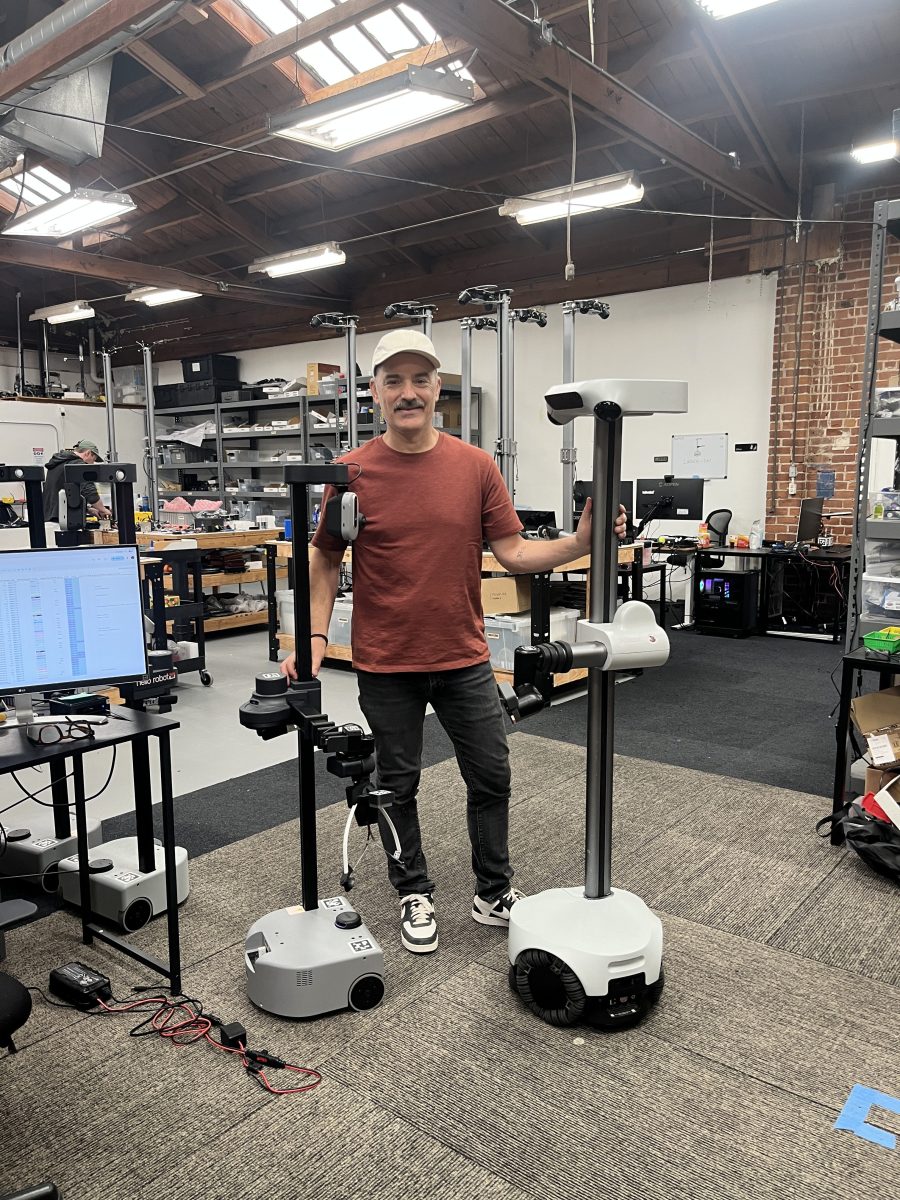
Hello RobotのCEO兼共同創業者アーロン・エドシンガーが、10月13〜15日にサンフランシスコのMoscone Westで開催されるTechCrunch Disrupt 2026のReal World AI S…