Daimon Roboticsが、タクタイル センシング(接触感覚)を含む初のオムニモーダル評価ベンチマーク「RobOmni」をICRA2026で立ち上げた。NVIDIA Isaac Simに基づいており、接触が多い操作タスクに焦点を当てた標準化されたベンチマークを提供する。
RobOmniは、高解像度指先タクタイル センシング、リスト装着型RGB画像、グリッパー状態情報、TCP軌跡、アクション・コマンド、外部カメラ観察を含むオムニモーダル情報を提供。タクタイル・アブレーション・テスト(タクタイル情報の有無で政策を評価)により、タクタイル知覚が実際の操作性能にどう寄与するかを定量測定できる。
RobOmniはDaimon製DM-TacClawタクタイル・グリッパーの1:1デジタル・ツインを含み、将来5本指グローブ・シミュレーション・スイートに拡張予定。ヒューマノイド・ロボットやロボット・アームなど複数の主流ロボット・エンボディメント(物理的実装)をサポートし、統一フレームワーク下での交差エンボディメント評価を可能にする。
RobOmniはシミュレーション・ベース開発と実世界データ・ワークフロー両方をサポート。強化学習、模倣学習、異なるアルゴリズムおよびモデル・アーキテクチャ間の並列比較に対応し、再現性向上とロボティクス開発パイプラインの断片化軽減を助ける。
こういう要約が、毎朝あなたのメールに届きます。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した
トヨタ自動車のJapan Mobility Show Bizweek 2026ブースはAIバスケットボールロボットCUE7が中心で他に展示はなく、半分のスペースを2つの会議室に充てている
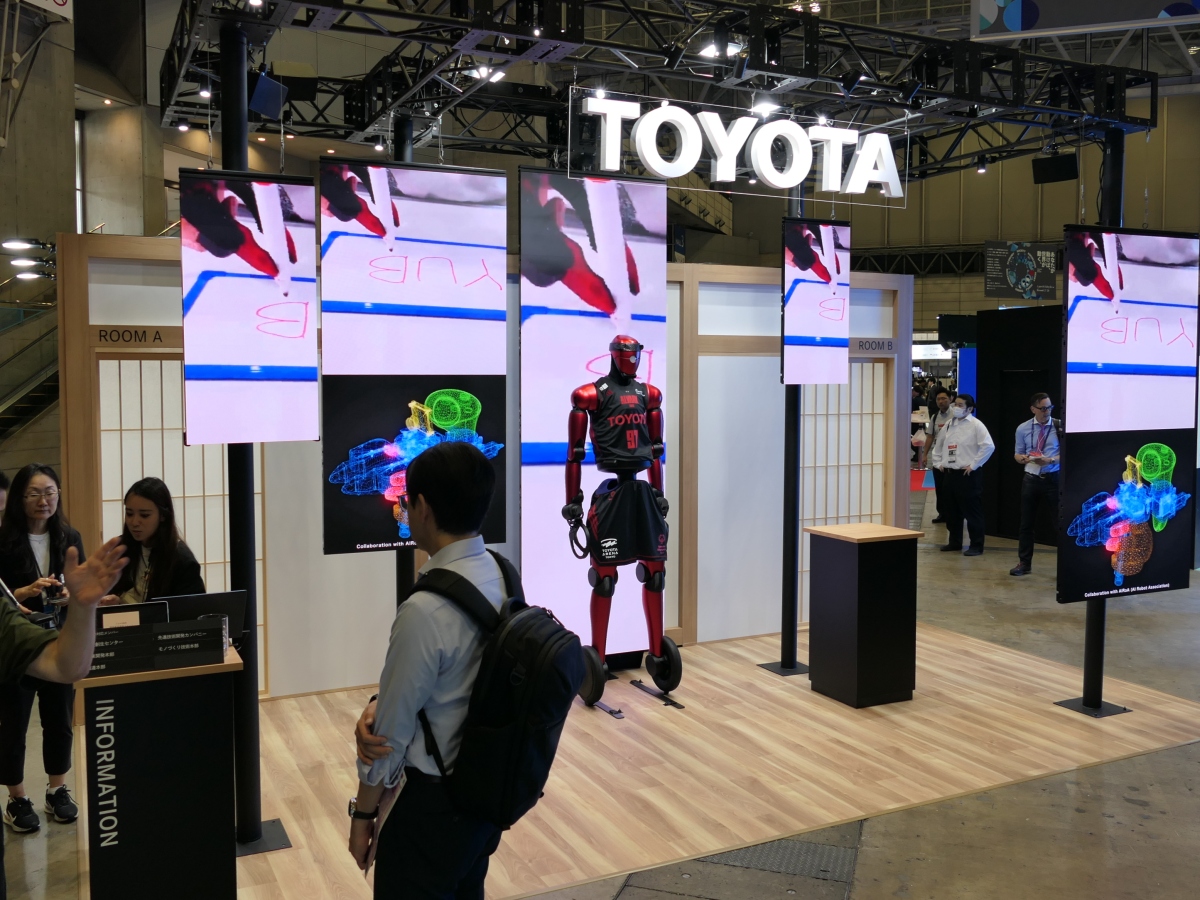
Japan Mobility Show Bizweek 2026がPhysical AIの応用を披露
Googleがロボティクス向け新モデル「Gemini 4 Argon」を公開した
Energize Labのロボット玩具「Eiliko」が会話記録やプロフィールを中国のサーバーに無防備に保存