何が起きたか
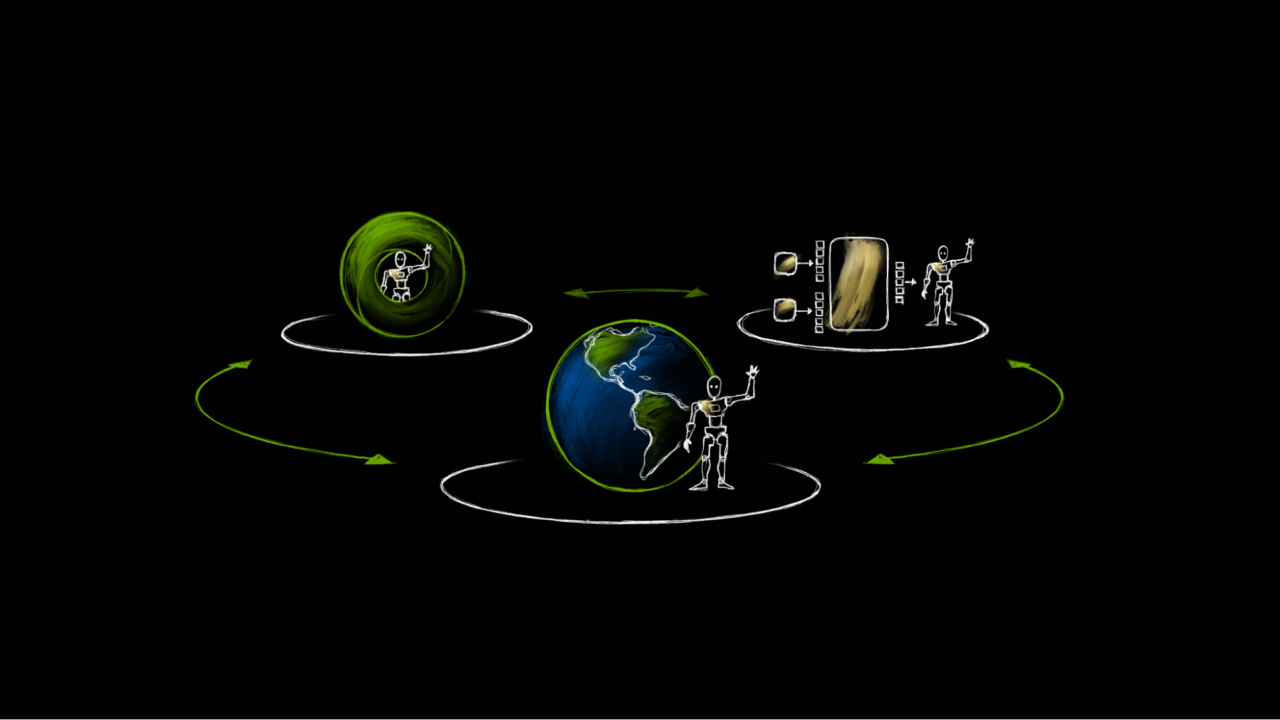
ロボット・シミュレーションは、デバッグ・ツールから、AIモデル開発の中核へシフトした。チームは現在、知覚データセットの生成、強化学習ポリシーの訓練、デモンストレーションの収集、稀なシナリオに対するポリシーのテストにシミュレーションを活用している。これらのタスクは、現実の世界では遅く、高コストで、危険である。
なぜ重要か
物理AIシステムが学習するには、現実の相互作用データが必要である。カップが滑った場合や、グリッパーが物体に不正確に接触した場合に何が起こるか、を理解する必要がある。しかし、こうしたデータの収集は高コストで危険である。シミュレーションにより、GPU並列化を活用して、現実の世界のデータ収集コストのほんの一部で、数千時間のロボット経験を生成できる。これにより、ボトルネックが、ハードウェアの収集から計算スループットへとシフトする。
注目点
シミュレーション・エコシステムは、専門化されたエンジンに分断している。MuJoCoは動力学精度のため、Isaac Lab 3.0はGPUスケール学習のため、Newtonは微分可能な物理のため、Drakeは接触暗黙的最適化のためである。デベロッパーは、合成データのスケーリング、強化学習サポート、センサー忠実度、特定のロボット・タイプ(ヒューマノイド、器用な操作機、航空機)が必要かどうかに基づいて選択する。NVIDIAとGoogle DeepMindとDisney Researchによって開発され、Linux Foundation経由で管理されるNewtonは、MuJoCo Warpを統合し、異なる物理システムに対して複数のソルバーを提供する。
こういう要約が、毎朝あなたのメールに届きます。
この記事は、ロボット工学と物理AIにおいて、シミュレーションが根本的なシフトを遂行したとして提示している。歴史的には、シミュレータは周辺的なツールであった。幾何形状のデバッグ、コントローラのテスト、またはモーション可視化に主に用いられた。今日、シミュレーションは、物理AIシステムが直面する重大なボトルネックのため、中核モデル開発ループへ移動した。大言語モデルは持たないボトルネックである。LLMとビジョン言語モデルはインターネット規模のデータセットで訓練される一方で、ロボティクス・システムは、本質的に、スケール時に収集するのに高コストで危険である、実世界の物理相互作用から学習する必要がある。シミュレーションは、GPU並列化により、大量の合成的で物理的に基礎づけられたデータを生成する能力により、このギャップをつなぎ、ロボット学習の経済学を根本的に変える。
複数の専門化されたエンジンの出現は、この成熟を反映している。この記事は、シミュレーション選択肢をアプリケーション固有として提示している。正確な動力学と接触モデリングのためのMuJoCo、スケール時のGPU加速強化学習のためのIsaac Lab 3.0、厳密な数値最適化のためのDrake、微分可能でバックエンド非依存の物理のためのNewton。この分断は、分野が単一のエンジンに収束していないのではなく、低レベルの物理ライブラリ(Newton、MuJoCo Warp)が再利用可能なインフラストラクチャを提供し、異なる学習フレームワーク(Isaac Lab、MuJoCo Playground)がこれら上に構築する、階層化されたスタックに向かって進化していることを示唆している。この記事は、2026年の主要な質問として、明示的にこれを提起している。「どのエンジンが最も速いか」ではなく、「スタックのどの部分が、共有インフラストラクチャになる可能性が高いか」である。
NVIDIA、Google DeepMind、Disney Researchによって共同開発され、Linux Foundation経由で管理されるNewtonの作成は、共通の物理レイヤーが、分野全体を加速する可能性があると、業界が認識していることを示している。1つの数値方法を規定するのではなく、複数のソルバー実装を提供することにより、Newtonは、多様な物理システム(剛体、粒子、布、ソフトボディ)と学習パラダイムに対応し、競争するシミュレーション・フレームワークの下の、可能な標準レイヤーとして自らを位置づけている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
BrightAIがSmith Point Capital主導のラウンドで97百万ドルを調達

MIT Technology ReviewのAI誇大広告指数はAIの広がりを示し、GoogleのAI Overviewsが広告収入で数十億ドルを失わせたことやAI支援のサイバー攻撃を挙げた

インドのHumyn LabsがシリーズAで4700万ドルを調達——Accel主導の株式2600万ドルとLighthouse Canton Growth Debt Fund II主導のベンチャーデット2100万ドル
FortuneのSF発リポートは、REKのヒューマノイドロボットのケージファイト、SubsenseのNanoBCIのナノ粒子、人間採用をやめよと促す看板を描写
リョーサン菱洋が84 GBのGDDR7メモリを搭載し大規模AIモデルをローカル実行できるNVIDIA RTX PRO 5500 Blackwell Workstation Editionの取り扱いを開始した
Anthropicは11月19日に上場する見通しで、筆者は2026年上半期の売上高が前年同期比1,305%増の163億ドルだったことを挙げ、SpaceXより好意的に見ている