何が起きたか
Allegro MicroSystemsのAndreas Friedrich氏がRoboBusiness(10月20〜21日、サンタクララ)でヒューマノイドロボットの関節設計を講演する。
なぜ重要か
AIが進歩しても、モーターやセンサーを備えた関節などの物理システムがボトルネックになる。12Vから48V DCへの移行で電流は4分の1、配線損失は16分の1に減るが、モーター制御への要求は高まる。
注目点
講演の核心は、関節にはセンシング、制御、安全性を当初から統合すべきという点。ヒューマノイドが人と安全に協働できるかは、このハードウェア設計にかかっている。
誰に効くかヒューマノイドの関節設計に携わるロボットエンジニアや、Allegro MicroSystemsなどのハードウェアサプライヤーは、センシング、制御、安全性をコンパクトで効率的な電気機械サブシステムに統合する必要性に直接影響を受ける。
こういう要約が、毎朝あなたのメールに届きます。
Andreas Friedrich氏のRoboBusiness講演を踏まえ、ロボット工学の課題が変化していることを示す記事だ。AIが認識や意思決定を進化させる一方で、物理的なハードウェア、特に関節が性能の限界を左右する。産業用ロボットとヒューマノイドを対比し、後者は電子機器をすべて機体内に収める必要があるため、重量とスペースが重要になる。このため、48V DCなどの高電圧アーキテクチャへの移行が進むが、過渡電圧や熱制約に対応するモーター制御電子機器への新たな要求が生じる。
安全性も、ヒューマノイドが人と協働する上で大きな関心事だ。人から隔離された産業用ロボットと異なり、協働型ヒューマノイドは機能安全を制御システムに直接組み込む必要があり、電動ステアリングなどの自動車用途から学ぶ点が多い。センシング、制御、電力管理を各関節に統合されたサブシステムとして設計することで、お茶を手渡すような作業に必要な精度と応答性を実現できると記事は主張する。
ロボット業界にとっての影響は大きい。ヒューマノイドの次の進歩はAIモデルではなく、物理的な身体が意思決定をどれだけ効率的かつ安全に実行できるかにかかっているかもしれない。モーター制御とセンシングを提供するAllegro MicroSystemsにとって、こうした厳しい要件を満たす統合ソリューションの開発は市場機会となる。ただ、記事はその統合が実現可能か、まだ設計目標なのかは明言していない。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
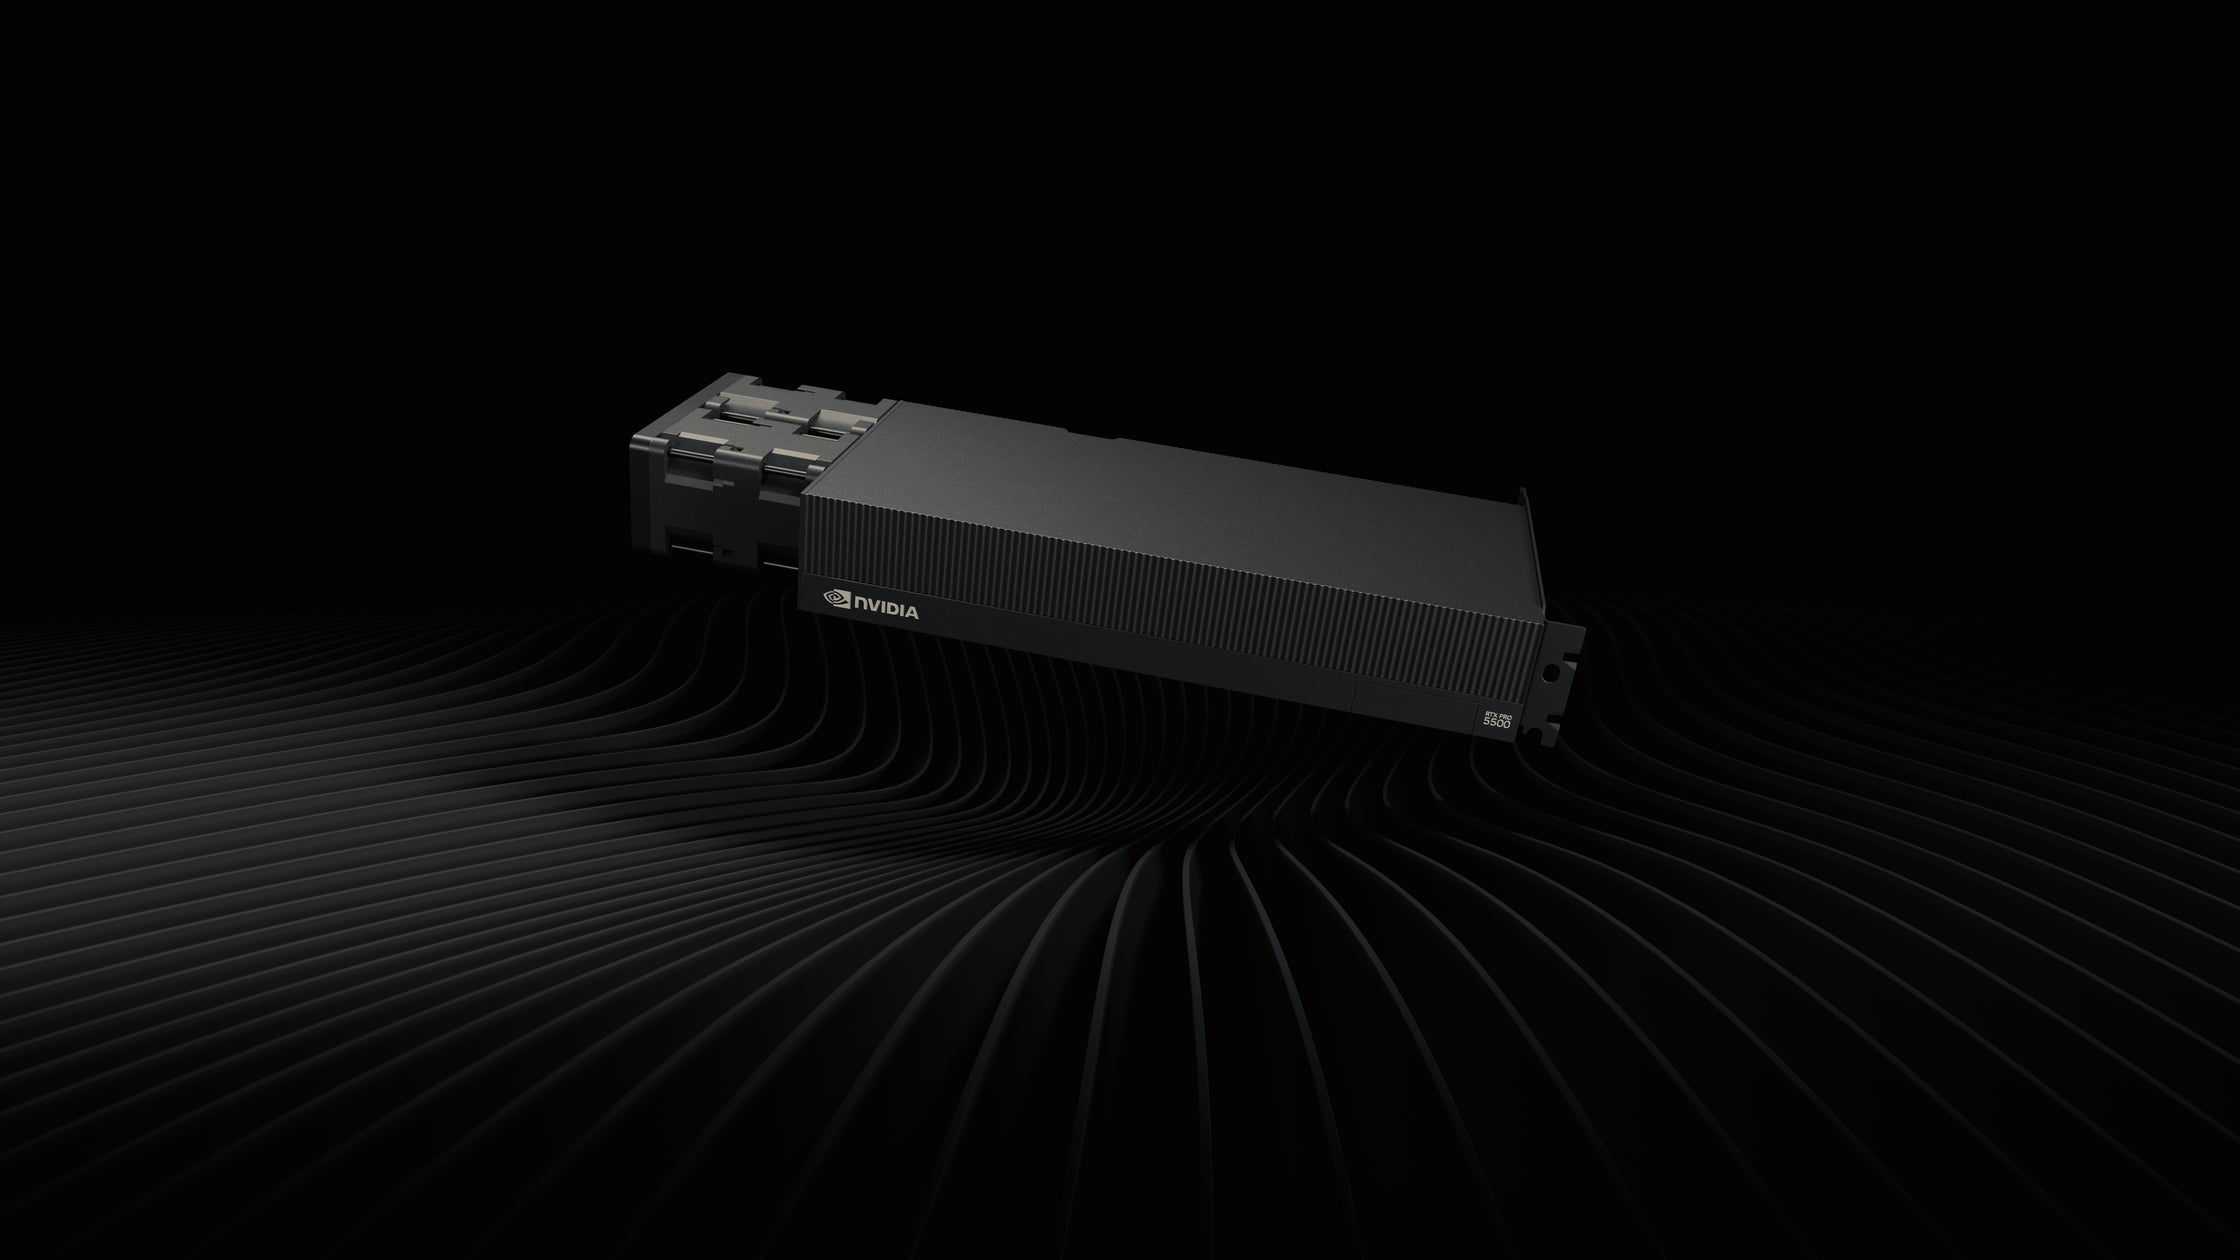
リョーサン菱洋が84 GBのGDDR7メモリを搭載し大規模AIモデルをローカル実行できるNVIDIA RTX PRO 5500 Blackwell Workstation Editionの取り扱いを開始した
ForceHarnessはロボットハードウェアとモデルAPIの間に位置し、生の力覚トレースを不確実性推定付きの物理量に変換してツール呼び出し結果として凍結モデルに返す

パナソニックHDが指先の触覚に反応するロボット操作AI「T-Rex」を開発し、両手作業で平均成功率65%を達成した
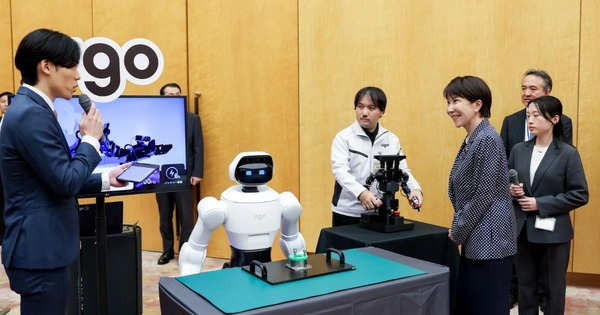
首相官邸の「フィジカルAI関連企業との意見交換会」で、ugoがセミヒューマノイド「ugo Nova」を高市総理に実演した
環境省は廃棄物選別にフィジカルAIを導入する官民コンソーシアムを設立する
EricssonのバイスプレジデントMischa Dohler氏がインタビューで、ロボット企業が通信技術に何を期待しているか、フィジカルAIで通信事業者にどんな事業機会があるかを語った