何が起きたか
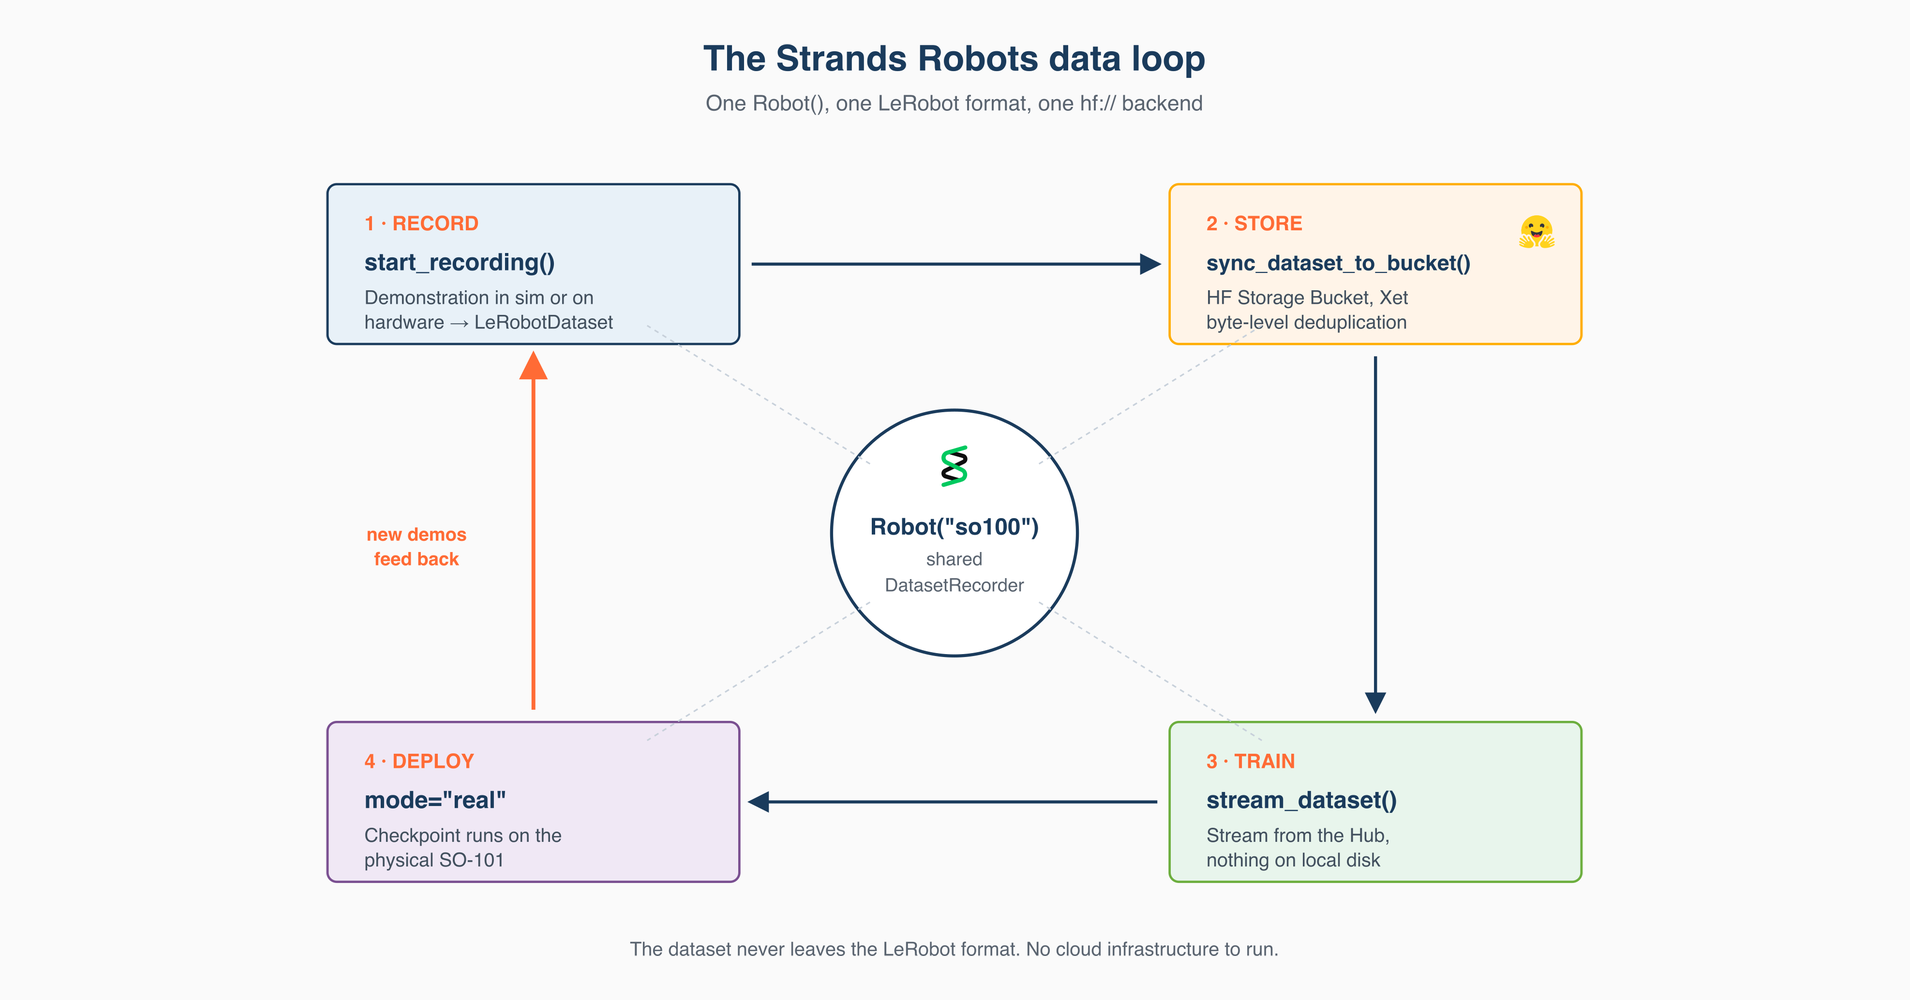
Hugging FaceがロボットデモンストレーションをStorageバケットに記録し、Hubからデータセットをストリーミングして学習ポリシーをトレーニングしてからハードウェアに展開する方法を示すウォークスルーを公開した。すべてLeRobot形式を用いた単一のエージェントループ内で実行される。
なぜ重要か
通常、連続的なデータループ(記録→学習→展開)では繰り返されるバイト転送が発生する。各学習実行はデータセット全体をGPUにコピーし、新しいチェックポイントが送出される一方で新しい記録が到着する。Xetで支援されるバケットはバイトレベルの重複排除とコンテンツ定義チャンキングを使用し、Hub全体でのアップロードあたりのデータ転送量を約4倍削減するため、チームは同じバイトに対して繰り返し課金されることなく毎日の収集と学習サイクルを実行できる。
注目点
実行可能なコードはexamples/notebooks/05_streaming_data_loop.ipynbにある。LeRobotのデータセット形式は既にHub上の8,000を超えるパブリッシャーから90,000を超えるデータセットとモデルで使用されているため、LeRobotデータを読む任意のツールはStrands Robotsの記録を変換なしで読むことができる。バケットは2026年3月に発表され、データセットリポジトリと同じhf://名前空間に存在する。
こういう要約が、毎朝あなたのメールに届きます。
このポストはロボティクスデータパイプラインの具体的なコスト問題に対処している。記録、学習、展開を行う連続ループは乗算的なバイト転送を引き起こす。毎日の記録はバージョン管理されたリポジトリにアップロードされ、各学習実行はデータセット全体をGPUにコピーし、新しいチェックポイントが送出される一方で次のバッチの記録が到着する。バージョン管理されたリポジトリでは、大きなビデオシャードへのわずかな編集もファイル全体の再アップロードを強制する。Xetのコンテンツ定義チャンキングで支援されるバケットはこれを反転させる。チャンク境界がコンテンツに従うため、数バイト挿入されてもそのバイトを含むチャンクのみが変わり、その後のすべての境界が変わることはない。Hugging Faceの独自の測定ではHub全体でのアップロードあたりのバイト転送でおよそ4倍削減を示し、エンタープライズプランでは課金は生のストレージではなく重複排除されたフットプリントを追跡する。
Strands Robots—AWSからのオープンソースSDK—はロボット抽象化、シミュレーション、およびLeRobotスタックを合成可能なエージェントツールとして公開する。エージェントループ自体が意思決定者である。どのエピソードを保持するか、いつ再記録するか、今日のバッチが学習に十分か、どのチェックポイントをハードウェアに展開するかを選択する。ウォークスルーはこのループをコードで示す。単一のRobot()オブジェクトはLeRobotDatasetを記録し、同じプロセスでそれをストリーミングバックし、個別のダウンロードステップの必要性を排除する。LeRobotの形式は既にHub上の8,000を超えるパブリッシャーから90,000を超えるデータセットとモデルで使用されているため、LeRobotデータを読む任意の下流ツールはStrands記録を変換なしで読む。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
AppleとMetaは、ハイエンドMacでの動作を想定した新しいオープンウェイトAIモデルを共同で公開すると発表した

Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

Liquid AIは2026年10月15日、オープンウェイトの改良版意思決定モデルd1-ultraを公開した

NVIDIAは1200億パラメーターのオープンウェイトモデルNemotron 3.5 Super VLを公開

NVIDIAがNemotron 3.5 Bolt 74B-A9B 24GBを公開

ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した