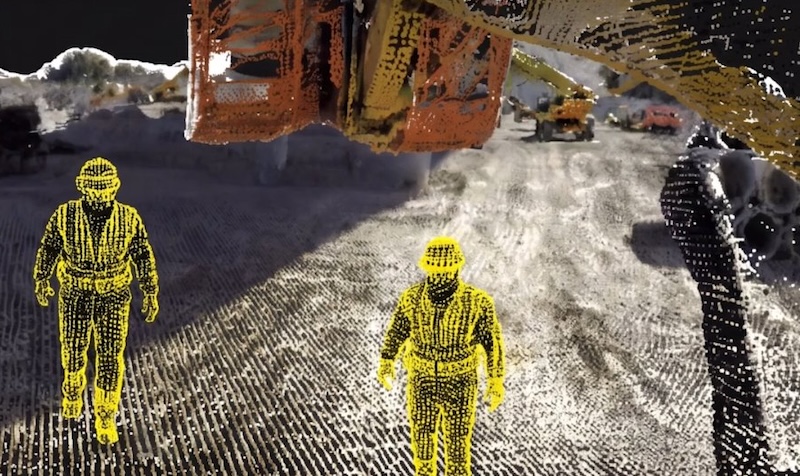
何が起きたか
TorqueAGI創業者のAshutosh Saxena氏は、World-Reasoning Modelが物体や機械、ワークフローを時空間グラフで表現し、物理と幾何を推論に組み込む点で視覚言語行動モデルと異なると説明した。
なぜ重要か
この主張が正しければ、産業用ロボットの導入で大きな負担となる大量の実演データ収集を避けられる可能性がある。顧客が既に持つ運用データを活用できる点が、導入コストと時間の削減につながるとみられる。
こういう要約が、毎朝あなたのメールに届きます。
TorqueAGIはハードウェアを作らず、ロボットや機械メーカーに知能レイヤーを供給する立場を取る。Saxena氏はスタンフォード大学でAndrew Ng氏の下で博士号を取得し、コーネル大学でRoboBrainプロジェクトを率いた経歴を持つ。同社はNvidia Perception Partnerであり、John Deereの2026 Startup Collaborator Programにも選ばれた。Dexterityとはトラック荷降ろしロボットで協業し、Kawasaki RoboticsやKuka、Universal Robots、ABBなど複数メーカーの機械と統合済みだとしている。課題は機械側の制御インターフェース接続やセンサー校正、安全システムの尊重であり、ここが残る統合作業の中心だという。Saxena氏は、共有モデルは改善が速いと認めつつ、重要装置ではモデルの所有と検証可能性が勝るとの立場を示した。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
OLA PARTY JAPANのヨイトキは10月4日、AI仲人による音声面談を全ユーザーに開放した

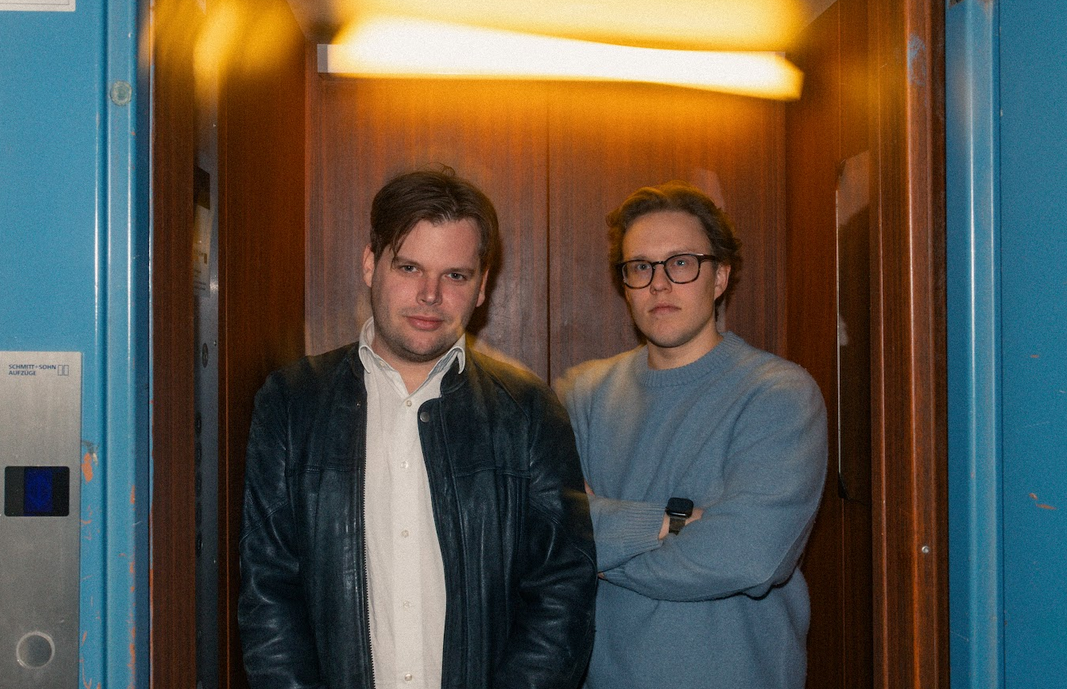
ミュンヘンのMarble Cognitionが、HeartcoreとSeedcamp主導、McKinsey & Co.やMistral AI幹部、Datadog取締役含むエンジェル参加の375万ドルプレシード調達で始動し…
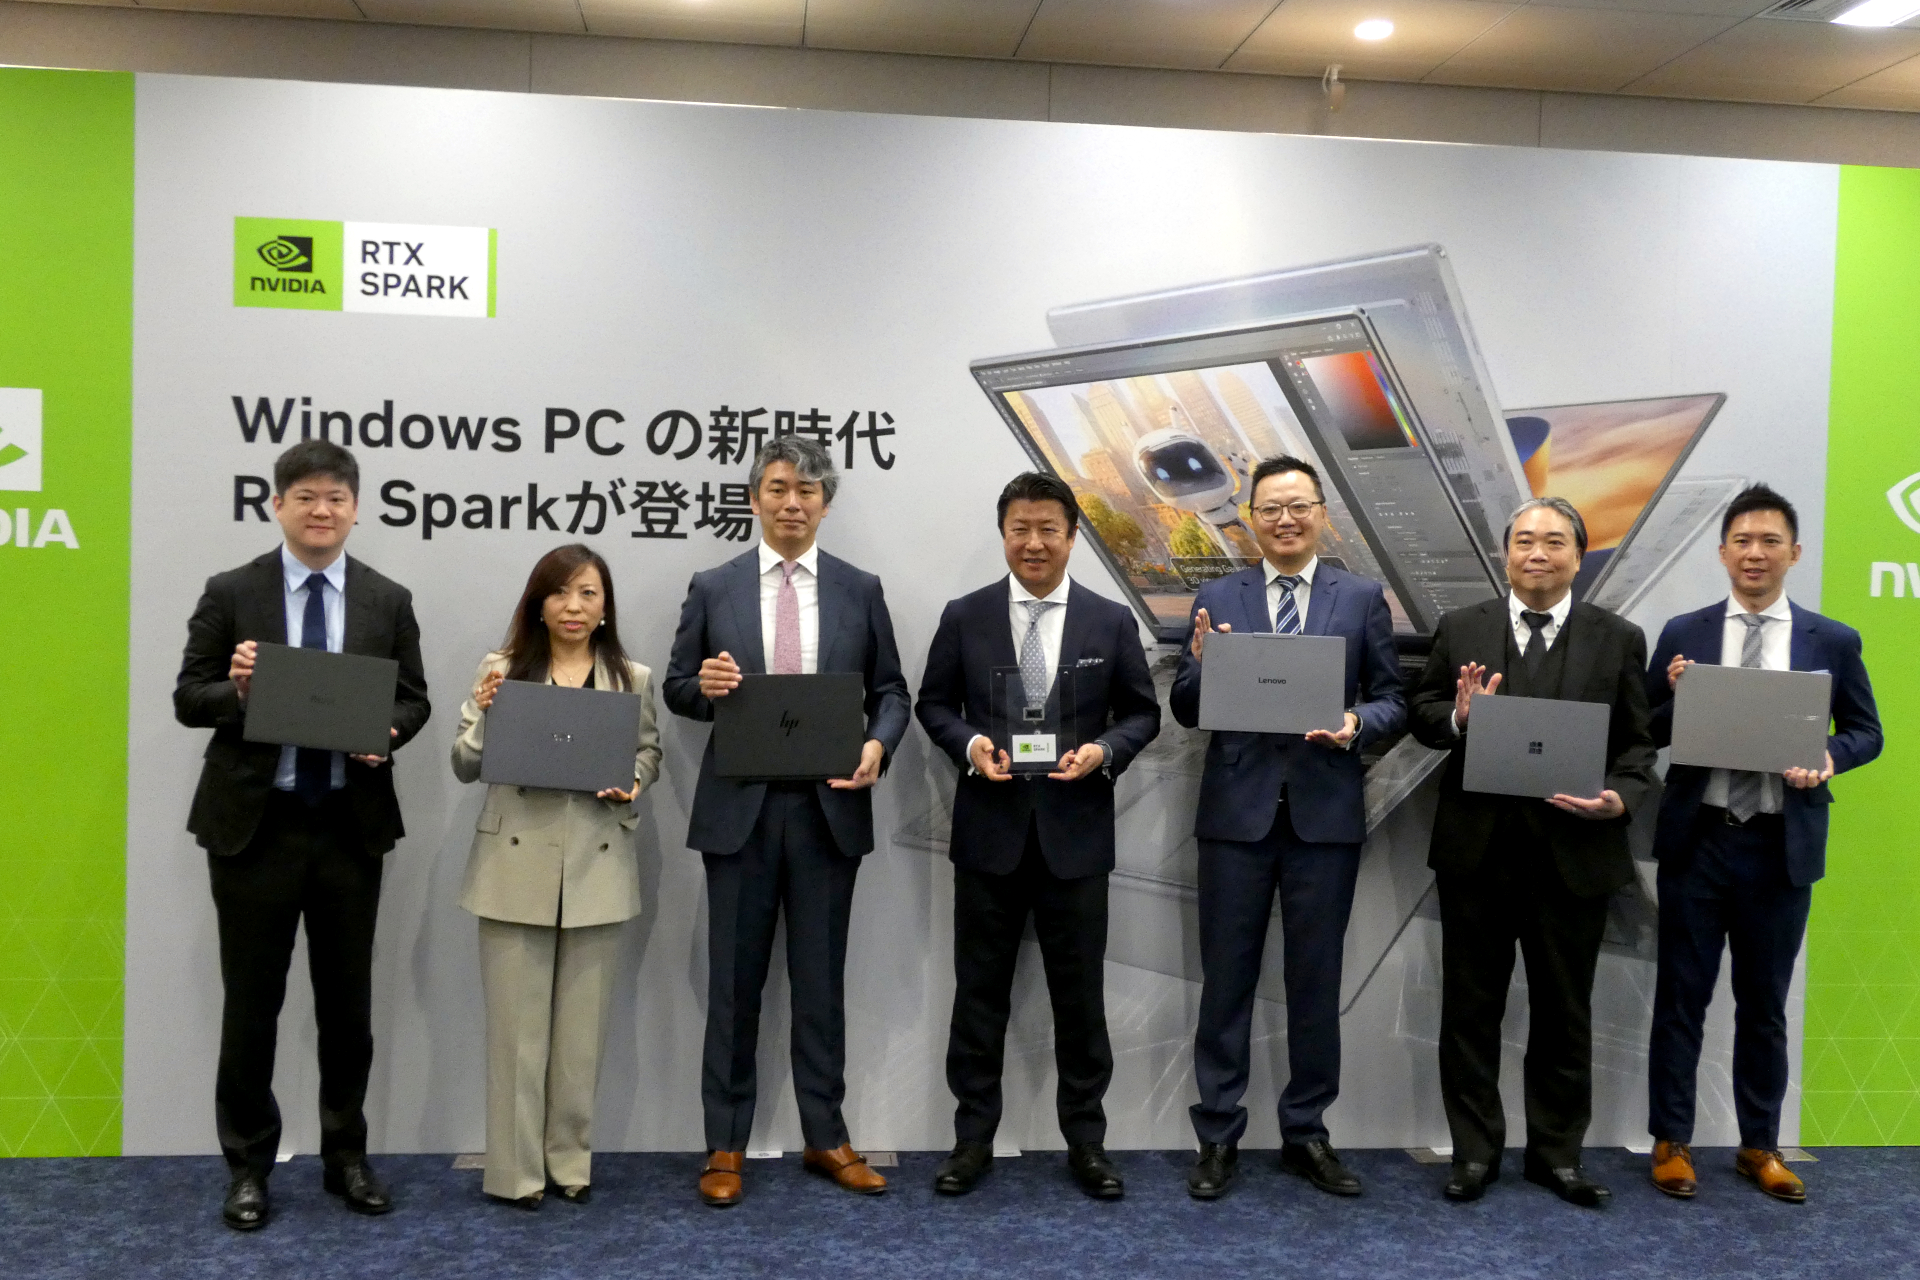
NVIDIAは11月2日の東京説明会で、10月16日発売のRTX Spark搭載ノートPCと11月登場予定の小型デスクトップを披露し、最大1ペタフロップスのAI演算性能と最大128GBのユニファイドメモリをアピールした
Tim Berners-Leeが2001年に構想した「セマンティックウェブ」が「エージェントウェブ」として形になった
東大発スタートアップのAlbatrusが、国内5000病院の70%で使える病院AI基幹システム「Apollo AI」を開発
Oracleは顧客体験向けFusion Agentic Applicationsを発表

