何が起きたか
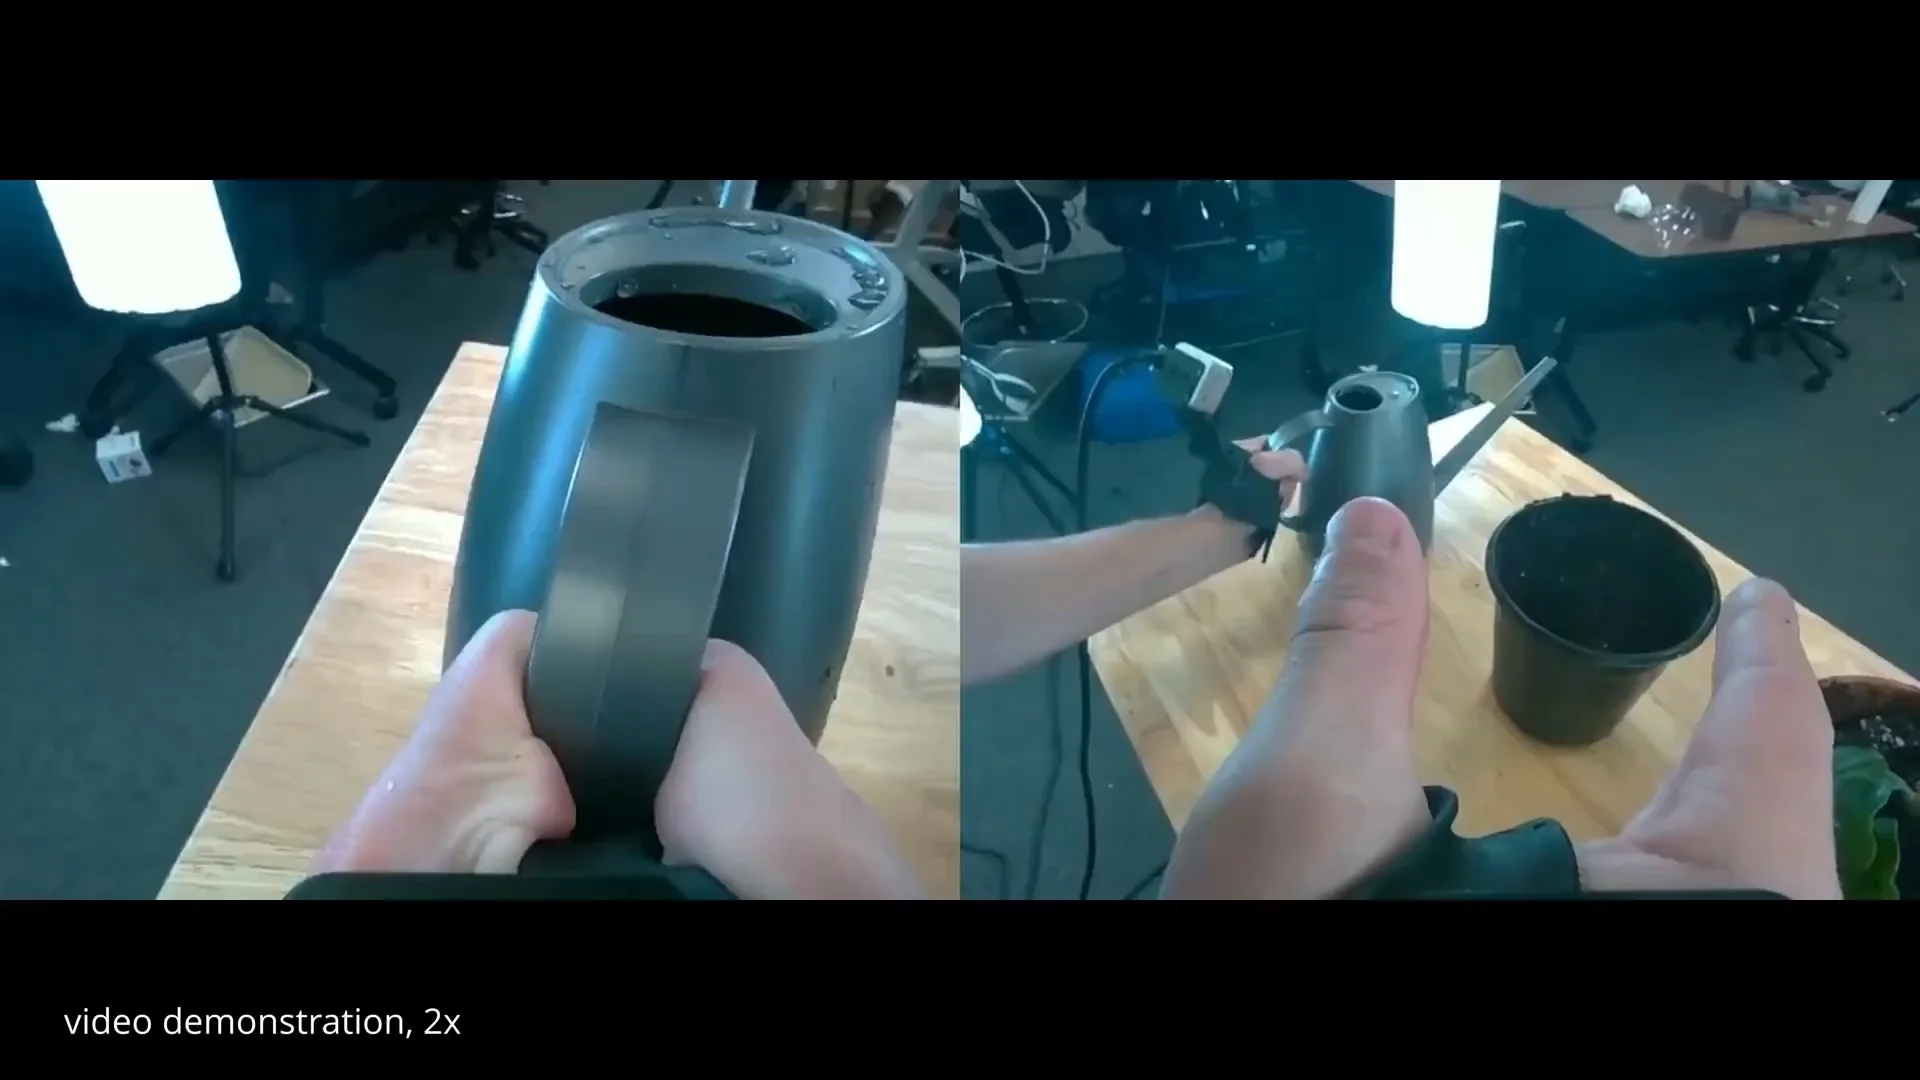
Skild AIは、S1ロボット基盤モデルが人間による未知の作業のデモを1回見るだけで、モデルの重みを更新せずにロボットで実行を試みられると発表。植え替えやパンケーキ返しなど、最大10分の作業を例に挙げた。
なぜ重要か
Skildの試算では、S1の単一動画での性能を追加学習で再現するには、約380回の遠隔操作デモ(50〜100時間)が必要。チームは初期タスクデータセットの作成時間を減らし、より早くロボットの評価に入れる可能性があるが、実際の導入時の削減効果は未測定。
注目点
Skildの管理比較では、10万時間の事前学習でデモ指示が66%を記録し、言語指示は9%だった。ただし、このスコアはタスクの各ステップの累積成功率を平均したもので、人間による回復介入を含むため、支援なしで全工程を完了する頻度は不明のままだ。
こういう要約が、毎朝あなたのメールに届きます。
Skildは8月18日にS1を発表し、その案内はThe Rundownの9月3日ニュースレターに掲載された。核心となる考え方は、大量の事前学習を施した基盤モデル(10万時間の事前学習)に対し、重みを更新せずビデオを入力プロンプトとして供給することで、新たな長時間タスクに適応させるというもの。これによりS1は、最大10分かかる多段階作業への迅速な適応を試すテストケースとなる。
同社の管理比較は、潜在的な削減効果の規模を示している。1本の動画プロンプトで得られた性能は、約380回の遠隔操作デモ(50〜100時間)に相当する学習が必要だった。ただし、Skildの指標はステップごとの成功率を平均したもので、人間による回復介入を含むため、支援なしでの完全なジョブ完了率は不明。実用的なワークフローとしては、タスクをデモし、性能を評価し、信頼性が不足する部分に的を絞って追加データを収集する流れが考えられる。
Generalistは関連例を提供しており、3〜12秒のデモ1本から重み更新なしで10の単純な短期タスクで平均59%の成功率を報告。5分のタスクデータで10ステップの勾配更新後は83%に達した。Skildの大規模デモ収集も単一動画のスコアを上回った。これは、初期の動画プロンプティングに続く集中的トレーニングというハイブリッドアプローチが、スピードと信頼性のバランスを取れる可能性を示唆するが、新環境や新ハードウェアへの汎化性能は依然として未解決の課題だ。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
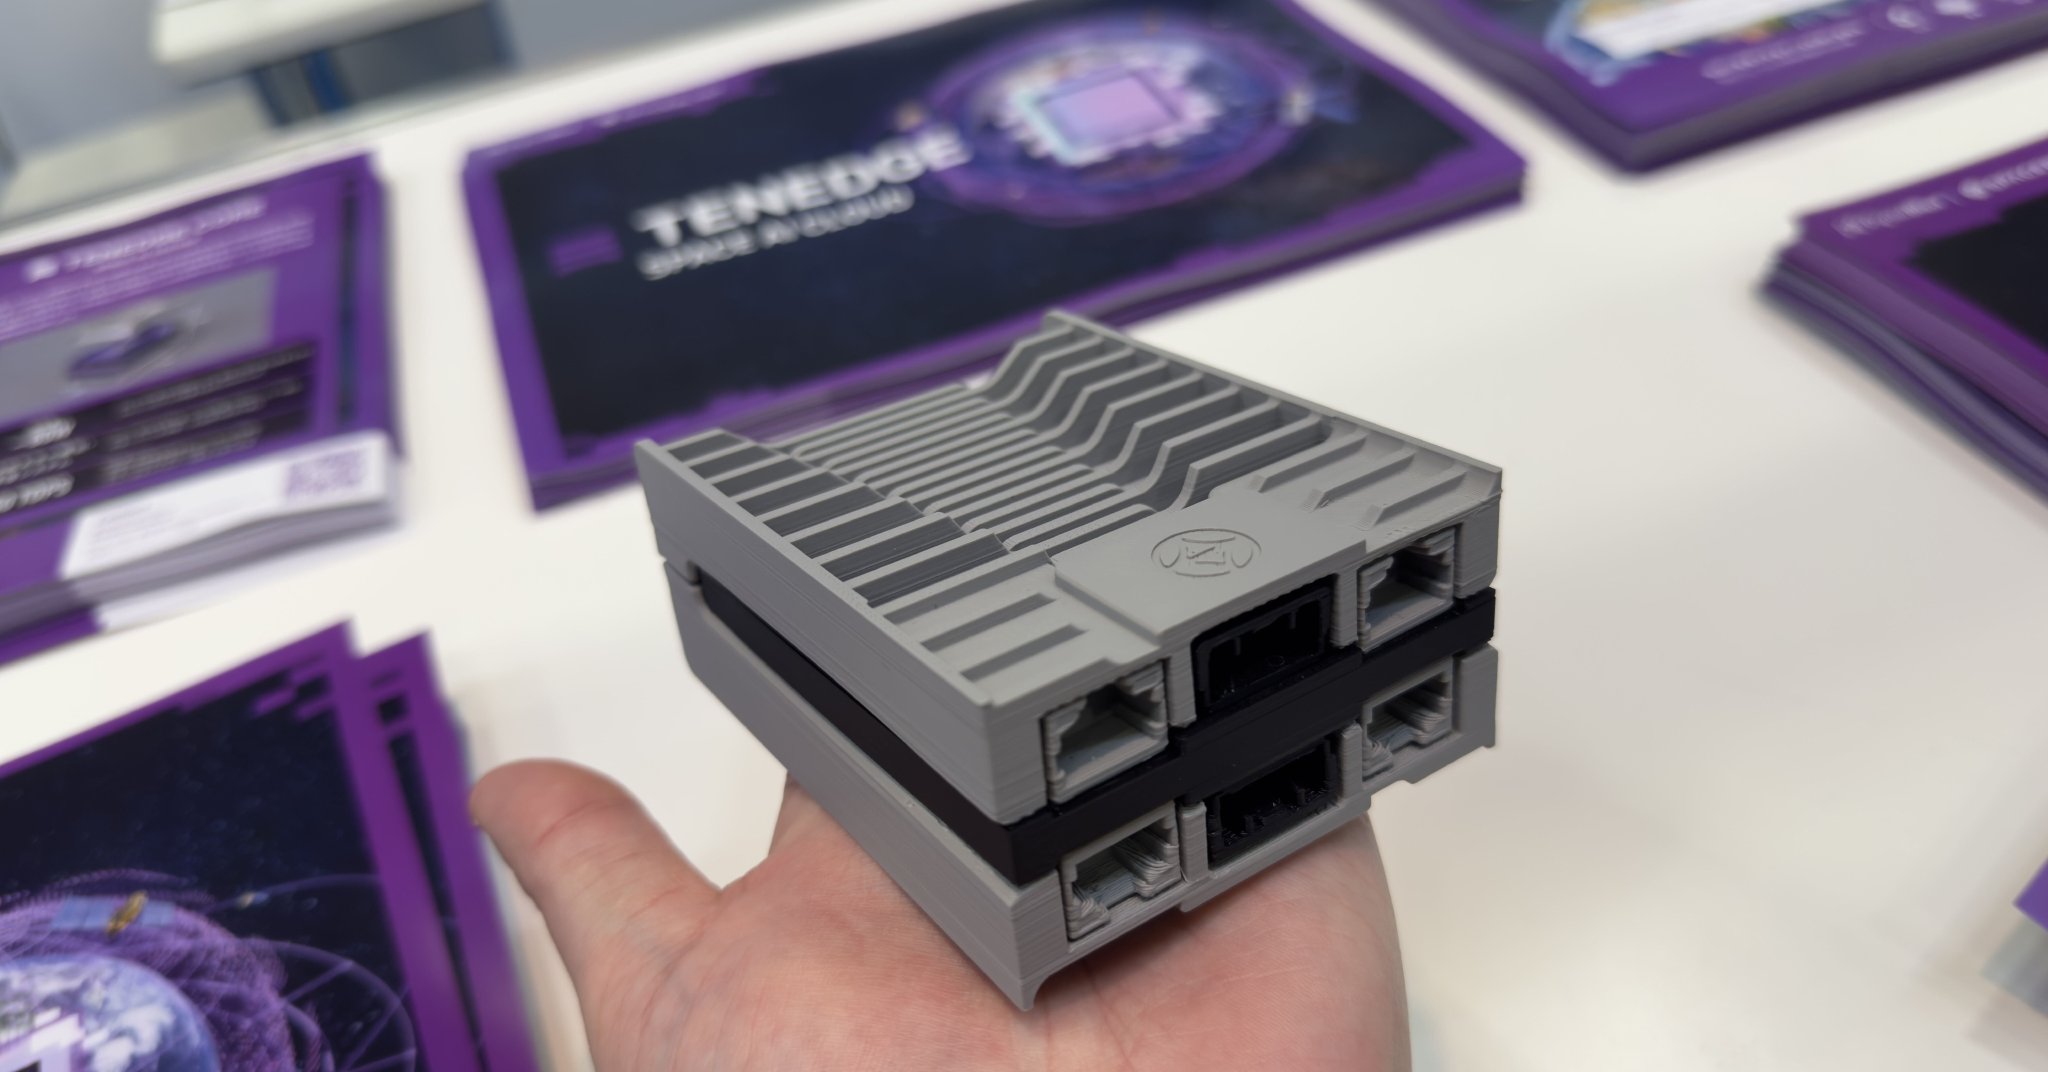
SpaceBlastがJapan IT Week 秋 2026で約60TOPSのTENEDGE COREをTENEDGEとともに披露した
GTC BerlinでNVIDIAがIsaacロボティクス基盤を拡充し、ヒューマノイド向け参照基盤やデータセット、新たな実行フレームワークを追加
テスラの第3四半期の設備投資額は47億3000万ドルで、アナリスト平均予想の79億5000万ドルを下回った
テスラの第3四半期は、総販売台数が伸び悩む中でも車両事業が1台当たりの収益性を一部取り戻した
BlackRockがロボティクスETFを追加し、AIテーマ商品の陣容を広げたとReutersが報じた
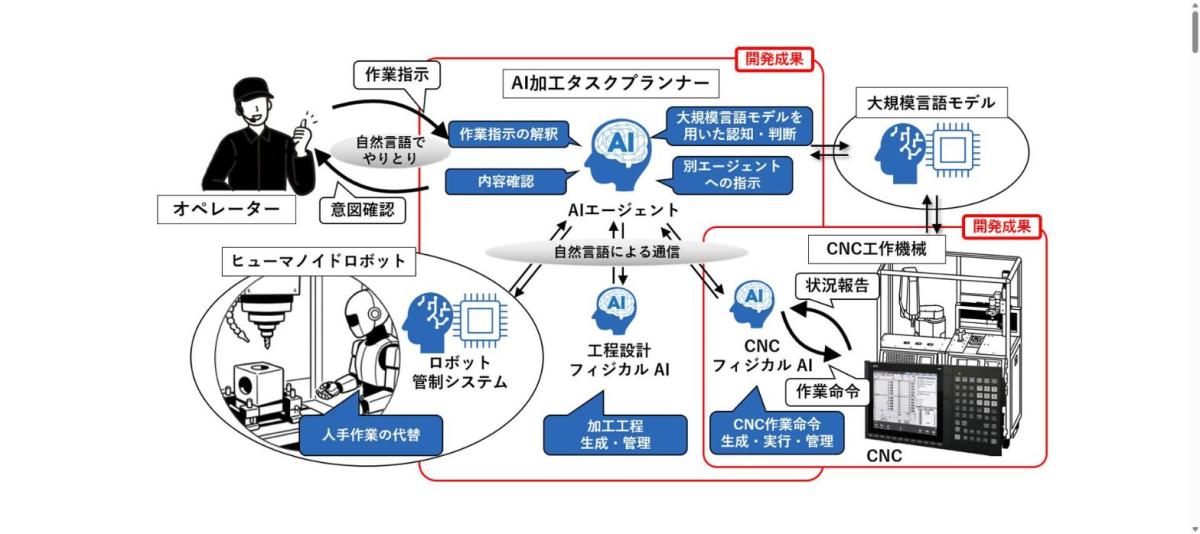
三菱電機は10月21日、人型ロボットとCNC工作機械がフィジカルAIを介して連携するシステムを開発したと発表