何が起きたか
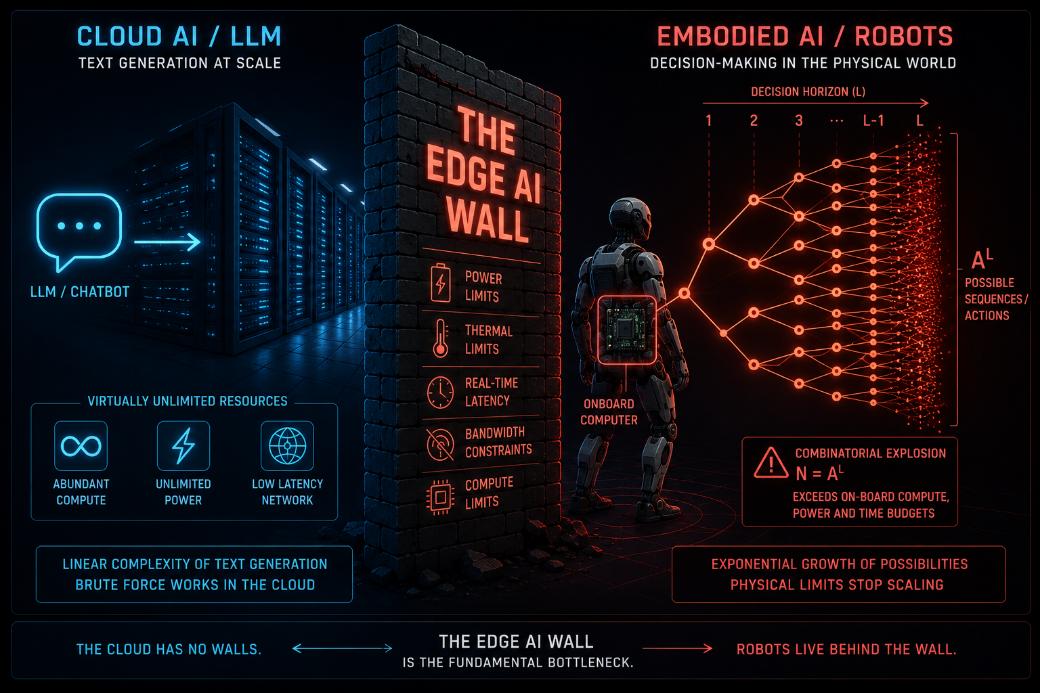
新たな分析が、組み込み型AIシステムが「エッジAIの壁」と呼ばれる構造的ボトルネックに直面し、搭載計算能力の限界と探索空間の指数関数的成長により、従来のスケーリングが非効率になると主張している。
なぜ重要か
物理ロボットはクラウドAIと異なり、エネルギーと遅延に厳しい制約がある。チップが高速化しても、組み合わせ爆発によりプランニングが実行不可能になるため、新たな数学的アプローチが必要だ。国内の製造業などが組み込み型AIの限界に直面し、新たな数学的手法の導入を迫られる可能性がある。
注目点
提案された「組み合わせ圧縮エンジン」はシミュレーションで探索空間を8〜11倍削減した。実際の検証と採用は未解決の課題だ。
こういう要約が、毎朝あなたのメールに届きます。
記事は、自律移動ロボットの計算不安定性に関する以前の議論を、組み込み型AIのより広い分野に拡張している。クラウドAIのスケーリング法則は、エネルギーと遅延の制約により物理システムには適用できないと主張する。提案された解決策は、Duality-Nonequilibrium理論に基づき、モデルの最適化ではなく探索空間の圧縮を目指す。これはハードウェアのスケーリングからアルゴリズム革新への転換を示す。ロボット工学や自動運転車にとって、現在のアプローチが上限に達する可能性があるため、影響は大きい。今後は実世界での検証が焦点となるだろう。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Zennの投稿者がAIの使い方を3モードに整理した

Claude Codeのフック(PreToolUse / PostToolUse)でBash・Write・Edit・MultiEdit・NotebookEditに緊急停止とforce-push、rm -rf ~、curl…
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

Qiita記事がLLMアプリ向け自動レッドチーミング手法GCG・PAIR・TAPを実LLMなしの模擬実装で比較した

フランス数学会会長イザベル・ガラガー主催のウェビナーで、フィールズ賞受賞者のユーゴ・デュミニル=コパンは、OpenAIが350の主要未解決問題の解答を一夜で公開したと述べた
ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した