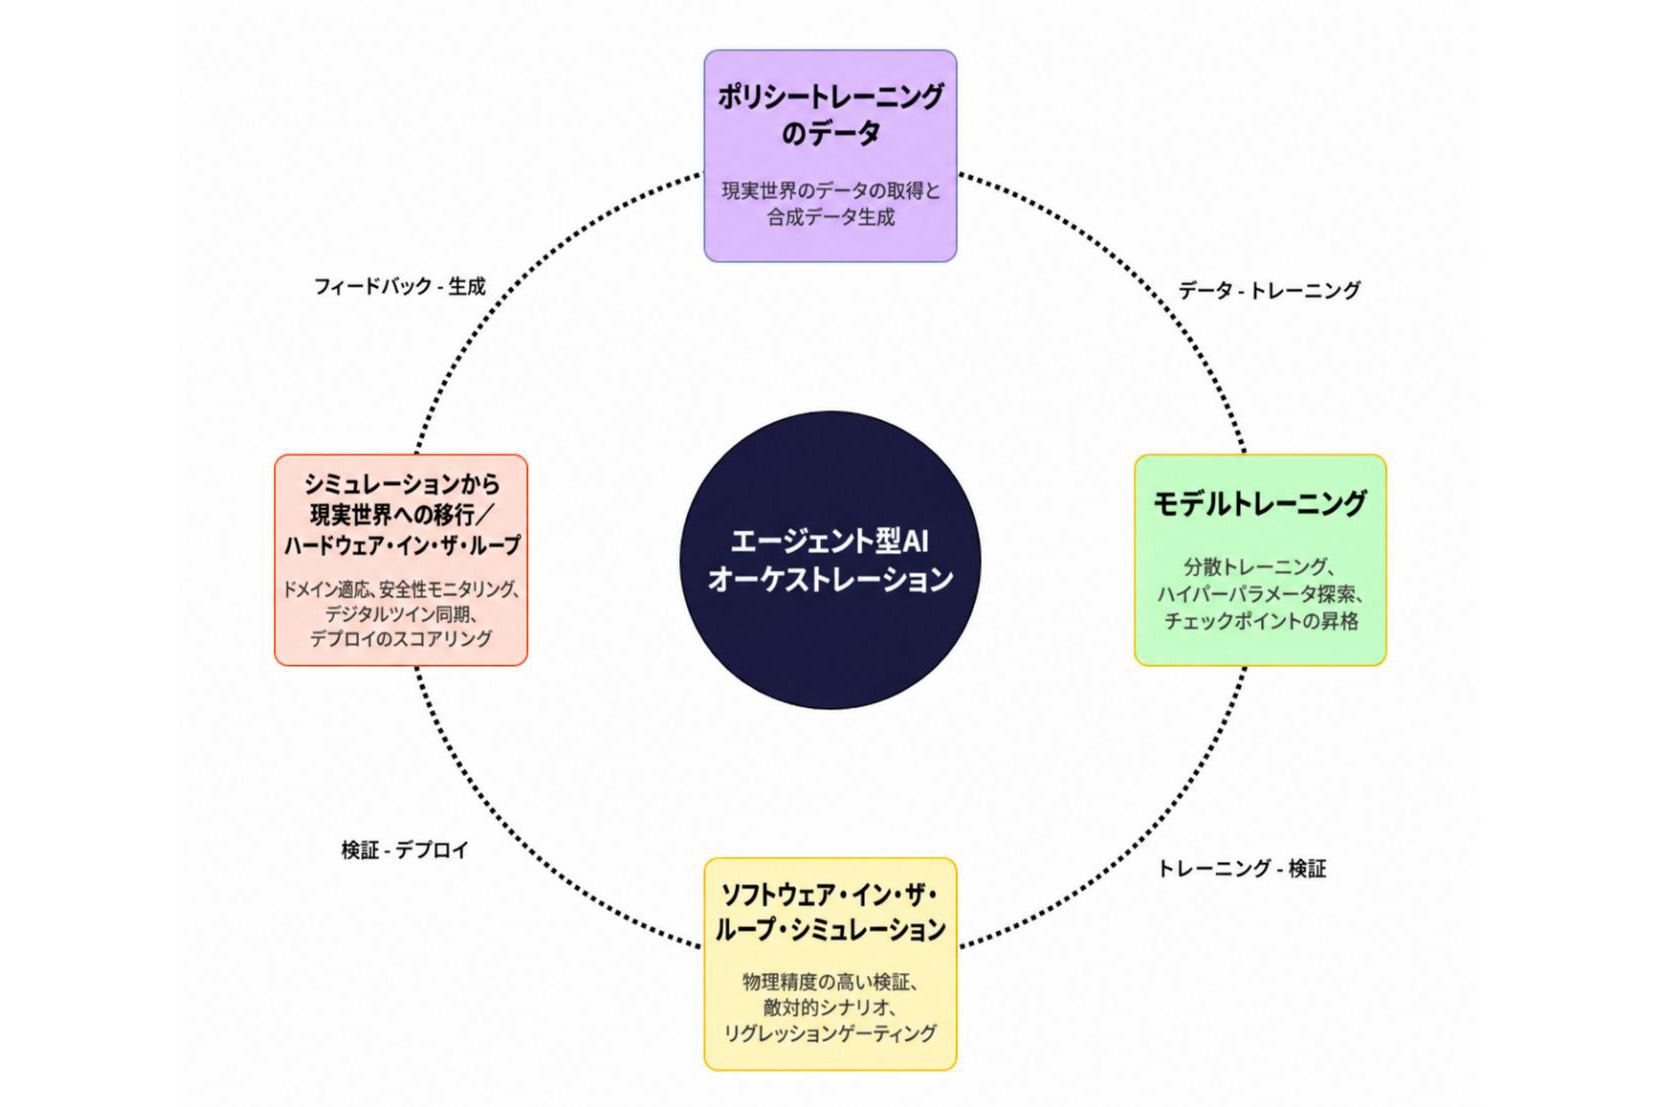
何が起きたか
筆者はブラウザで動くポテンシャル場法シミュレータを作り、引力と斥力の2つの力でロボットが坂を滑り落ちる仕組みを約20行の勾配コードで示した。
なぜ重要か
局所極小があるため「常に下り坂へ」という単純な戦略には、ランダムに探索木を伸ばしてゴールに到達できるがギザギザの経路になるRRTなどの代替手段が必要になる。
こういう要約が、毎朝あなたのメールに届きます。
ポテンシャル場法は1980年代にさかのぼり、工場の搬送ロボットやドローンの自動航行で今も現役で使われている。理由は洗練ではなく極端な軽さだ。ディープラーニングと違いGPUが不要で、数千円のマイコンでも経路をリアルタイムに再計算できる。
数値例で、この手法がなぜ機能し、どこで破綻するかを示す。開始時、 (5, 0) の障害物は斥力半径d_0=3.0の外にあるため、ロボットはまっすぐ右へ進む。障害物に0.1まで近づくと斥力の勾配が約483.35に跳ね上がり、引力の勾配5.1を圧倒してロボットを押し戻す——衝突は回避される。問題は障害物の配置がポケットを作るときに起きる。力が打ち消し合い、ロボットはU字の入口で止まる。
実務では最大ステップ数(例えば1000)を設け、動きが微小になったらランダムな外乱を加え、障害物をロボットの半径に安全マージンを加えた分だけ膨張させて扱う——幅60cmの搬送ロボットなら障害物の半径を30cm大きくする。現実的な答えは、ポテンシャル場法をRRTのような手法と組み合わせることだと結論づける。滑らかさは一方から、到達性は他方から得られる。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
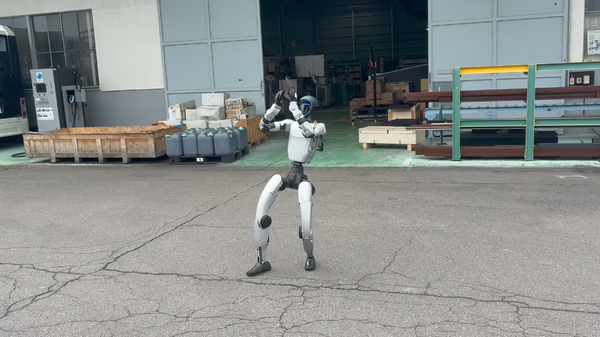
カクイチが新卒として迎えるヒューマノイド「宮澤ノア」の実機が同社に到着し、社員の前でダンスやキックを披露した
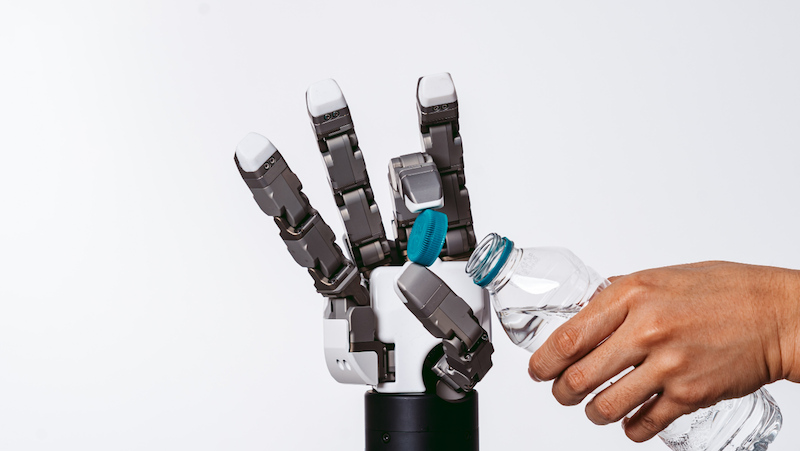
Tesolloはロボットハンドとグリッパーの累計販売台数が2026年末までに1,000台を超える見通しを示し、韓国での技術特例上場に向けた主幹事にKB Securitiesを選定した
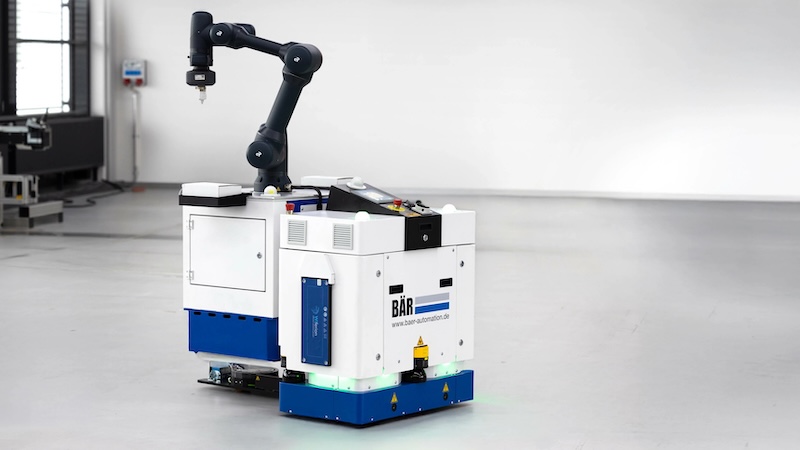
ASTM Internationalのロボット委員会(F45)が、光学情報の劣化がマニピュレータのタスク性能に与える影響を測定する提案手法WK100792を策定中
Daimon RoboticsのDr. Zhuは触覚センシング・データ収集・シミュレーション・AIモデルを結ぶパイプラインを構築し、インフラ提供者として下流顧客を支えると述べた
OriginがAccelとZacua Ventures共同主導で総額2000万ドルを調達しステルスを終了
AWSは「Physical AI Toolchain on AWS」を発表した