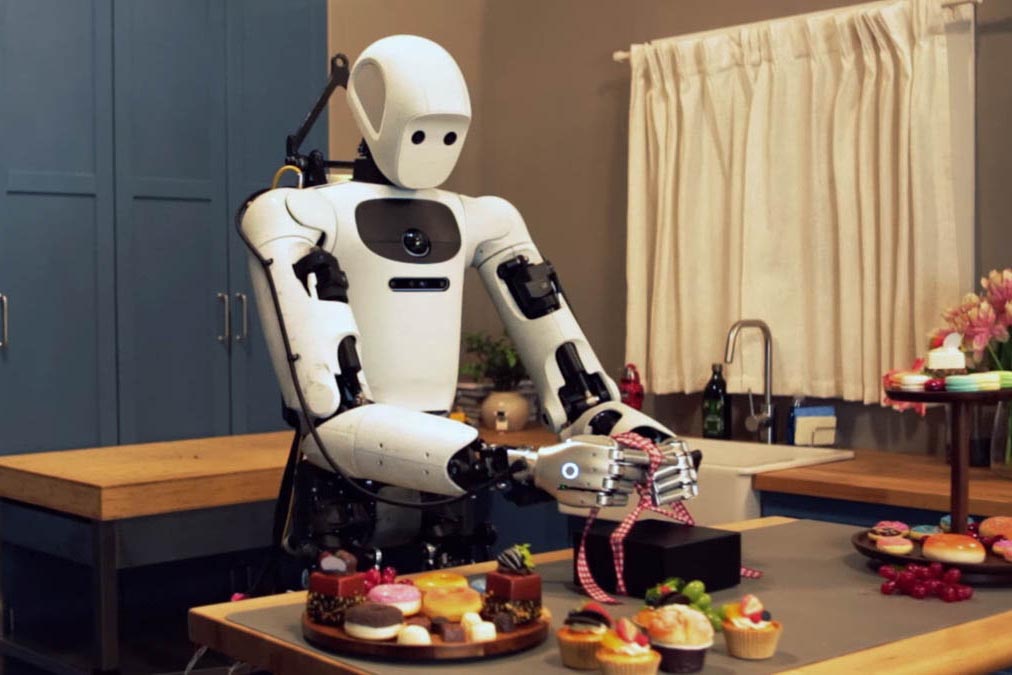
何が起きたか
UCバークレーとNVIDIAが、AIコーディングエージェントによるロボットプログラムの作成・シミュレーション・改良を可能にするオープンソースツールを公開した。
なぜ重要か
エージェントがシミュレーション内で反復作業できるようにすることで、ロボットプログラミングを数週間から数時間に短縮する狙い。GPT-6 Astraの例も示された。
注目点
研究者らは今週、テキサス州オースティンで開催されたCoRL 2026でこの構想を発表した。
誰に効くかロボット技術者や産業オートメーションのチームは、プログラミングとトラブルシューティングの時間短縮が期待できる。ツールにより、エージェントが実機投入前にシミュレーション内でコードを作成・検証できるためだ。
こういう要約が、毎朝あなたのメールに届きます。
今回の公開は、産業用ロボティクスが抱える実務上のボトルネックに由来する。ワークセルのプログラミング、調整、トラブルシューティングには従来数週間から数カ月かかり、ソフトウェアチームはハードウェアの設置後に作業を始めることが多く、納期のプレッシャーにさらされてきた。
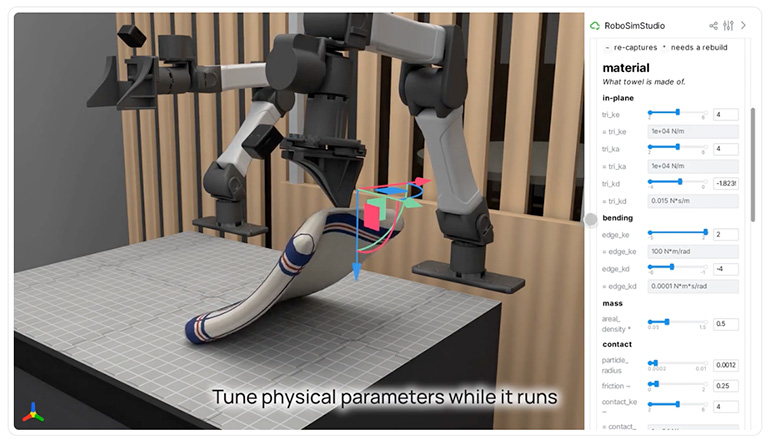
ツールはこの課題に対し、タスクを知覚、把持計画、衝突のない動作といったスキルに分割するモジュール式フレームワークGraph-as-Policyと、6つの実用的なマニピュレーションタスクの進捗を測るベンチマークVABARを組み合わせて対処する。大学院生のEric Chen氏が開発したインターフェースRoboSimStudioは、Newton物理エンジンの数百に及ぶパラメータを扱いやすくする。Goldberg氏によると、Chen氏が9月にGPT-6 Astraへツールと動画を渡したところ、約1時間で動画にほぼ一致するNewtonシミュレーションを生成した。
業界の協力企業もすでにこの手法を評価している。Bosch Researchは多様な産業オートメーションのシナリオ向けにエージェント型ロボティクスを検討しており、Ambi Roboticsは米国内の全フリートでスループットを向上させつつ、エンジニアによる制御を維持したと報告した。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
PluraiはTeam8主導でU&I、Velocity、Mercer参加のシード1300万ドルを調達
AWSはLangGraph、LangChain、Strands Agents、Amazon Bedrock AgentCoreのトレースを正規化し、7次元36指標で採点するUAEFを公開した
Outlierが公証済みMacアプリを公開
数行のPythonで書けるL−R(左チャンネルから右を引く方式)と、曲をドラム・ベース・その他・ボーカルに分ける既定モデルhtdemucsを持つDemucsを比較した解説
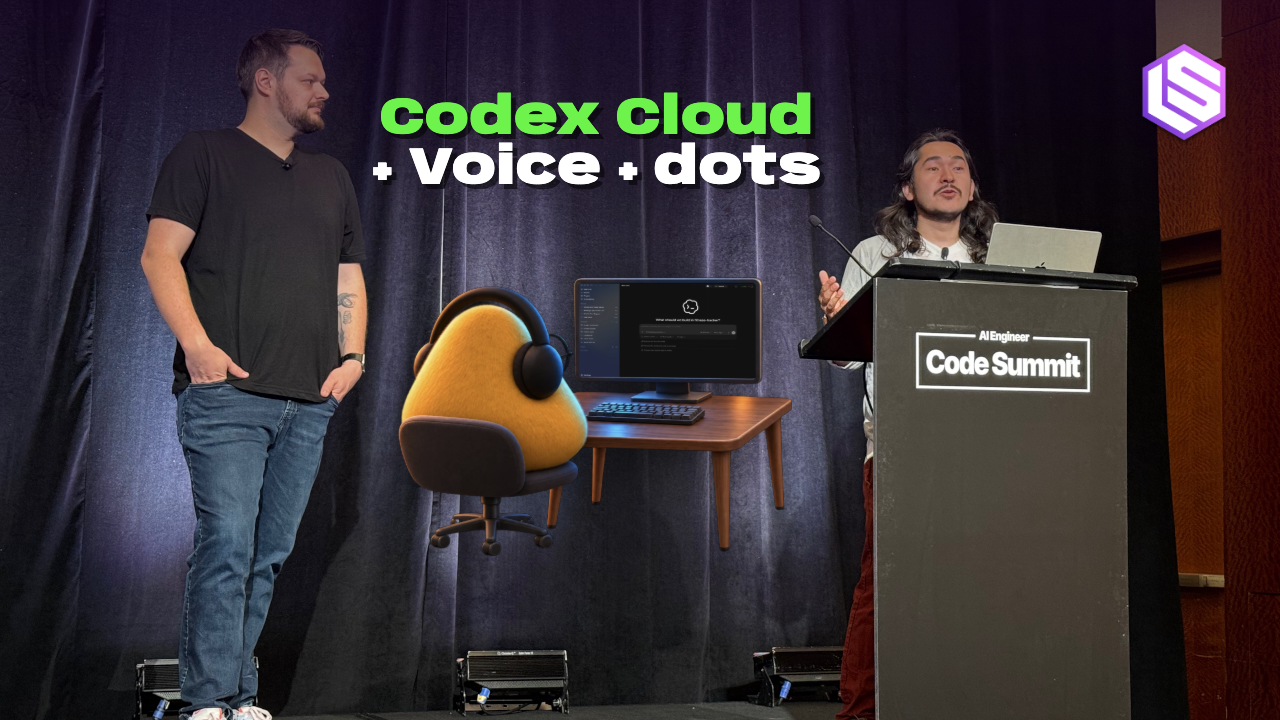
AI Engineer Code SummitでOpenAIのDominik Kundel氏とCharlie Guo氏がCodexにブランチのプッシュとクラウドスレッドの開始を指示するデモを披露した
Google DeepMindはリボン結びやトングの使用など200以上のタスクで試した視覚・言語・行動モデル「Gemini Robotics 2.5」を公開