何が起きたか
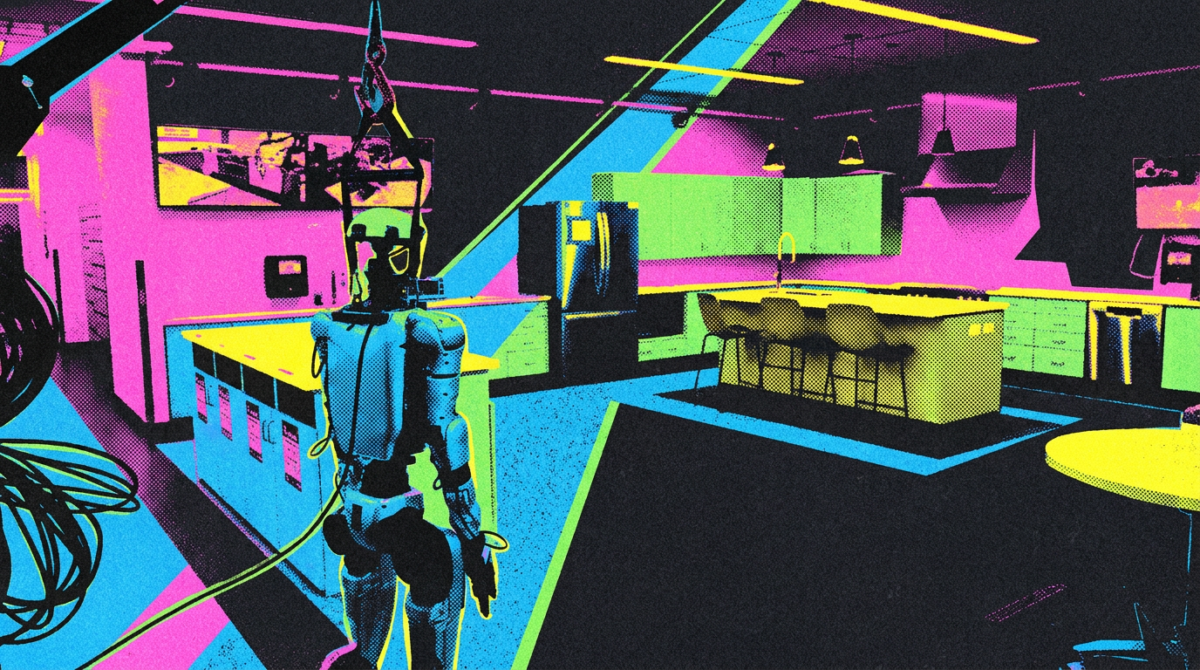
スタンフォード大とカルテクの研究者がHomeBodyを開発。Unitree G1ロボットがGPT-6 Astraでスキルライブラリを直接呼び出し、未知の台所を自律的に移動・片付け・物品取得できる。
なぜ重要か
通常の学習済み制御層を省くことで、汎用言語モデルがロボットの把持と移動を駆動できる可能性を示し、ロボットスキルの入れ替えや拡張が容易になる。
注目点
Astraのレイテンシー、指サーボの過熱、高い計算コストが課題として残り、実用化はこれらの解決にかかっている。
誰に効くかこれはロボティクスおよび身体性AIの研究チームに影響する。GitHubのコードを使えば言語モデル直接制御のアプローチを試せるが、レイテンシーと計算コストが商用展開を遅らせる可能性がある。
こういう要約が、毎朝あなたのメールに届きます。
HomeBodyは、専用の学習済み層なしに汎用視覚言語モデルがどこまでロボットを制御できるかを試すものだ。ロボットはまず部屋を探索し、NvidiaのIsaac Sim(ロボット向けシミュレーション環境)内にデジタルツインを構築、物体と位置を空間メモリに記録する。これにより視界から外れた後でも物品を見つけられる。台所の片付けのようなタスクでは、言語モデルが各ステップを計画し、エラー時に自己修正する。
これまでのベンチマークでGPT Astraの空間推論が大幅に向上していることは示されており、別のベンチマークではAstraがロボットを制御する際の安全問題も指摘された。OpenAIは個人向けを含むロボティクス再参入計画も発表している。HomeBodyは言語モデルが実機ロボットの動作を駆動できることを示し、この流れに沿うものだ。
実用面での成果は、レイテンシー、指サーボの過熱、高い計算コストを下げられるかどうかにかかっている。ロボティクス研究者にとってGitHubのコードは言語モデル直接制御を試す手段となるが、これらの課題が解決するまで日常的な家庭利用は遠い。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
MetaはMuse WonderとMuse Wonder Fullを発表し、主要ベンチマークで最先端の結果を達成した
IntelはOpen Compute Project Global Summitで、Intel GPU Dシリーズの新たな詳細を公開した
シティはConstellation Energyを、AIによる潜在的混乱に対応できる小売電力企業の最有力として選出し、NRG Energyも十分な体制が整っているとした
AnthropicとGoogle CloudはVertex AI上のClaudeでAIエージェントを構築する技術講座を公開した
Epic Gamesは15億ドルのDisney提携に絡むMarvelとStar Warsのシューターで、AIモデルに全コードを書かせ全アートを導かせているとBloombergが報じた
Bank of AmericaのアナリストTal Liani氏がSalesforceをUnderperformからBuyに引き上げ、目標株価を160ドルから285ドルへ78%上方修正