何が起きたか
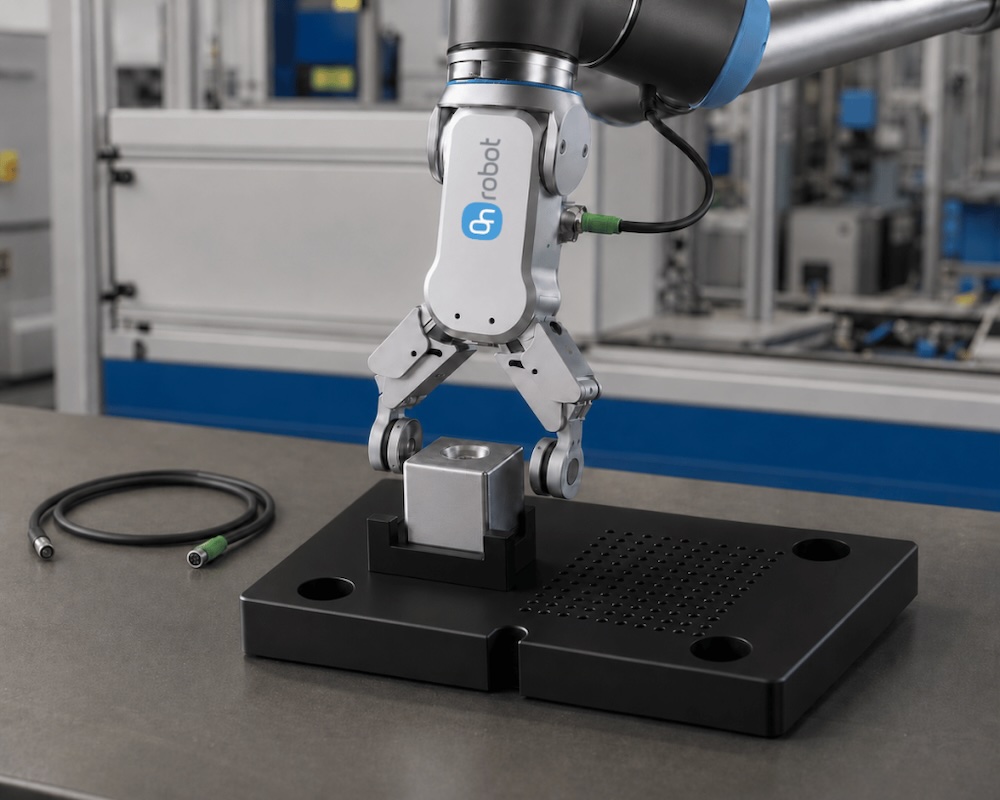
OnRobotのThomas Houden氏は、ロボットが物体をつかむためのハードウェアであるグリッパーとエンドオブアームツーリング(EOAT)が、物理AIを現実世界で機能させる上で不可欠だと主張している。
なぜ重要か
知能モデルは動作を生成できるが、グリッパーはそれを確実に実行しなければならない。ばらつきへの対応、フィードバックの提供、シミュレーションや視覚機能の補完が求められる。これがなければ、モデルの知能は実用上の価値が限定的になる。国内のロボット導入企業では、物理AIの実用化には高精度グリッパーが不可欠となる可能性がある。
注目点
OnRobotのRG2-FTグリッパーは、把持に力覚・トルクセンシングと近接センシングを組み合わせたもので、不確実な状況下での繊細な操作に必要なマルチモーダルなフィードバックを体現している。
こういう要約が、毎朝あなたのメールに届きます。
この記事は、エンドオブアームツーリングを物理AIの要として位置づけている。物理AIは、タスク固有のエンジニアリングを減らして適応できるロボットを約束するものだ。モデル、シミュレーション、視覚機能は不可欠だが、信頼できる実行層なしでは不十分だと論じている。例えば、シミュレーションで機能する把持は、現実世界のばらつきにより実際には失敗することがあり、力覚や近接センシングなどの物理的フィードバックの必要性が浮き彫りになる。
OnRobotはこうしたツールを提供する企業として、RG2-FTグリッパーを例に挙げ、この物語に商業的な利害関係があることを示唆している。同記事は、汎用ロボットが多様なタスクを処理するには、2本指、3本指、真空、磁気式などのエンドエフェクターのポートフォリオが依然として必要だと強調し、ハードウェアの柔軟性がソフトウェアの柔軟性と同じくらい重要であることを示唆している。
この記事はOnRobotのグローバルビジネス開発ディレクターによるもので、技術的な議論とプロモーションの要素が混ざっている。それでも、物理AIの次の段階は、より強力なモデルとより高性能なハードウェアの両方に依存し、エンドオブアームツールが後付けではなく学習システムに不可欠なものになるという、広がりつつあるコンセンサスを強調している。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

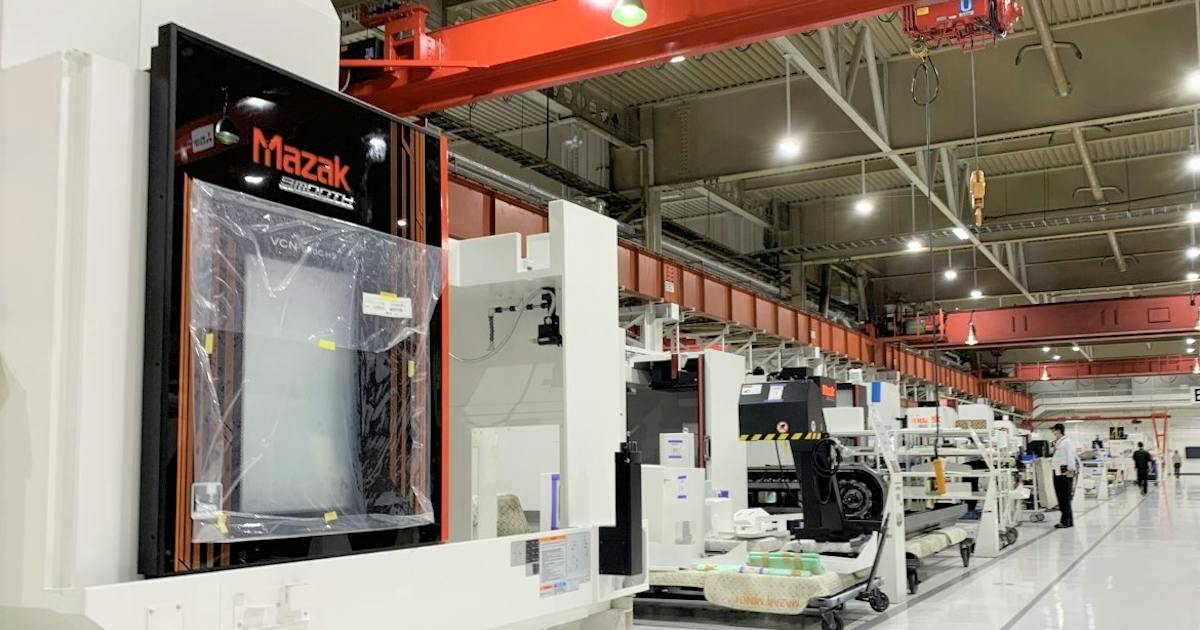
ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した
トヨタ自動車のJapan Mobility Show Bizweek 2026ブースはAIバスケットボールロボットCUE7が中心で他に展示はなく、半分のスペースを2つの会議室に充てている
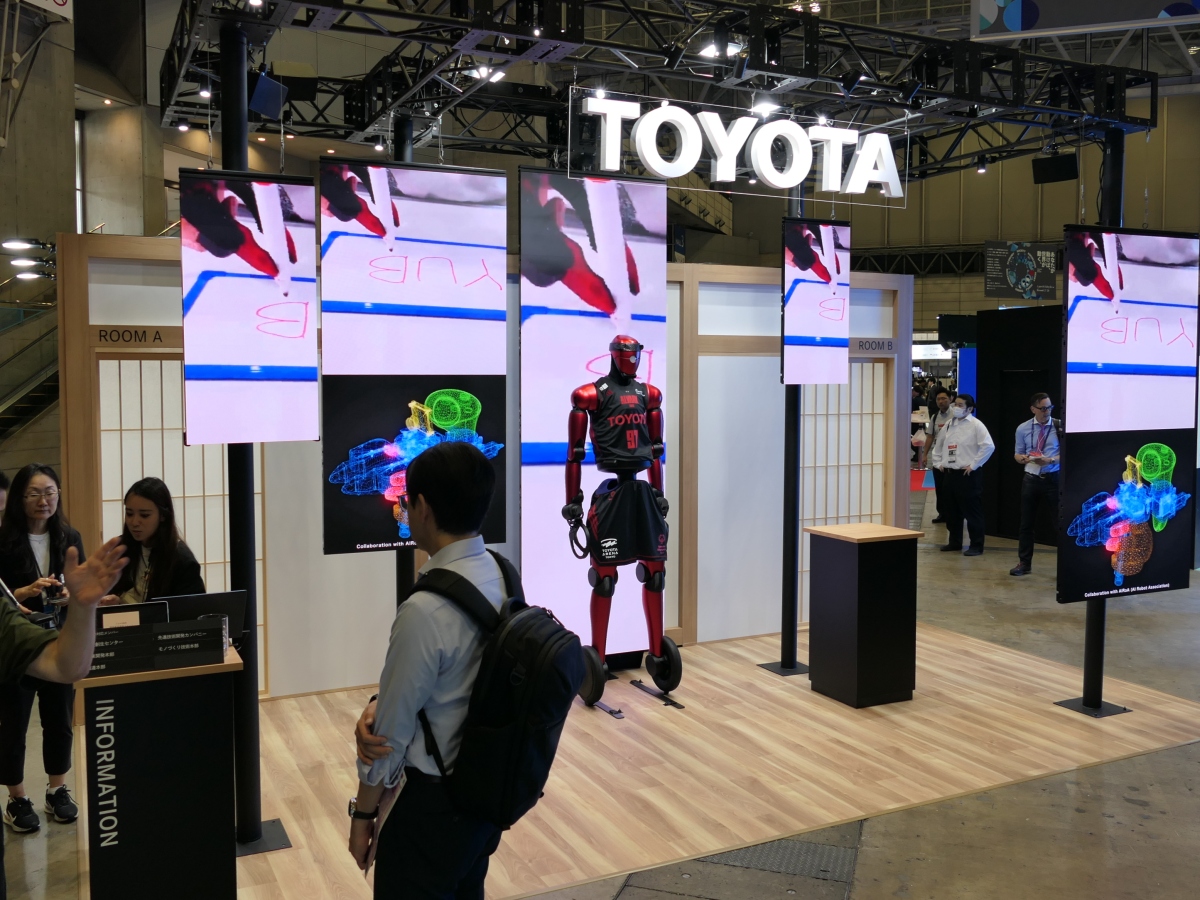
Japan Mobility Show Bizweek 2026がPhysical AIの応用を披露
Googleがロボティクス向け新モデル「Gemini 4 Argon」を公開した
Energize Labのロボット玩具「Eiliko」が会話記録やプロフィールを中国のサーバーに無防備に保存