何が起きたか
ロボティクススタートアップのGeneralist AIが、3~12秒の動画デモ1本からロボットに新しいタスクを教えるAIモデル「GEN-1.5」をリリースした。デモはモデルのコンテキストウィンドウに「物理プロンプト」として読み込まれ、ロボットは追加の学習なしにタスクを実行する。瓶を開ける、財布から現金を引き出すなど10個のテストタスクで、成功率は平均59%に達したという。
なぜ重要か
最小限の事例から学習できるこの能力は、ロボットプログラミングの高速化とロボット研究者のデータエンジニアリング負担を軽減する可能性がある。従来の研究は限定的なタスク種類でのみ文脈内学習を実証していたが、Generalist AIは幅広いタスク範囲での実現を初めて達成したと主張している。わずか5分のデータで10ステップの学習を行うと、成功率は83%に跳ね上がった。
注目点
モデルは8ヶ月以上のインタラクションデータの事前学習中に、2つのプロンプトを連鎖させてより長い動作列を作成する機能、シミュレーションデモの利用、人間の手の動きの一部模倣といった創発的能力を示した。いずれも明示的には学習されなかった。結果はすべて同社からのもので、独立検証は行われていない。
こういう要約が、毎朝あなたのメールに届きます。
Generalist AIのGEN-1.5は、ロボット工学における長年の課題に対処している。ロボットが新しいタスクを実行する前に膨大なデータ収集とラベリングが必要という問題だ。大規模言語モデルが再学習なしに新しいプロンプトに適応できるメカニズムと同じ文脈内学習を活用することで、同社はこのパターン認識を言語から物理的操作へと拡張したと主張している。再学習が不要な未見タスクに対する59%のベースライン成功率は意味がある。わずかな微調整(5分のインタラクションデータで10ステップ)での83%への跳ね上がりは、モデルがタスク構造に関する汎化可能なパターンを内部化していることを示唆している。
8ヶ月以上の事前学習中に、明示的な学習信号なしに多段階の連鎖、シミュレーション実環境転移、人間の手の動き模倣が創発したことは、モデルが自力で有用な抽象化を発見したことを示す。これは狭いタスクカテゴリーでのみ文脈内学習を実証した従来研究と異なる。しかし、範囲は依然として限定的だ。示されたタスクは単純で短く、検証はすべて社内で行われている。確立されたロボット学習ベースラインに対する独立的ベンチマークなしには、報告されたゲインが真の能力向上を反映しているのか、それともタスク特有の調整なのかは不明確である。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

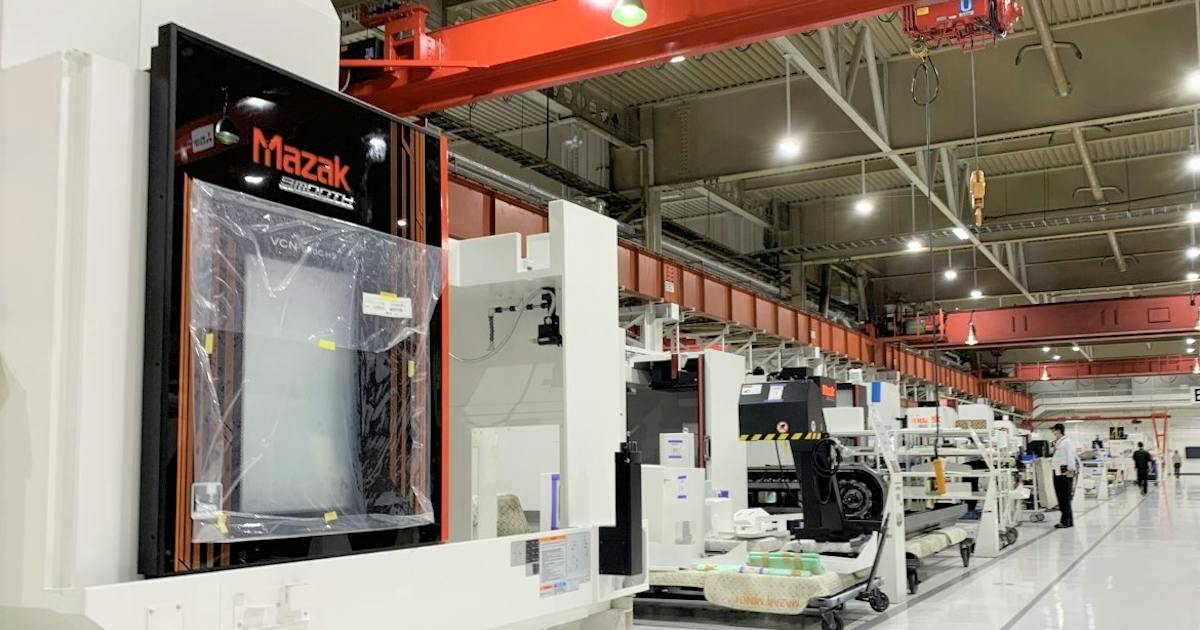
ヤマザキマザックとABEJAは16日、ABEJA Platformをマザックの工作機械に活用し、フィジカルAIの共同開発を始めると発表した
トヨタ自動車のJapan Mobility Show Bizweek 2026ブースはAIバスケットボールロボットCUE7が中心で他に展示はなく、半分のスペースを2つの会議室に充てている
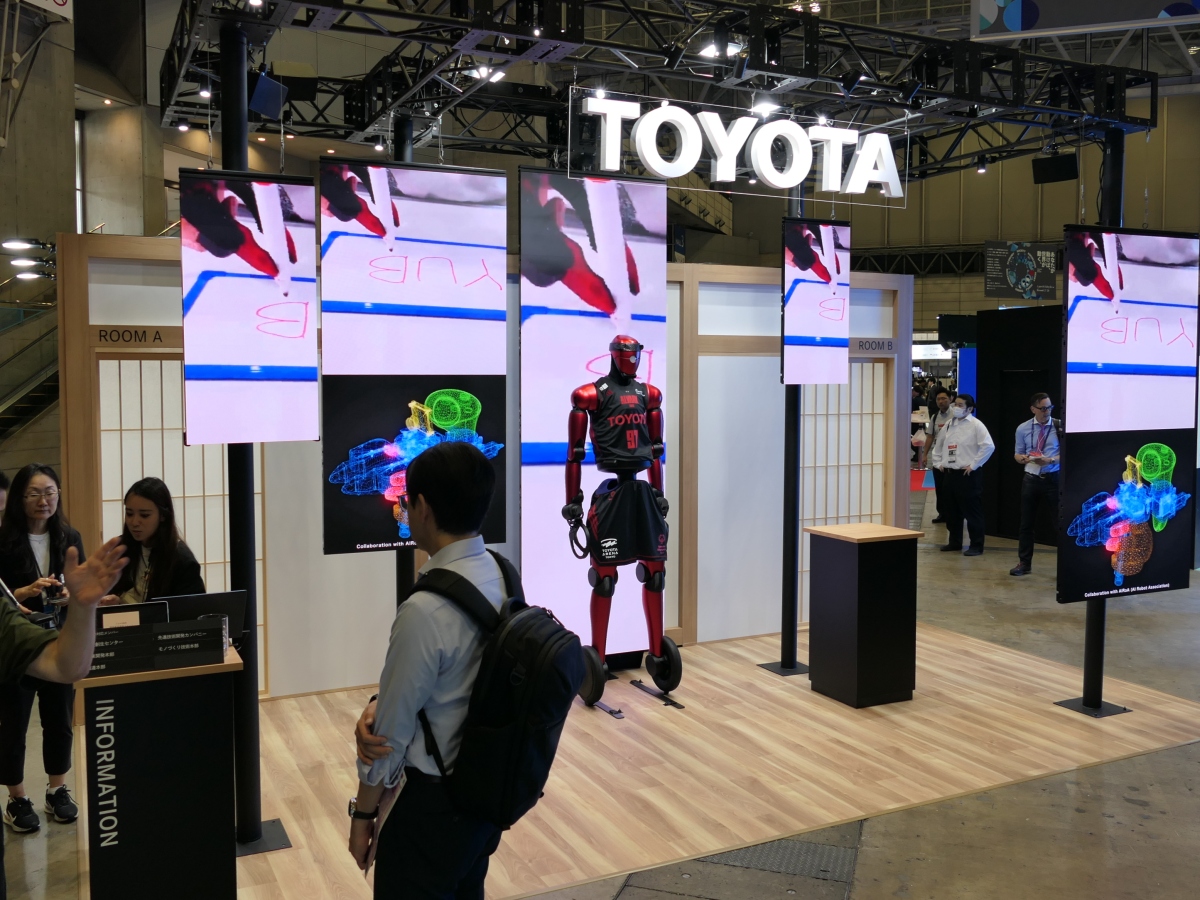
Japan Mobility Show Bizweek 2026がPhysical AIの応用を披露
Googleがロボティクス向け新モデル「Gemini 4 Argon」を公開した
Energize Labのロボット玩具「Eiliko」が会話記録やプロフィールを中国のサーバーに無防備に保存