何が起きたか
KSKの自作GPUシミュレータで学習した中間モデルは45秒間の無衝突率90.2%を達成したが、AWSIMの4台6周レースでは4台中0台しか完走できなかった。
なぜ重要か
独自シミュレータでの高スコアは公式シミュレータでの動作を保証しない。独自シミュレータの数値だけで判断するのは危険だと示している。
注目点
単一の走行結果は誤解を招くため、AWSIMで複数回の評価走行を行うことが鍵となる。
誰に効くかこれは学習と選別に独自シミュレータに頼る機械学習エンジニアやロボティクス競技チームに影響する。コミットする前に対象環境でモデルを検証する必要があるかもしれない。
こういう要約が、毎朝あなたのメールに届きます。
チームKSKは高専生1人で、2D LiDARデータのみを使ってTinyLidarNetというモデルを学習した。高速なデータ収集のため256環境を並列実行する自作GPUシミュレータを構築した。しかし公式シミュレータAWSIMにモデルを移すと、4台6周のレースを完走できなかった。記事は失敗の原因となった5つの差異を詳述している。ステアリング倍率、車両モデル、壁形状、相手の動き、CPU競合だ。
ステアリング倍率は大きな問題だった。自作シミュレータはモデル出力に0.448の係数を掛けたが、AWSIMは出力をそのまま送った。試したところ、倍率0.448ではラップタイム93秒、0.80では43秒だった。自作シミュレータの車両モデルは約25%重く、速度が4〜5 m/sで頭打ちになった。壁形状は平均1.28 m異なったため、特定の壁を覚えないよう80のランダムコースで学習した。自作シミュレータの相手の動きは25%の時間を5 km/hと仮定していたが、実際のAWSIMの交通は2.4%と0.0%しかなかった。CPU競合は隠れた罠だった。BLASスレッドがノードあたり24に設定され、ロードアベレージが84に達した。スレッドを1にすると完走率が8/12から12/12に改善した。
最終的な方針は、自作シミュレータをデータ収集と候補選別に使い、受け入れ判断は複数回のAWSIM走行に基づくことだった。この経験は、sim-to-sim転移がsim-to-realと同じくらい難しい場合があり、対象環境での検証が不可欠だと示している。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
ポッドキャスト番組「The AI Investor Podcast」で、Eric BleekerとAustin Smithがロボティクスの未来とフィジカルAIの進化、新規メモリ需要を議論した
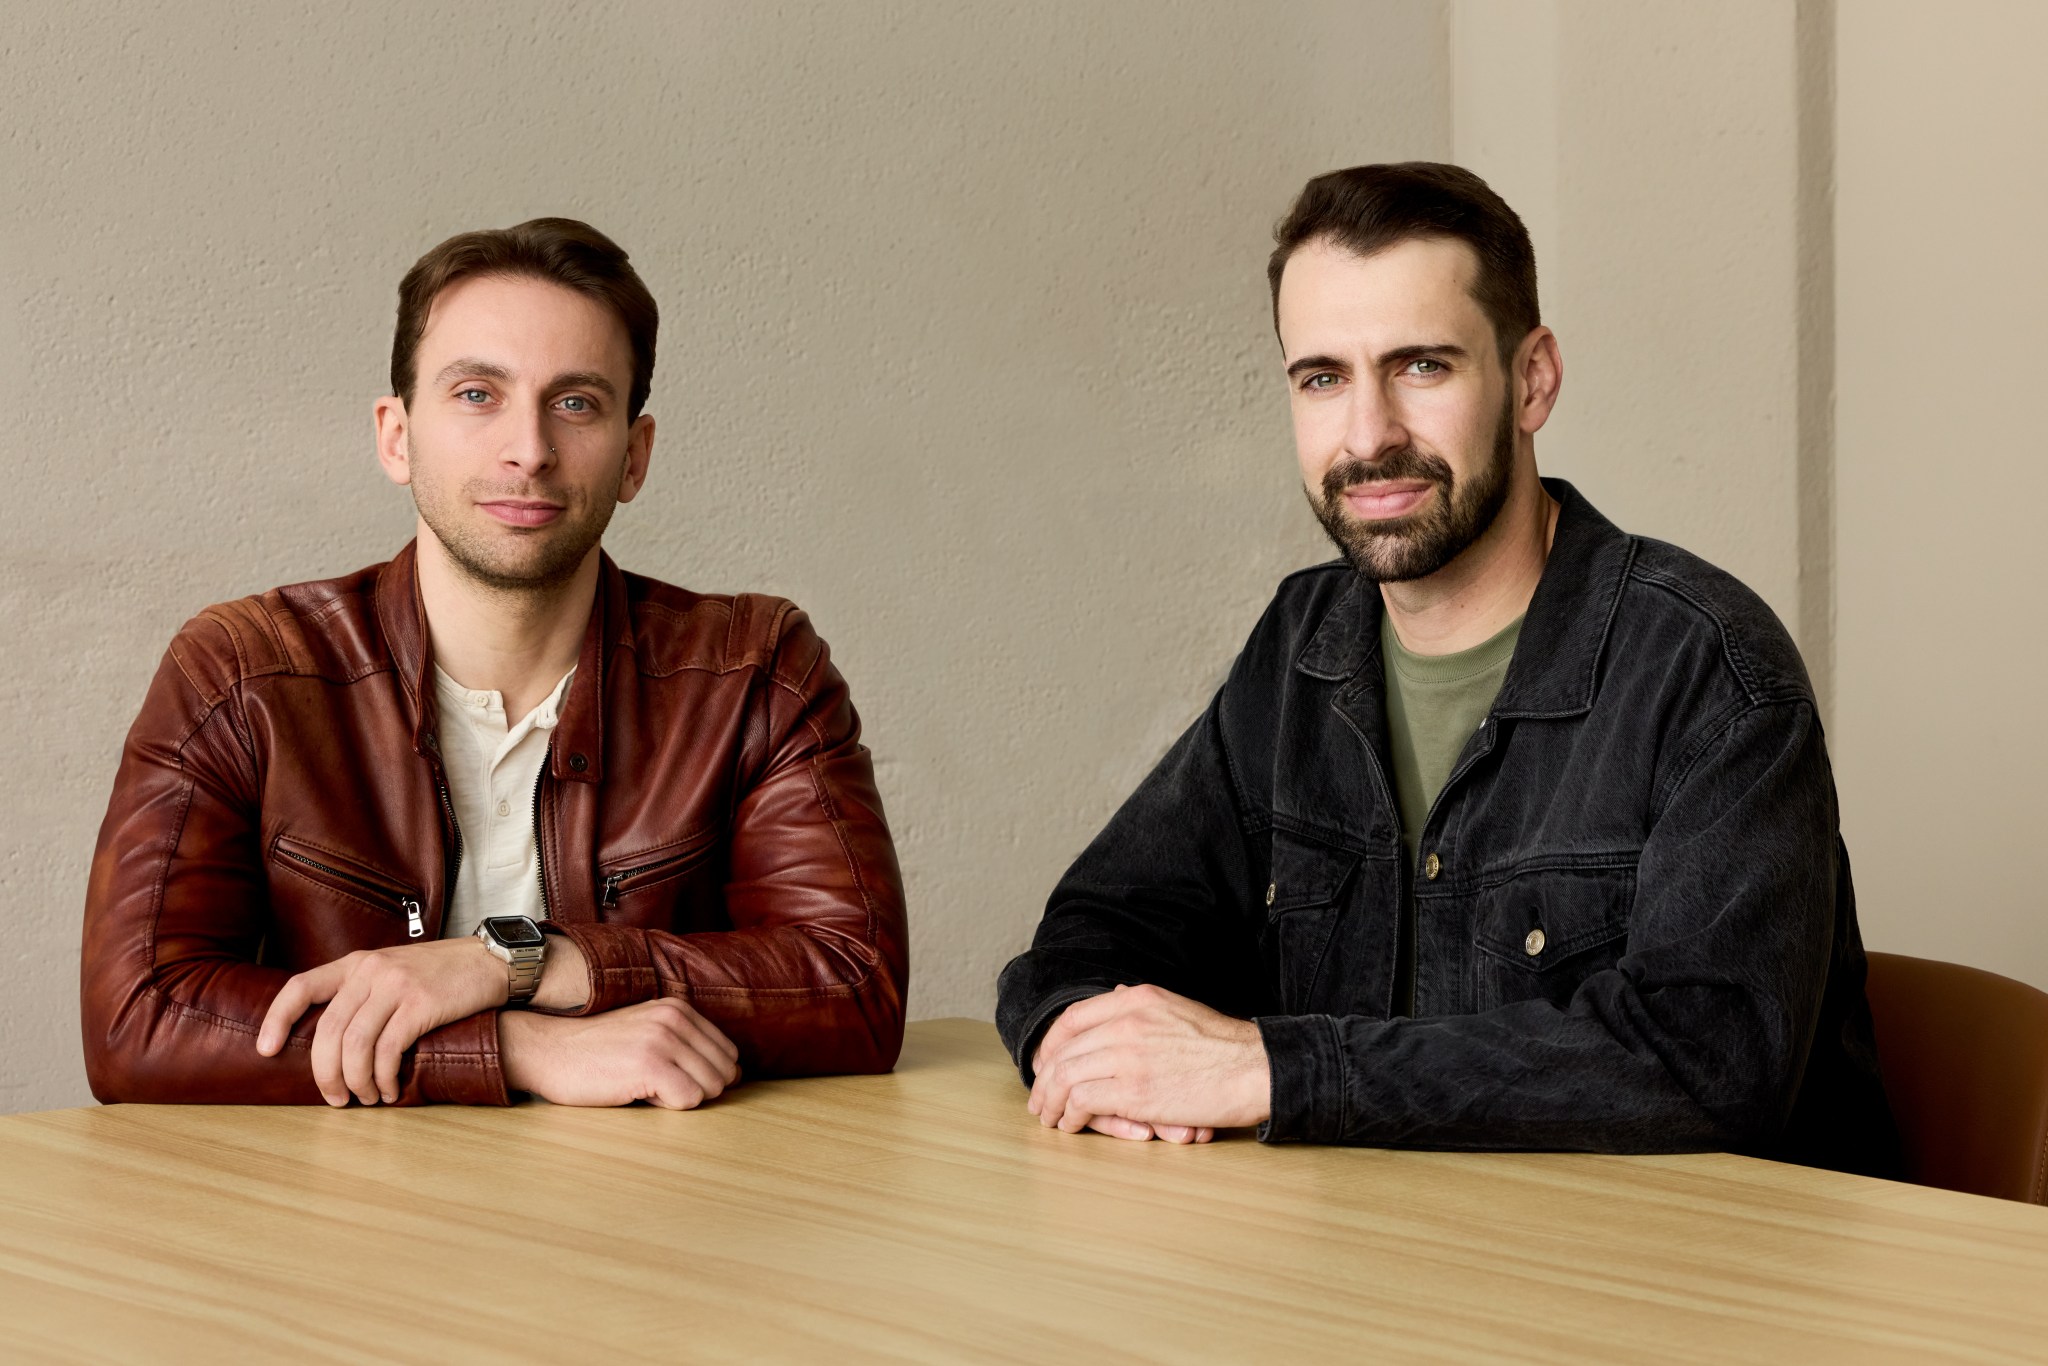
ReactorはNvidiaのベンチャー部門とSapphire Venturesを株主に迎え、調達総額が7400万ドルに達したと発表
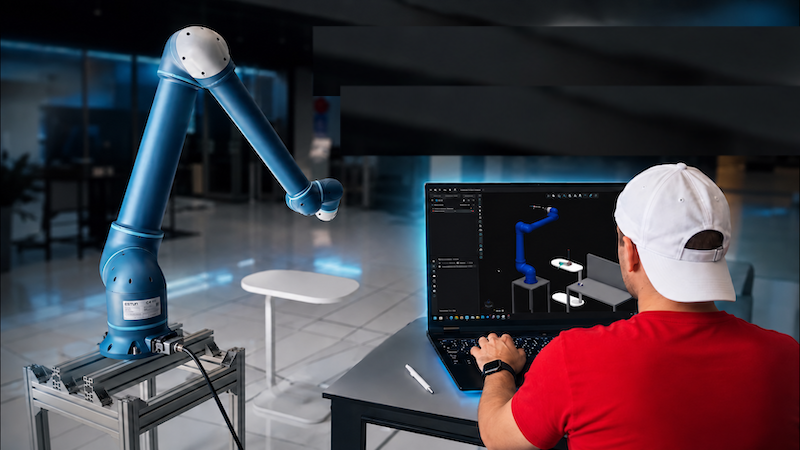
Ency SoftwareとEstunが技術提携し統合作業を完了した
Charm Careがdonut roboticsに新株引受で¥300 millionを出資し、介護用人型ロボット開発で資本業務提携を結んだ
TeradyneがBright Machinesへの戦略的出資と、両社の技術統合協業を発表
ロッキード・マーティンがOpenAIを起用