何が起きたか
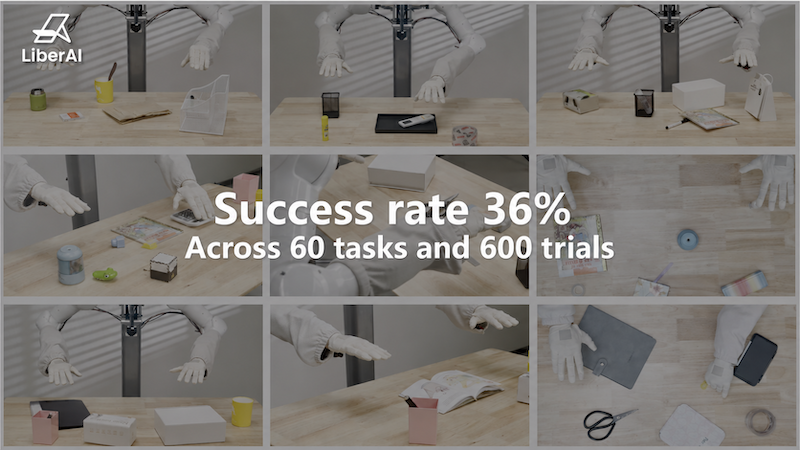
LiberAIは、220万時間超の人間の経験で事前学習したWorld Action Model「Liber-0」を公開し、60タスクのゼロショット評価で36%の成功率を達成したと発表した。
なぜ重要か
人間の動画やグローブで記録した手の動きを汎用化可能なロボット操作スキルに変える狙いで、新しい動作を教えるのに必要なロボット固有の実演データを減らせる可能性がある。
誰に効くか人間由来のデータが高コストなロボット実演のスケール可能な代替になると証明されれば、汎用ロボットポリシーを開発するロボティクス企業や物理AI研究者が恩恵を受ける。操作データを収集する企業にとっては、グローブベースの収集がハードルの低下につながる可能性がある。
こういう要約が、毎朝あなたのメールに届きます。
2025年12月創業のLiberAIは、Liber-0をロボティクス向け基盤モデルの新世代に位置づけつつ、自社システムをあえてWorld Action Modelと呼ぶ。同社の中心的な賭けは、ロボットが収集した実演に比べて桁違いに大規模な人間の経験を、汎用ロボット操作の主要な学習資源にできるというものだ。
技術的な課題は、LiberAIが3つのギャップと呼ぶものの橋渡しにある。人間の記録映像とロボットのカメラの間の視覚ギャップ、通常の動画から推定した手の位置が不完全になり得る行動監督ギャップ、人間とロボットの身体間の身体性ギャップだ。これへの回答として、大規模な人間動画、ロボットの実演、手の姿勢と軌道を一人称・手首装着カメラ視点とともに記録する計測用グローブのデータを組み合わせる。グローブによる収集はすべての拠点にロボットを必要としないため、LiberAIは物理AIの学習データ源としてよりスケールしやすいと見ている。
LiberAIはLEOロボットも、器用なハンド、関節式の手首、調整可能な腰を備える設計とし、人間とロボットの動きの不要な差異を減らした。データグローブの将来の次元として触覚・力覚センシングも検討中で、2つの動きが見た目に同じでも接触と力で結果が大きく変わり得ると指摘する。長期的な目標は、蓄積された人間の経験から物理能力の汎用性を高め、新しい動作を教えるのに必要なロボット固有の実演データを減らすことにある。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
ゼントロンとホロンシステムが提携を開始し、ゼントロンのフィジカルAIデータ基盤NEXUSとホロンの製造システムを連携
TDKは、フィジカルAI向け磁気センサの量産拠点を新潟県小千谷市に設けるため1000億円を投資すると発表した
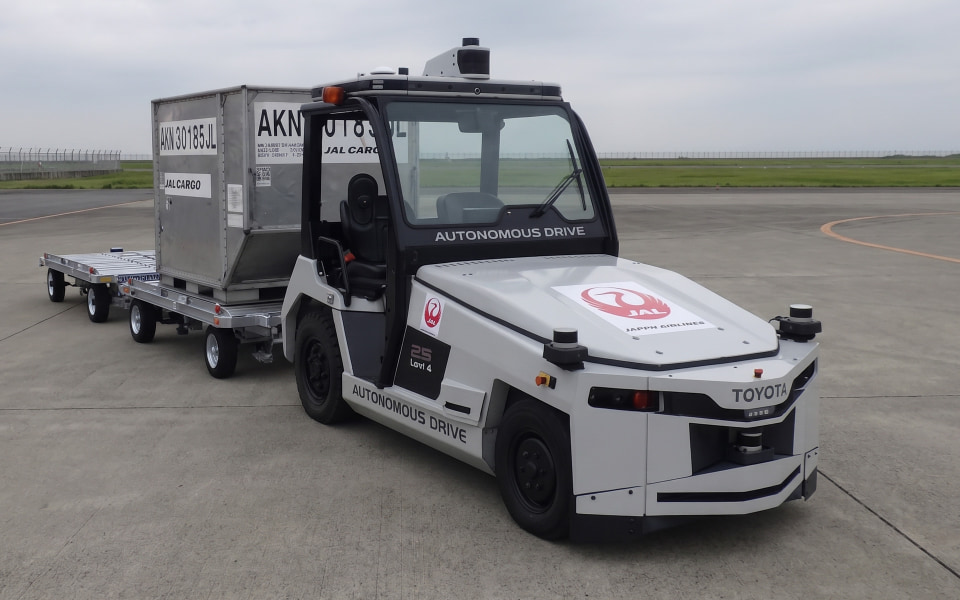
JALと豊田自動織機が羽田空港で自動運転トーイングトラクターの走行ルートを拡大し、車両が走行するエリアを広げた
尾形氏は、フィジカルAIは生成AIを使ってロボットを動かすことだと狭く定義すべきだと述べ、この手法ならロボットが全身運動や複雑な動きをデータからエンドツーエンドで学習できると語った
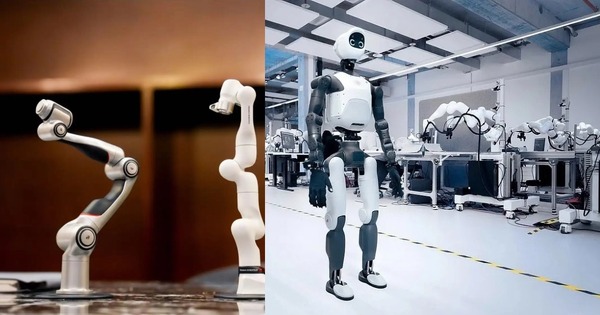
MiraiBit(ミライビット)がAgile Robots、Franka Roboticsと国内販売代理店契約を締結し、ロボットアームやヒューマノイドを扱う
ugoは点検AIロボット「ugo mini G2」の生産をキヤノン電子に委託すると発表した