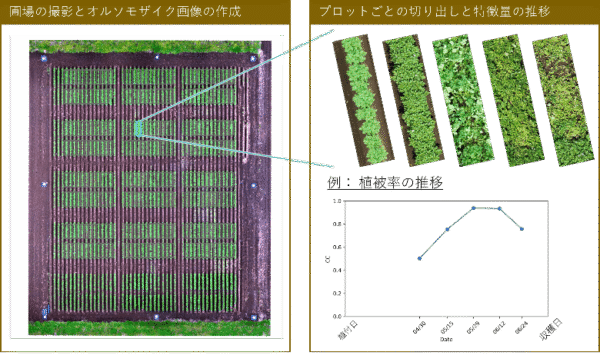
何が起きたか
東京大学とKubotaが、ドローン搭載カメラで撮影した画像と機械学習を組み合わせ、収穫前のジャガイモの地下バイオマス(生物量)を予測する手法を開発しました。2023年と2024年の現地試験では、バイオマス推定で0.8以上、収量予測で0.7以上の相関係数を達成したとのこと。
なぜ重要か
従来、成長期のジャガイモの収量評価は土を掘り返して確認する必要がありました。今回の非破壊的な手法により、圃場全体の空間的なばらつきを捉えながら収穫時期の最適化や栽培管理の改善が可能になるとみられます。日本の農業用ドローン市場は2034年に$357.8 million(約570億円)に達すると予測されており、精密農業の需要が背景にあります。
注目点
研究は東京大学農学生命科学専攻の博士課程学生・今市勇人氏、岩田洋義教授、Wei Guo准教授らが主導し、Kubotaの次世代研究部門と連携して実施されました。Gompertz成長曲線という生物学的成長を表すS字型数学モデルを組み合わせて予測精度を高めています。
こういう要約が、毎朝あなたのメールに届きます。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
BrightAIがSmith Point Capital主導のラウンドで97百万ドルを調達

MIT Technology ReviewのAI誇大広告指数はAIの広がりを示し、GoogleのAI Overviewsが広告収入で数十億ドルを失わせたことやAI支援のサイバー攻撃を挙げた

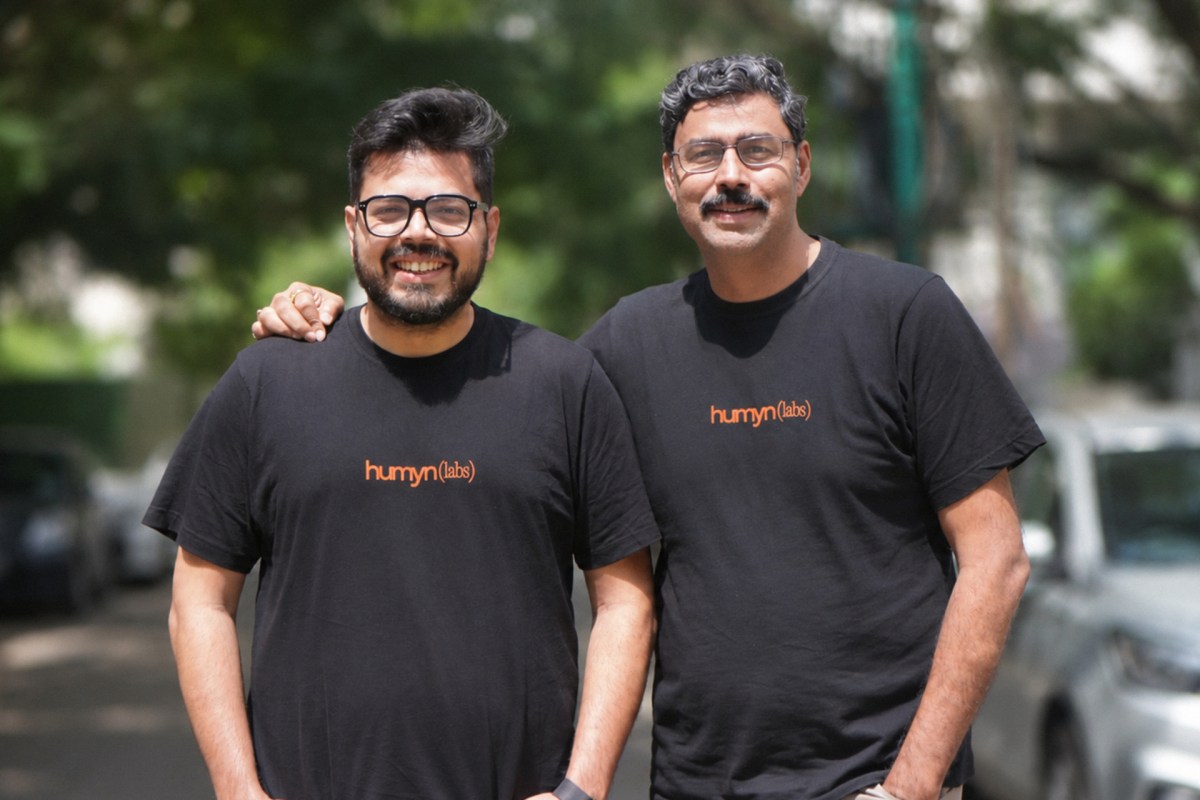
インドのHumyn LabsがシリーズAで4700万ドルを調達——Accel主導の株式2600万ドルとLighthouse Canton Growth Debt Fund II主導のベンチャーデット2100万ドル
FortuneのSF発リポートは、REKのヒューマノイドロボットのケージファイト、SubsenseのNanoBCIのナノ粒子、人間採用をやめよと促す看板を描写
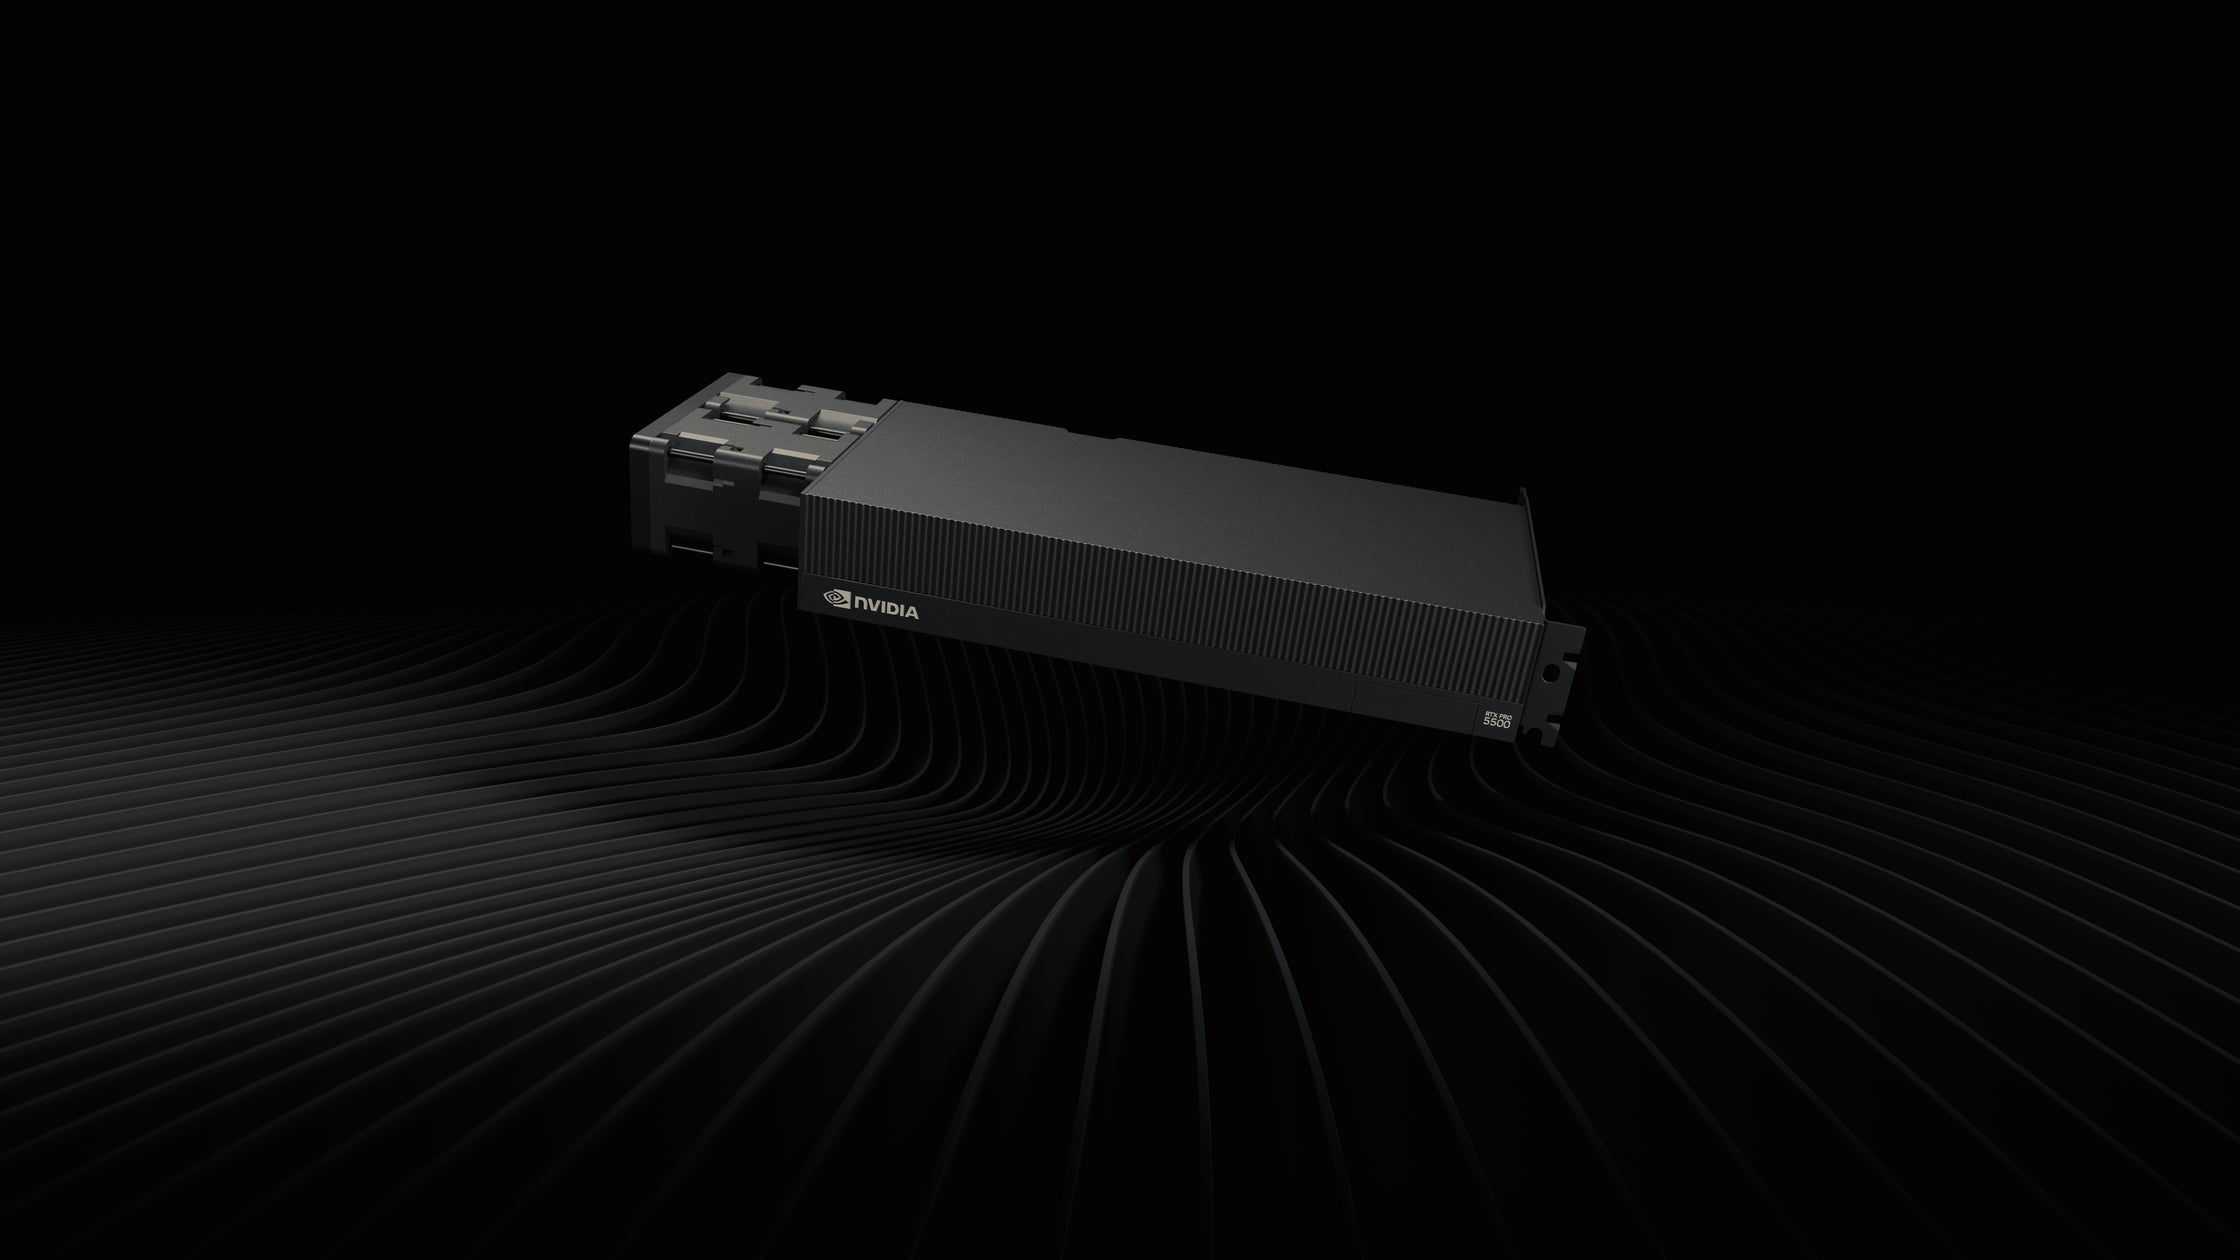
リョーサン菱洋が84 GBのGDDR7メモリを搭載し大規模AIモデルをローカル実行できるNVIDIA RTX PRO 5500 Blackwell Workstation Editionの取り扱いを開始した
ForceHarnessはロボットハードウェアとモデルAPIの間に位置し、生の力覚トレースを不確実性推定付きの物理量に変換してツール呼び出し結果として凍結モデルに返す


