何が起きたか
NVIDIAは10万時間の一人称視点データで学習したオープンワールド行動モデル「GR00T 2」を発表した。デモなしで50タスク中40を1回以上完了し、デモ1回で平均71%、5回で95%の成功率。
なぜ重要か
巧みな操作スキルを人間のデモ1回から習得し、ロボット固有のデモなしで異なる機体間で転移できるモデルは、新たなロボットの学習に必要なデータを大幅に削減できるとNVIDIAは説明する。
誰に効くかロボット学習用データセットを構築する研究者や開発者は、GR00T 2のすぐに使えるタスク性能とスキル転移の恩恵を受けられる。NVIDIAによれば、タスク固有のデモの必要性が減る。
こういう要約が、毎朝あなたのメールに届きます。
テキサス州オースティンで開催されたCoRLでのNVIDIAの発表は、シミュレーションツールにとどまらずモデル自体へとロボット学習への取り組みを広げるものだ。GR00T 2はオープンなフロンティアワールド行動モデルと位置づけられ、NVIDIAは学習データに10万時間のオープンソース一人称視点データが含まれるとしている。同社によると、このモデルはタスク固有のデモなしで評価対象50タスクのうち40を少なくとも1回完了し、50タスクの成功率はタスクごとにデモ1回で71%、5回で95%に上昇した。デモデータはロボット学習のボトルネックであるため、この数字は重要だ。少数の例から学習できるモデルは、新たなスキルの教示コストを下げる可能性がある。
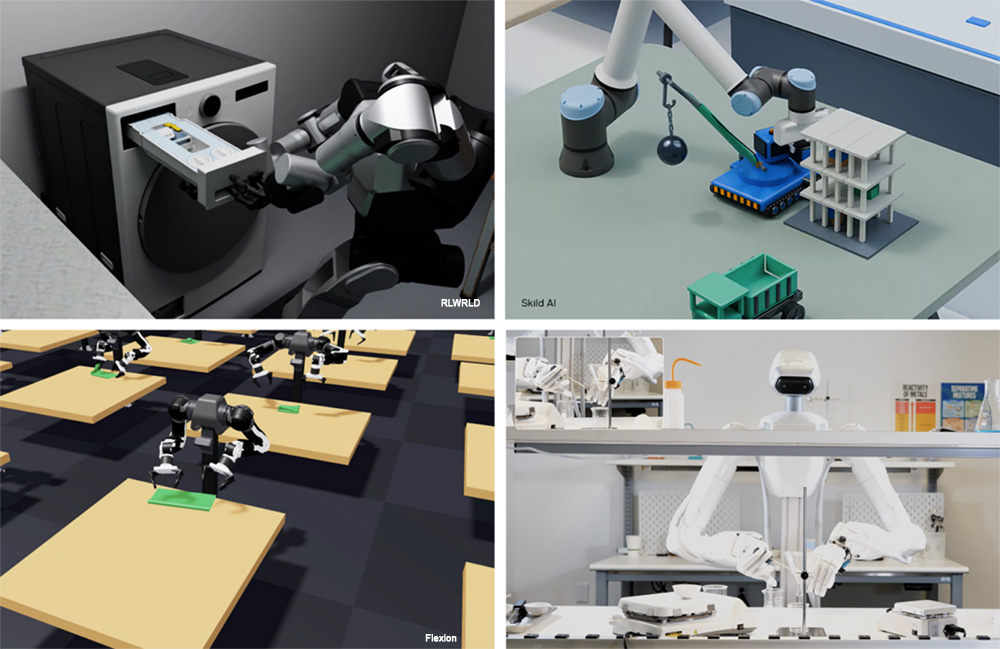
NVIDIAはGR00T 2と併せて、ニュートン物理エンジンとの統合を強化したオープンソースのロボット学習フレームワーク「Isaac Lab 3.0」を発表した。視覚ベースの巧みな操作ベンチマークにおいて、PhysXを用いたIsaac Lab 2.3と比べて学習スループットが最大2.5倍になったとNVIDIAは説明する。同社はまた、ポリシー評価を大規模化するフレームワーク「Isaac Lab-Arena 0.4」の開発者プレビューを公開し、産業タスクにおけるロボットの器用さと適応性を測る新たなオープンベンチマーク「DexBench」と「VABAR」も紹介した。
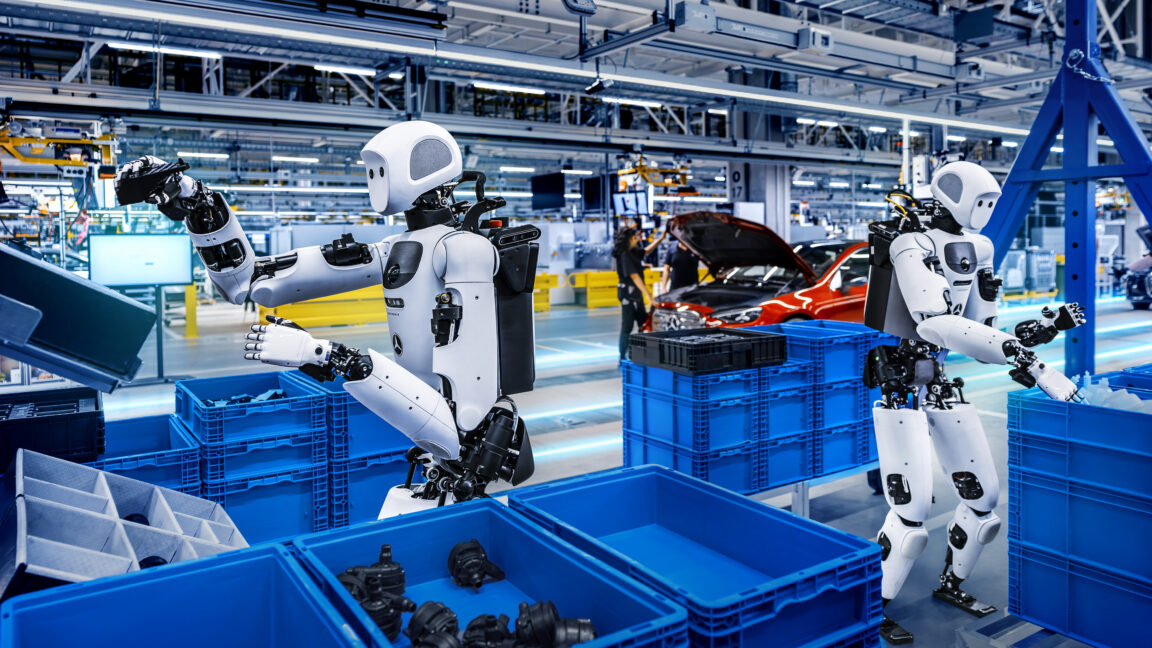
NVIDIAのパートナー各社の公表は初期の商業的関心を示唆する。Foxconnはサーバー製造の工場自動化にGR00T 2を適用し、Siemensは産業用途全般で評価中、Nexuniはロボットによる洗濯で試験している。別途NVIDIAは、MSIT-NVIDIA AIスタートアップパートナーシップフォーラムで韓国のスタートアップPoint2への出資を発表し、Motif Technologies、RLWRLD、Upstageにも追加出資を予定している。今回の発表の時期、NVIDIAの取締役会は、米国の情報機関が中国のスパイと断定した実業家との関係をめぐり、共同創業者兼CEOのJensen Huang氏を調査している。取締役会は「国家安全保障やNVIDIAの機密が損なわれたと信じる理由はない」と述べた。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
Google DeepMindがロボット動作生成の視覚言語行動モデルGemini Robotics 2.5を発表
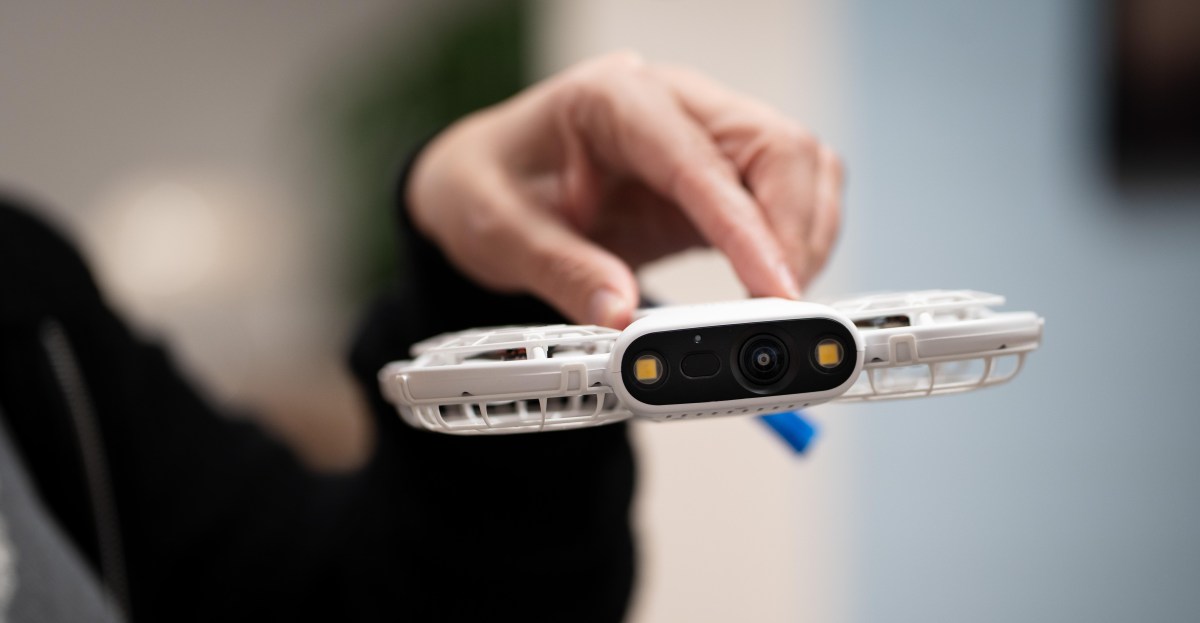
Ring創業者ジェイミー・シミノフ氏がニューヨークでの発表イベントで、留守中に巡回するAI搭載の屋内ドローン「Ring Drone Cam」を2027年1月27日に249.99ドルで発売すると述べた
GenRobot AIが11月2日公表のシリーズA+で1億ドル調達
11月10日のNVIDIAのAgentic AI Day Japan 2026で、JAISTの今井翔太氏は、競争の激しい分野はフロンティアモデル、非競争的なタスクは主にオープンモデルになると予測した
著者はFFmpegとopenai-whisperを導入し、mediumモデルをmeeting.m4aに日本語指定で実行、.txt、.srt、.tsv、.jsonを得た
Hugging FaceのIrene Solaiman氏はポッドキャスト「Equity」で、オープンAIプラットフォームは攻撃者を引き寄せると述べ、10月のOpenCodeへの攻撃と夏のOpenAIのエージェント群のHu…