何が起きたか
Vishay Precision GroupのRon Zukerman氏は、ヒューマノイドロボットは接触の瞬間にカメラが表面を見失い、力覚センシングだけが数十ミクロンの公差を詰められると指摘した。
なぜ重要か
精密な力覚フィードバックがなければ、機械学習ポリシーは触覚を無視して視覚に頼るようになり、商業現場でのコネクタ挿入やねじ組み立てといった作業が制限されるとZukerman氏は述べる。
こういう要約が、毎朝あなたのメールに届きます。
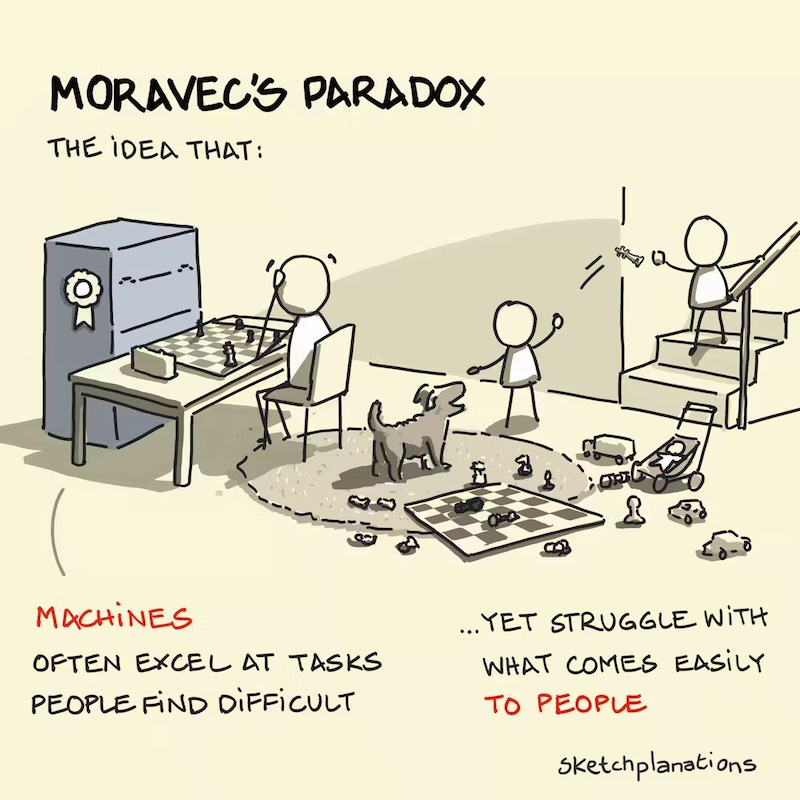
Zukerman氏の議論は進化の歴史から始まる。感覚処理や平衡感覚、精巧な運動技能は数億年かけて進化し、意識の下で働いている。対照的に抽象的な推論は薄く粗い層で、ソフトウェアへのリバースエンジニアリングが容易だ。コンピューターが洗濯物を畳んだり、卵を割ったり、見慣れない台所でマグカップを取ったりする前にチェスや数学を習得した理由はそこにある。こうした作業はAIとロボティクスにおける最難課題の一つとされる。
論考は次に、視覚予測が物理的抵抗と出会う点に絞る。カメラベースの視覚は空間認識をもたらすが、接触は視線を遮る。力・トルクセンシングは困難な知覚問題を制御された物理的探索に変える。ロボットは接触するまで動き、部品が揃うまで探り、抵抗が変化したら止まる。質量や摩擦、柔らかさ、剛性、把持の近接性はピクセルには現れないため、視覚で訓練されたモデルは物体がどう反発するかを予測するのが苦手だ。
ハードウェアについて論考は、不正確な力覚フィードバックは性能を劣化させるだけでなく、制御モデルが触覚を運用モダリティとして削除しかねないと警告する。これを防ぐにはユニット間の再現性、長期ゼロ安定性、キロヘルツ帯域、決定論的レイテンシが必要で、多軸力・トルクセンサーが通常の抵抗と差し迫った詰まりを区別する。より広い論点は、物理システムのスケーリングにはソフトウェアのスケーリングとは異なる規律が求められるということだ。ソフトウェアではモデルサイズと計算の複製で性能が伸びる。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
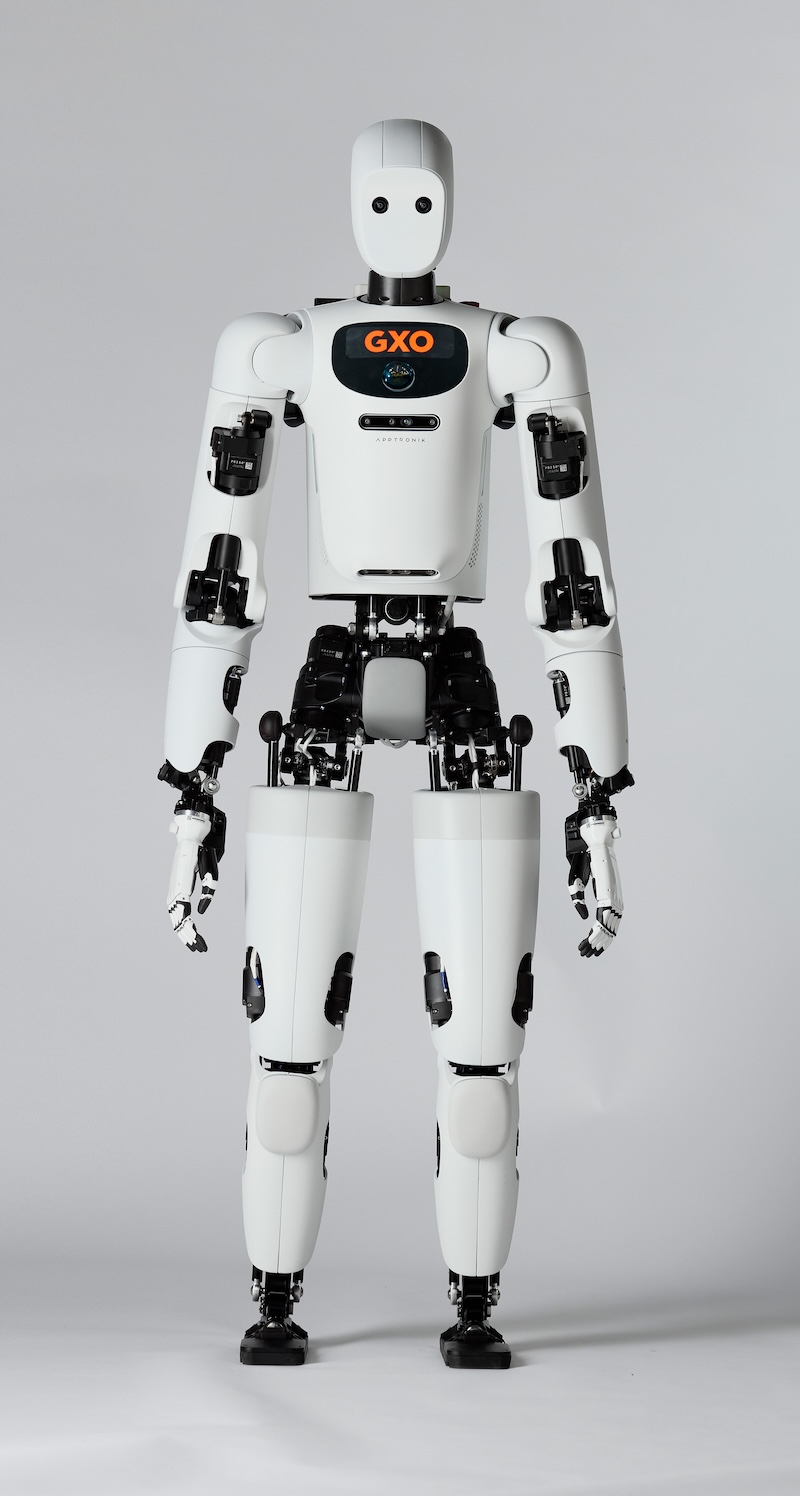
GXO LogisticsとApptronikはApolloヒューマノイドロボットの共同試験を拡大する契約を締結し、2027年後半の北米開始から4年間でApollo最大1,000台の世界展開を目指す
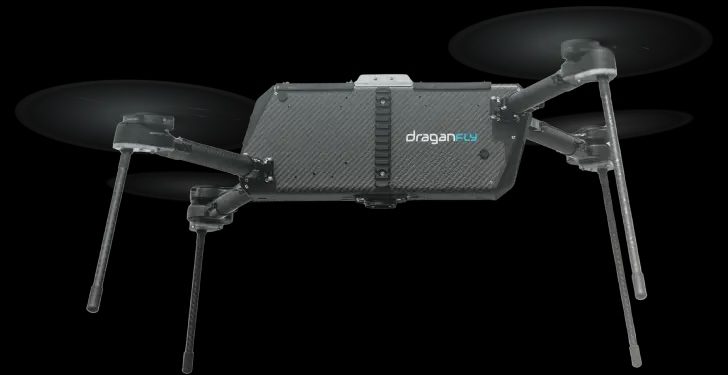
Draganflyは11月16日、Razon Group傘下のPrime Strategic Holdings, Inc.とフィリピンでのドローン製造の国内展開を進める契約を結んだ
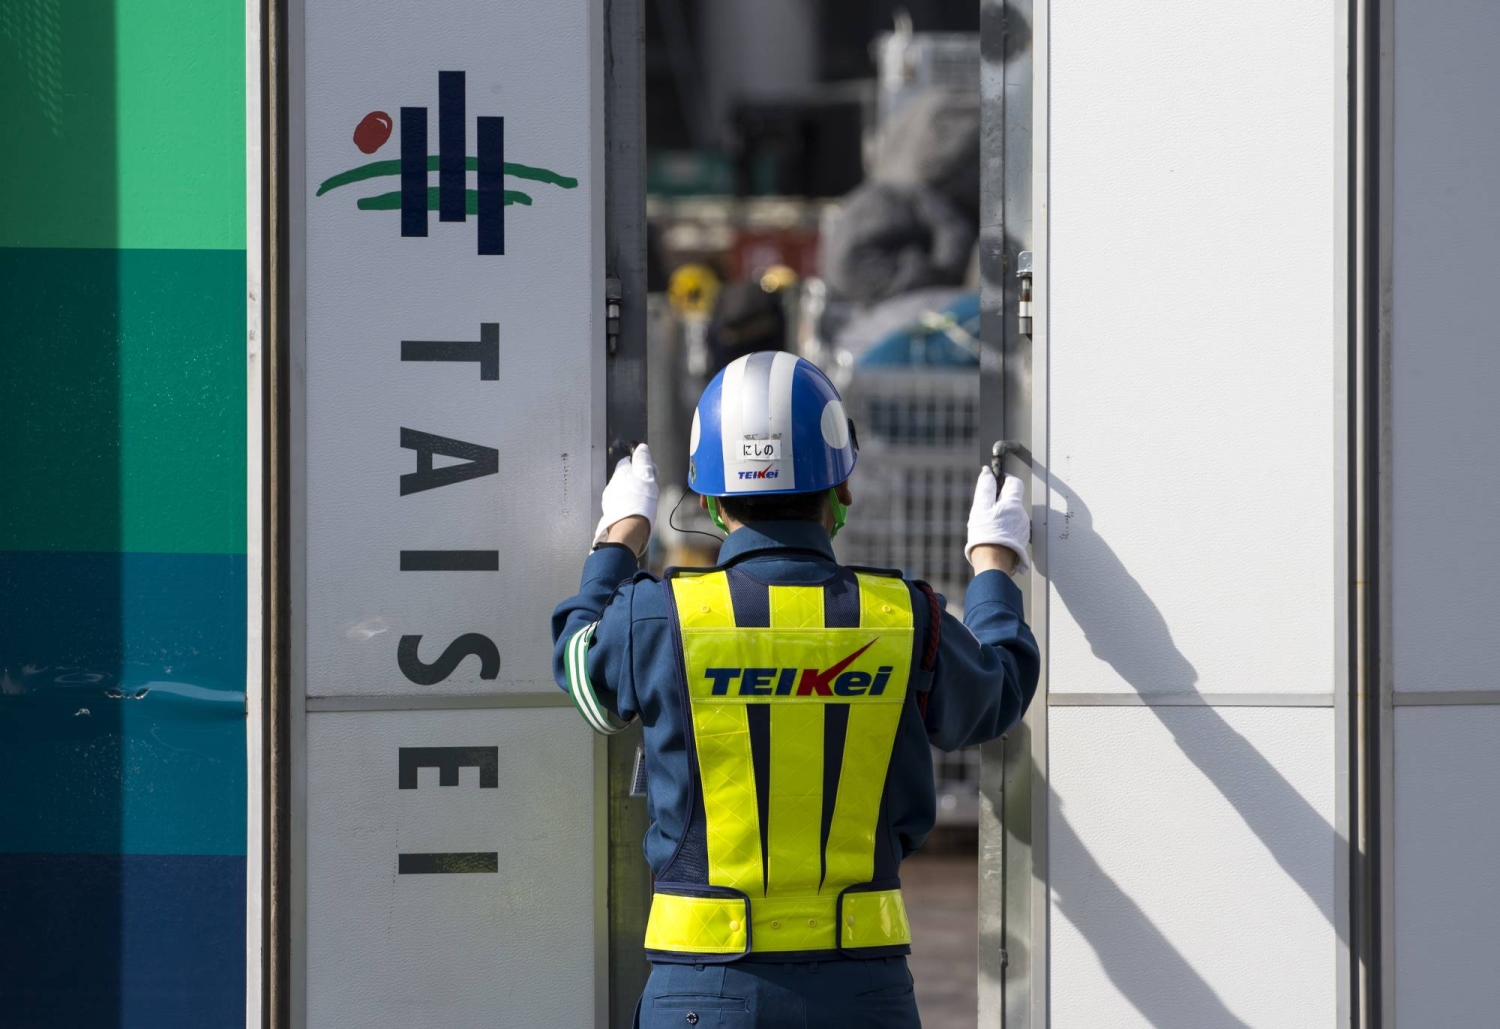
大成はPegasus Tech VenturesをGPに、2036年までAI・ロボティクス新興企業に投資する1億5000万ドルのファンドを設立
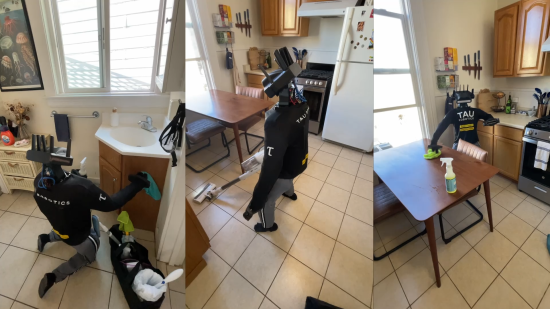
サンフランシスコで人型ロボットによる清掃サービスが開始
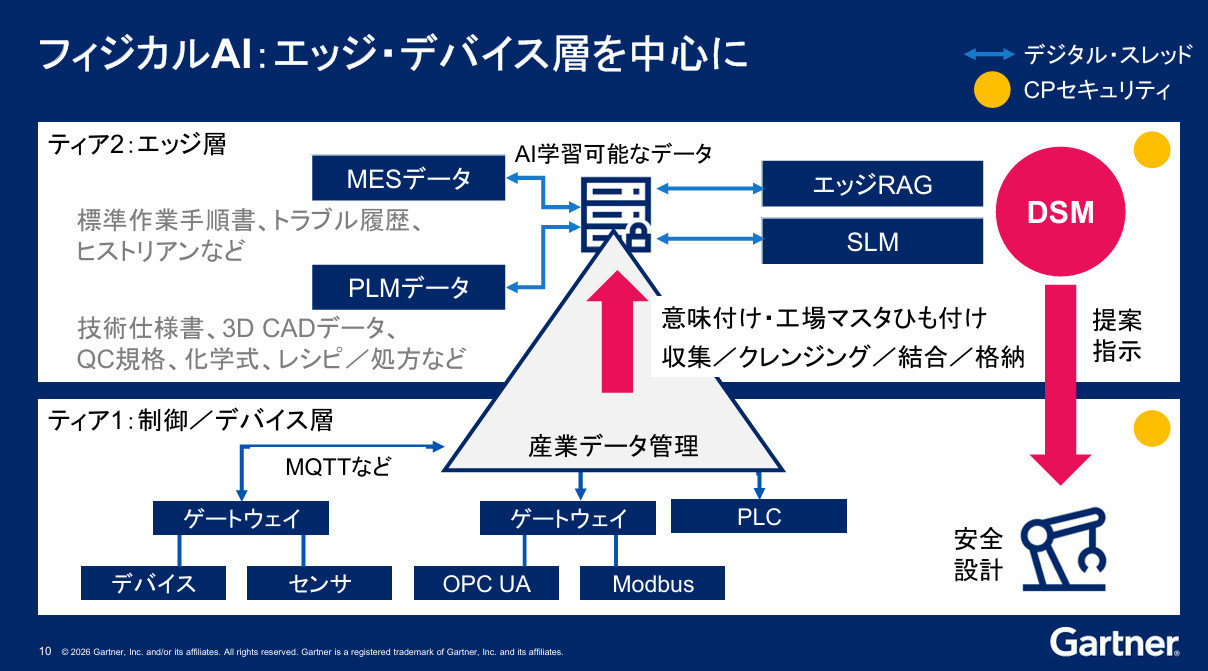
ガートナージャパンのアナリスト鹿内健太郎氏は、フィジカルAIの実装は10年以内に実現すると予測する一方、AIから大きな価値を得ている日本企業は4%にとどまると指摘した
SOMPOホールディングスとNTTは2026年11月11日、介護分野でフィジカルAIを進めるパートナーシップ協定を締結し、まず清掃や洗濯、配膳・下膳、物品搬送などのユースケースを検討する