何が起きたか
メーカーが廃盤のLEGO Boost 17101を2関節アームに組み替え、119,544三角形のLDrawモデルをURDFに変換し、ZCode / CodexがBLE経由のpylgbstで日常語の動作コマンドを出した。
なぜ重要か
エージェントはモーターコマンドを直接呼ばず、全ての動作が計画・プレビュー・実行の経路を通る。メーカーは玩具のギアボックスで正確な角度合わせが難しいと報告。
こういう要約が、毎朝あなたのメールに届きます。
プロジェクトはpylgbstによるBLE接続確認から始まった。ここでメーカーは、Move HubのLED色が接続状態を示さないこと、Bluetooth接続を所有できるプロセスは1つだけであることを知る。こうしたハードウェアの教訓が、ファイルロックでBLEの所有者を単一に強制するなど、後の設計ルールを形作った。アーム設計は複数バージョンを経て、最終v4は17101セット付属のパーツを使い、ギアのかみ合わせを保つためタイヤ製のカウンターウェイトを採用した。メーカーが見つけた重要な限界は、AIエージェントが3Dモデルから重量バランスを確実に導けないことで、物理的な組み立ての調整は人間が行う必要があった。
LDrawからURDFへの変換では2つの定数を用いた。1 LDUは0.4 mm、Y-upの表示座標はROSのZ-upに反転した。平行リンク機構については、URDFが木構造しか扱えないため、メーカーはmimicジョイントで動作関係を表現した。メーカーが最も費用対効果が高いと呼ぶ計画レイヤーはROSもBLEも使わないフェイクモードで動作し、衝突回避はOBBチェックとAABBによる早期棄却を組み合わせた2D A*を使う。ハードウェア校正では、玩具のギアボックスが指定角度に届きにくく、ばらつきが約±3度あることが判明。メーカーは測定値に基づき許容差を1.0度から2.5度に緩めた。
AI統合では、エージェントにモーターへの直接経路を一切与えないよう意図的に設計した。スキル文書は5つのルールを課し、動作前の状態確認の徹底や、事実として報告するのは実際に測定した角度のみといった内容を含む。フェイクモードのテストで、ZCodeにベースを10度右へ回すよう頼むと、状態確認、計画プレビュー、一致確認、実行の順に処理が走った。メーカーは、エージェントがルールを解釈するLLMである場合にこの迂回不可の設計がうまく機能すると述べ、実機アームの速度設定の校正や可動範囲・衝突形状の検証などを残作業として挙げている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
Microsoftは11月17日から20日までサンフランシスコでIgniteを開催し、CEOのSatya Nadella氏が基調講演を行う
Serve Roboticsが「AV Delivery Developer Portal」を公開
PhysiclがInovia Capital主導、US Venture Partners参加のシード資金で1000万ドルを調達し、1万件の3D環境、10万点超のデジタルアセット、数十億通りのシーン変異を提供するStudi…
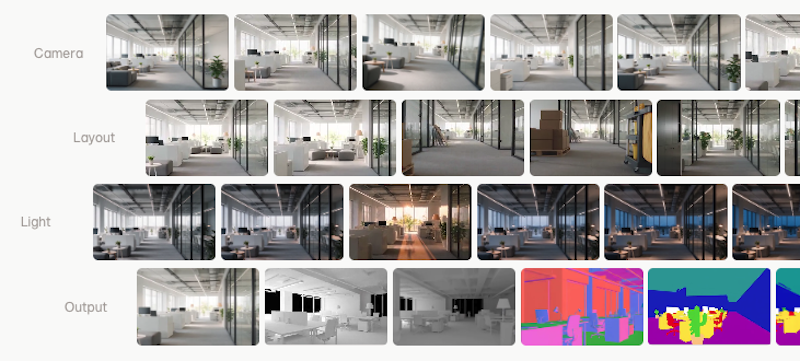
Zacua Venturesは2号ファンドを1億3500万ドルでクローズし、1号ファンドの5600万ドルから2倍超に拡大
Robbyantは触覚モデルLingBot-Touchを公開した
11月12日、Googleは日常的なコーディングと多段階のエージェントタスク向けにGemini 4 Hydrogenを発表し、GeminiアプリとGoogle検索での展開を開始した