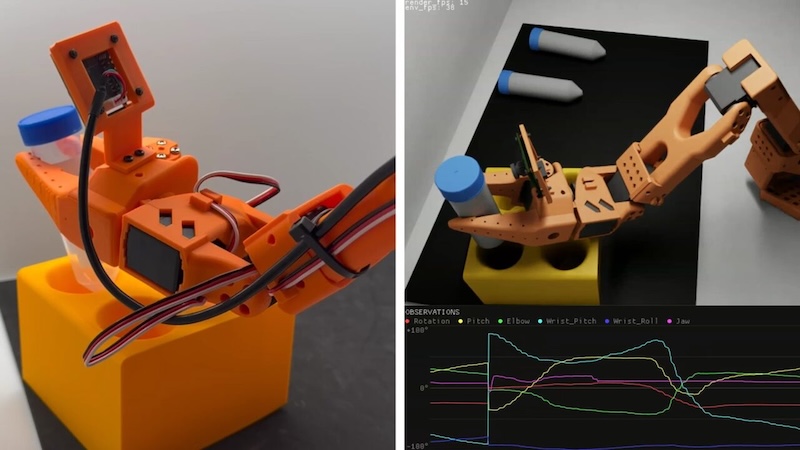
何が起きたか
NvidiaとHugging Faceは、ヒューマノイドロボット向けのビジョン言語アクション基盤モデルであるNvidia Isaac GR00T 1.7と、Nvidia Isaac Teleopフレームワークを、オープンソースロボティクスライブラリのLeRobotに統合した。物理AIの世界基盤モデルであるNvidia Cosmos 3のサポートは今後予定されている。
なぜ重要か
この統合により、ロボティクス開発者はデータ収集、モデル訓練、性能評価、AIロボットのデプロイメントに対する標準化されたワークフローを得ることができ、Nvidiaの300万人以上のロボティクス開発者コミュニティとHugging Faceの1,600万人のAI開発者を組み合わせることになる。Hugging Faceの共同創設者兼最高科学責任者であるThomas Wolfは、オープンソースにより「分野が最先端の研究を人々が研究し、適応させ、構築できるものに変えられる」と述べた。
注目点
Nvidia Cosmos 3の今後の統合により、開発者は実世界データが利用できないか、収集コストが高すぎる場合に、ロボティクスのシンセティックデータを生成し、環境をシミュレーションできるようになる。この協業はまた、Hugging FaceのReachy 2ヒューマノイドロボット上のNvidia Jetson Thorもサポートしている。
こういう要約が、毎朝あなたのメールに届きます。
NvidiaとHugging Faceは、物理AI(実世界ロボティクスタスクへのAIモデル適用)の採用を加速させるため、それぞれの開発者エコシステムを統合している。Hugging FaceのオープンソースロボティクスライブラリであるLeRobotは、すでにロボットデータセットとモデルの開発および共有のためのフレームワークを提供していた。Nvidiaの基盤モデルと開発フレームワークを統合することで、このパートナーシップはロボット開発パイプラインの摩擦点を除去する:データ収集(Isaac Teleop経由)、モデル訓練と評価(Isaac GR00T 1.7経由)、デプロイメント(Reachy 2上のJetson Thorサポート経由)。予定されているNvidia Cosmos 3(世界基盤モデル)の統合により、シンセティックデータ生成と環境シミュレーションが可能になり、ロボティクスの最も持続的な課題の1つである多様な実世界訓練データ収集のコストと困難さに対処する。
このコラボレーションは、研究を身近なツールに変換する手段としてオープンソースを明示的に位置づけている。Thomas Wolfは、開放性により分野が「研究し、適応させ、構築できる」ことを強調した。Nvidiaの300万人のロボティクス開発者とHugging Faceの1,600万人のAI開発者を組み合わせることで、このパートナーシップは物理AIの対象オーディエンスを拡大し、モデル、データセット、ワークフローを異なるロボットタイプおよびアプリケーション間で再利用できる共有エコシステムを作成する。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
第2四半期に富豪やファンドが「Magnificent Seven」のAI関連株6銘柄を売却

Barron'sによると、Nvidiaは金曜早朝に上昇した

ElevenLabsが220億ドルの評価額で3億ドルの従業員向けテンダーを完了し、Mati Staniszewski氏は音声が主要なインターフェースになると予測した

Skild AIはNvidia Isaac SimでS1モデルに「ゴールを決める」目的を与え、自分自身の強い版と競わせ、140年以上の対戦後、実機の人型ロボットでサッカーをさせた

OpenAIは10月15日、Rosalind Academic Planを発表した

Neostellar CapitalのEvan Schlossman氏はCoreWeaveの残存履行義務1037億ドルが債務とリース債務の520億ドルをカバーすると述べた


