何が起きたか
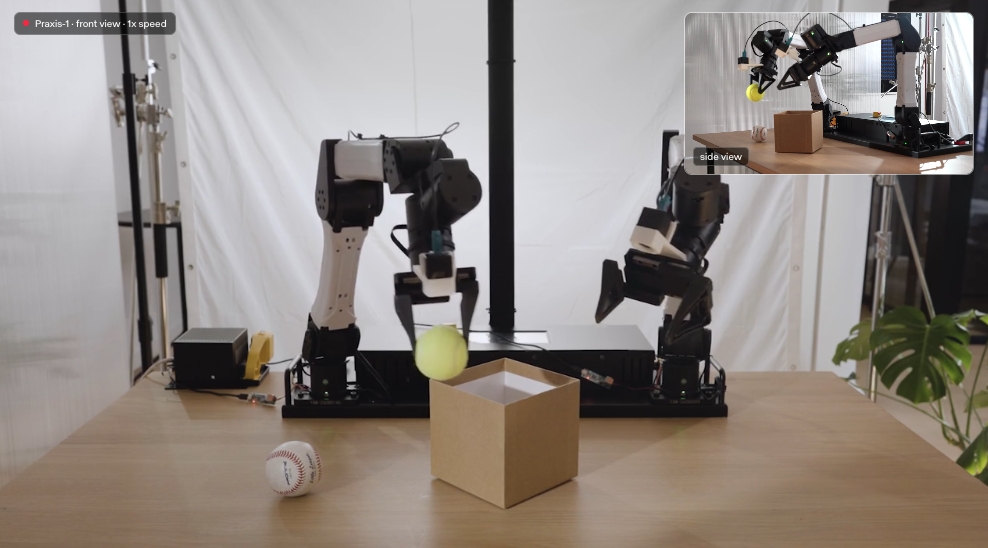
Runwayはロボット制御向けの初のオープンウェイト世界行動モデル「Praxis-1」を発表。自社の世界モデルと同じ大規模動画事前学習を基盤とする。
なぜ重要か
動画による事前学習は、ロボット行動データのみで学習した方策より有利なスタート地点を与え、ロボティクスのデータ不足を緩和し得るとRunwayは述べる。
注目点
ウェブ動画で事前学習した場合の配置誤差は16.1 cm、遠隔操作ロボット動画では16.0 cmとRunwayは報告。統計的に有意な差ではないとしている。
誰に効くかオープンウェイトモデルを評価するロボティクスハードウェア開発者やAI研究者は柔軟性を得られる可能性がある。Runwayによれば、オープンな世界モデルはハードウェア開発者に現状では得られない制御をもたらすという。
こういう要約が、毎朝あなたのメールに届きます。
Runwayは生成動画で名声を築いてきた。Praxis-1はゼロから始めるのではなく、その系譜を延長するものだ。このモデルは、環境や物体が時間とともにどう変化するかを表現するために作られたRunwayの汎用世界モデル(SolarisやGWM Worlds 2を含む)を支えるのと同じ大規模動画事前学習を活用している。Runwayの説明では、正確な物理——物体の振る舞い、手の動き、タスクの途中経過——を生成するようモデルに教えることで、エージェントをデジタルと物理の両世界で訓練できる環境が生まれるという。
Praxis-1が狙う課題は実務的なものだ。実世界のロボティクスデータの収集は費用も時間もかかる。特にロボットを何度も遠隔操作してタスクをこなさせる場合はなおさらだ。Runwayの代替案は、すでに利用可能な通常の動画のはるかに大量のデータに頼ることにある。物理的な妥当性や物体の振る舞いをすでに理解している方策には、圧倒的に有利なスタート地点があるという主張だ。同社はこれを、大規模言語モデルが特定タスクに適応される前にテキストから言語を幅広く把握するのになぞらえ、実験は同様のスケーリング効果を示していると述べ、三人称視点の動画を学習に使うほど方策の性能が向上するという。
これまでの結果が示すものは、この枠組みが示唆するほど大げさではない。ある実験では、通常のウェブ動画と遠隔操作ロボット動画で事前学習した方策は、微調整後にほぼ同等となった——配置誤差は16.1 cm対16.0 cmで、Runway自身が統計的に有意ではないと述べる差だ。Runwayはより難しい操作課題や、再訓練なしにスタジオと家庭のキッチンの両方で動く単一方策も試験しており、世界モデル内のシミュレーション上のロボット方策と後の実世界性能の間に0.95の相関があると報告している。このアプローチがスケールするかどうかは、両手操作、6自由度アーム、移動型プラットフォームとハードウェアが多岐にわたるNoble Machines、Standard Bots、Ultraとの試験と、オープンウェイト戦略が一般公開前に早期アクセスプログラムを拡大するのに十分なロボティクス開発者を引き寄せるかどうかにかかっている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
MicronのCEO Sanjay Mehrotraが決算説明会で、自律走行車が200ギガバイト超のメモリと複数テラバイトのストレージを必要とし、人間型ロボットも同程度の要件になると述べた
NVIDIAがDIN Deployを公開
RobotPlusPlusが「数億元(数千万ドル)」規模のシリーズCを完了
AWSが選択を行うオープンソース判断モデルStrands Decider 2Bを公開
Flytrexがダラス・フォートワース都市圏で屋上ドッキングと予測AI配置を開始、100カ所以上を追加展開中
IdeogramがIdeogram 4.5を発表