何が起きたか
UCバークレーのTrevor Darrell氏のチームはモデルを事前学習した後、200以上の家庭用品を扱う100時間の触覚データで専門サブモデルを訓練し、約100件の遠隔操作デモで微調整した。
なぜ重要か
電球の装着、歯磨き粉の塗布、卵の移動など12の複雑なタスクで平均成功率65%を達成し、触覚を通常無視する最高性能のVLAモデルの約2倍となった。
注目点
規模拡大で差が縮まるか——復旦大学系のNeoteAIは既に3万時間を保有し、NeoteAIのShunlin Lu氏は実世界環境で10万時間に近づけば新たな能力が解放されると推測する。
誰に効くか操作ハードウェアを開発するロボティクス研究チームやスタートアップは、触覚データと高レベル制御・触覚制御の別々のサブモデルを組み合わせることで繊細なタスクの成功率がおよそ2倍になり得るという証拠を得た——ただしこれまでの結果は単一のハードウェア構成か独自センサーによるものである。
こういう要約が、毎朝あなたのメールに届きます。
視覚言語行動モデルは洗濯物の折りたたみや部屋の片付けといった日常作業で着実に進歩しているが、USBケーブルの接続や鍵の回転など繊細な手の制御が必要なタスクではつまずく。人間が頼る触覚フィードバックを無視するからだ。バークレーの研究は、まず既存データで事前学習し、次に200以上の家庭用品にわたる100時間のデモで訓練した専門サブモデルを通じて触覚を追加することで、このギャップに挑む。触覚エキスパートは行動エキスパートの4倍速く動作し、把持の修正が間に合う。
この分野はデータの断片化にも直面している。清華大学のChengbo Yuan氏は21種類のセンサーにわたる公開データセットから3,000時間以上を集約し、各センサーの出力を人間の手のテンプレートにマッピングした共有形式に変換した——Open X-Embodimentコラボレーションに触発された手法である。このハードウェア非依存のモデルは、見たことのないハードウェアでもベースラインを上回り、Yuan氏はこれを触覚知識の一種の常識に帰する。一方、USCのモデルは視覚データのみから触覚を推論し、センサーなしのロボットに初歩的な触感を与える。
規模拡大だけが答えだと誰もが確信しているわけではない。中国科学院のLong Cheng氏は、触覚信号は疎で断続的なためモデルが無視するようになると主張する。彼のIROS 2026のモデルは視覚からロボットが感じることを予測し、意外な不一致のみを増幅し、平均成功率62.8%を達成した(触覚なしでは28.2%)。結果は今や、より大きく多様なデータセットか、より賢いアルゴリズムか、あるいはその両方が真に器用なタスクに決定的かどうかにかかっている。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
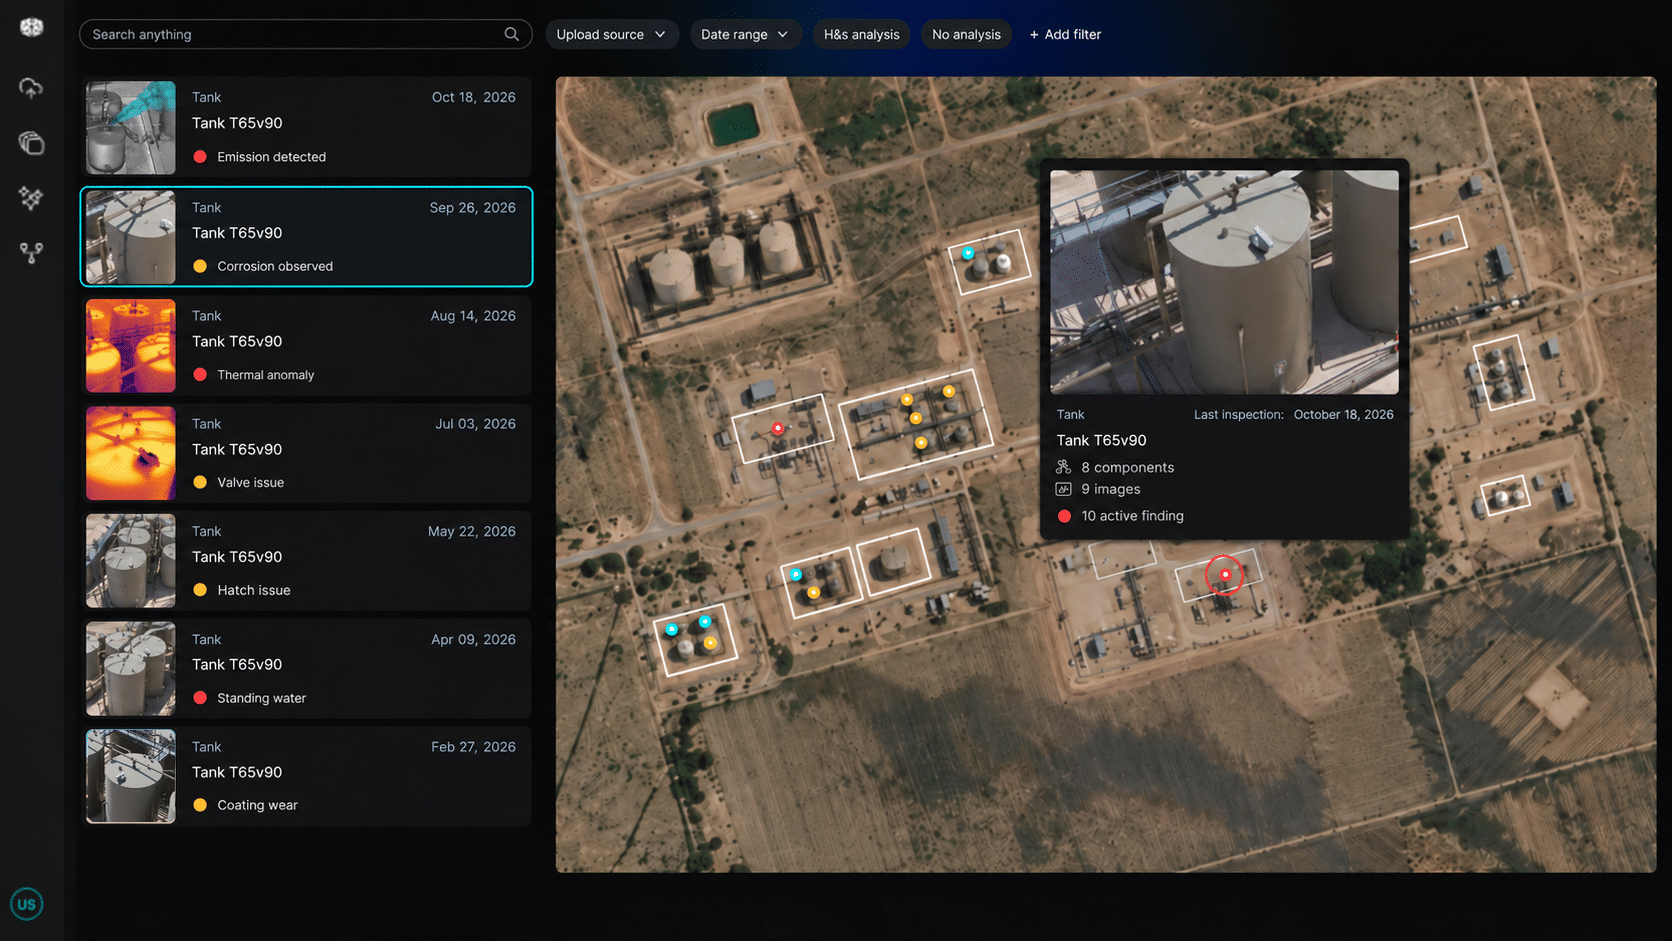
Fort Roboticsは既存投資家から約2000万ドルの新規出資を発表
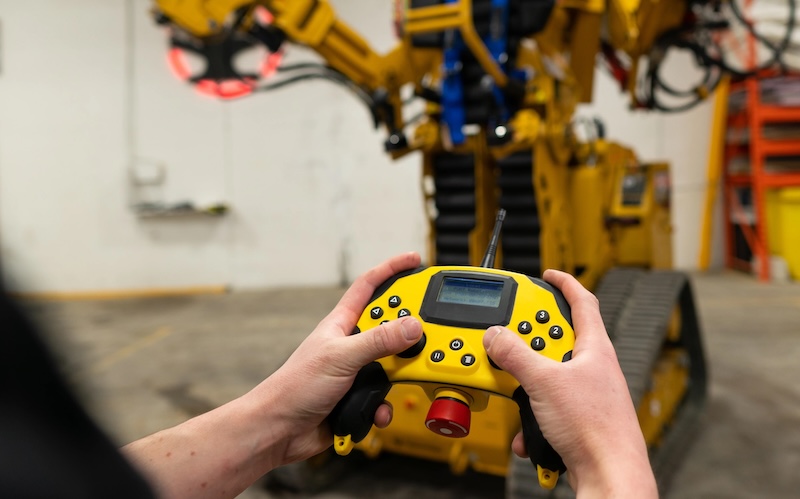
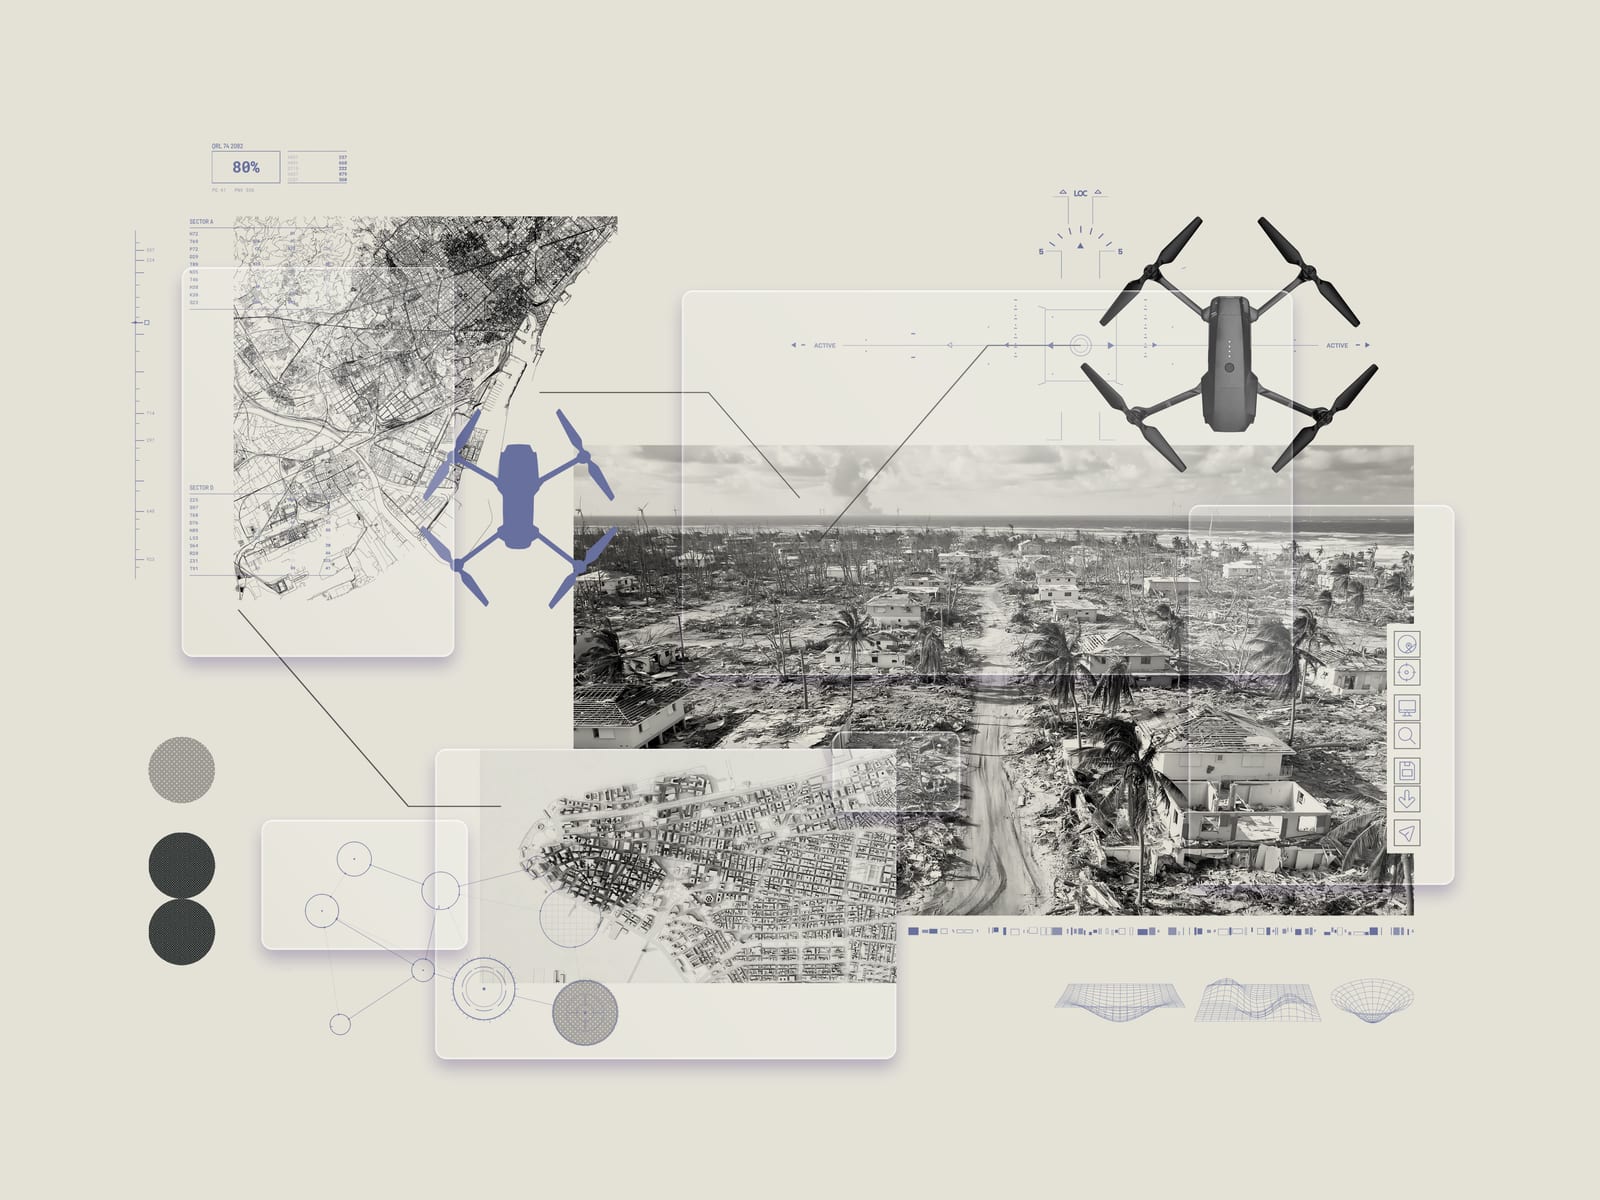
テキサスA&M大学が米国科学財団の資金で開発したCLARKEは、ドローン画像をオフラインで分析し簡潔な被害報告を送る
人型ロボットが踊り飲み物を配る動画が増えたが、多くは遠隔操作や入念なプログラム頼みで、実用に足る成功率には届いていない
人型ロボットが踊ったり飲み物を配ったりする動画が増えているが、多くは遠隔操作や入念なプログラミングに頼り、実用に足る成功率には届いていない
Googleは世界モデルGenie 4を発表した
Perceptoは2026年10月27日、10万時間超の点検データで訓練した160超のAIモデルを、他社製を含むドローンやセンサー、アーカイブに適用するSaaS基盤Axionを発表した