何が起きたか
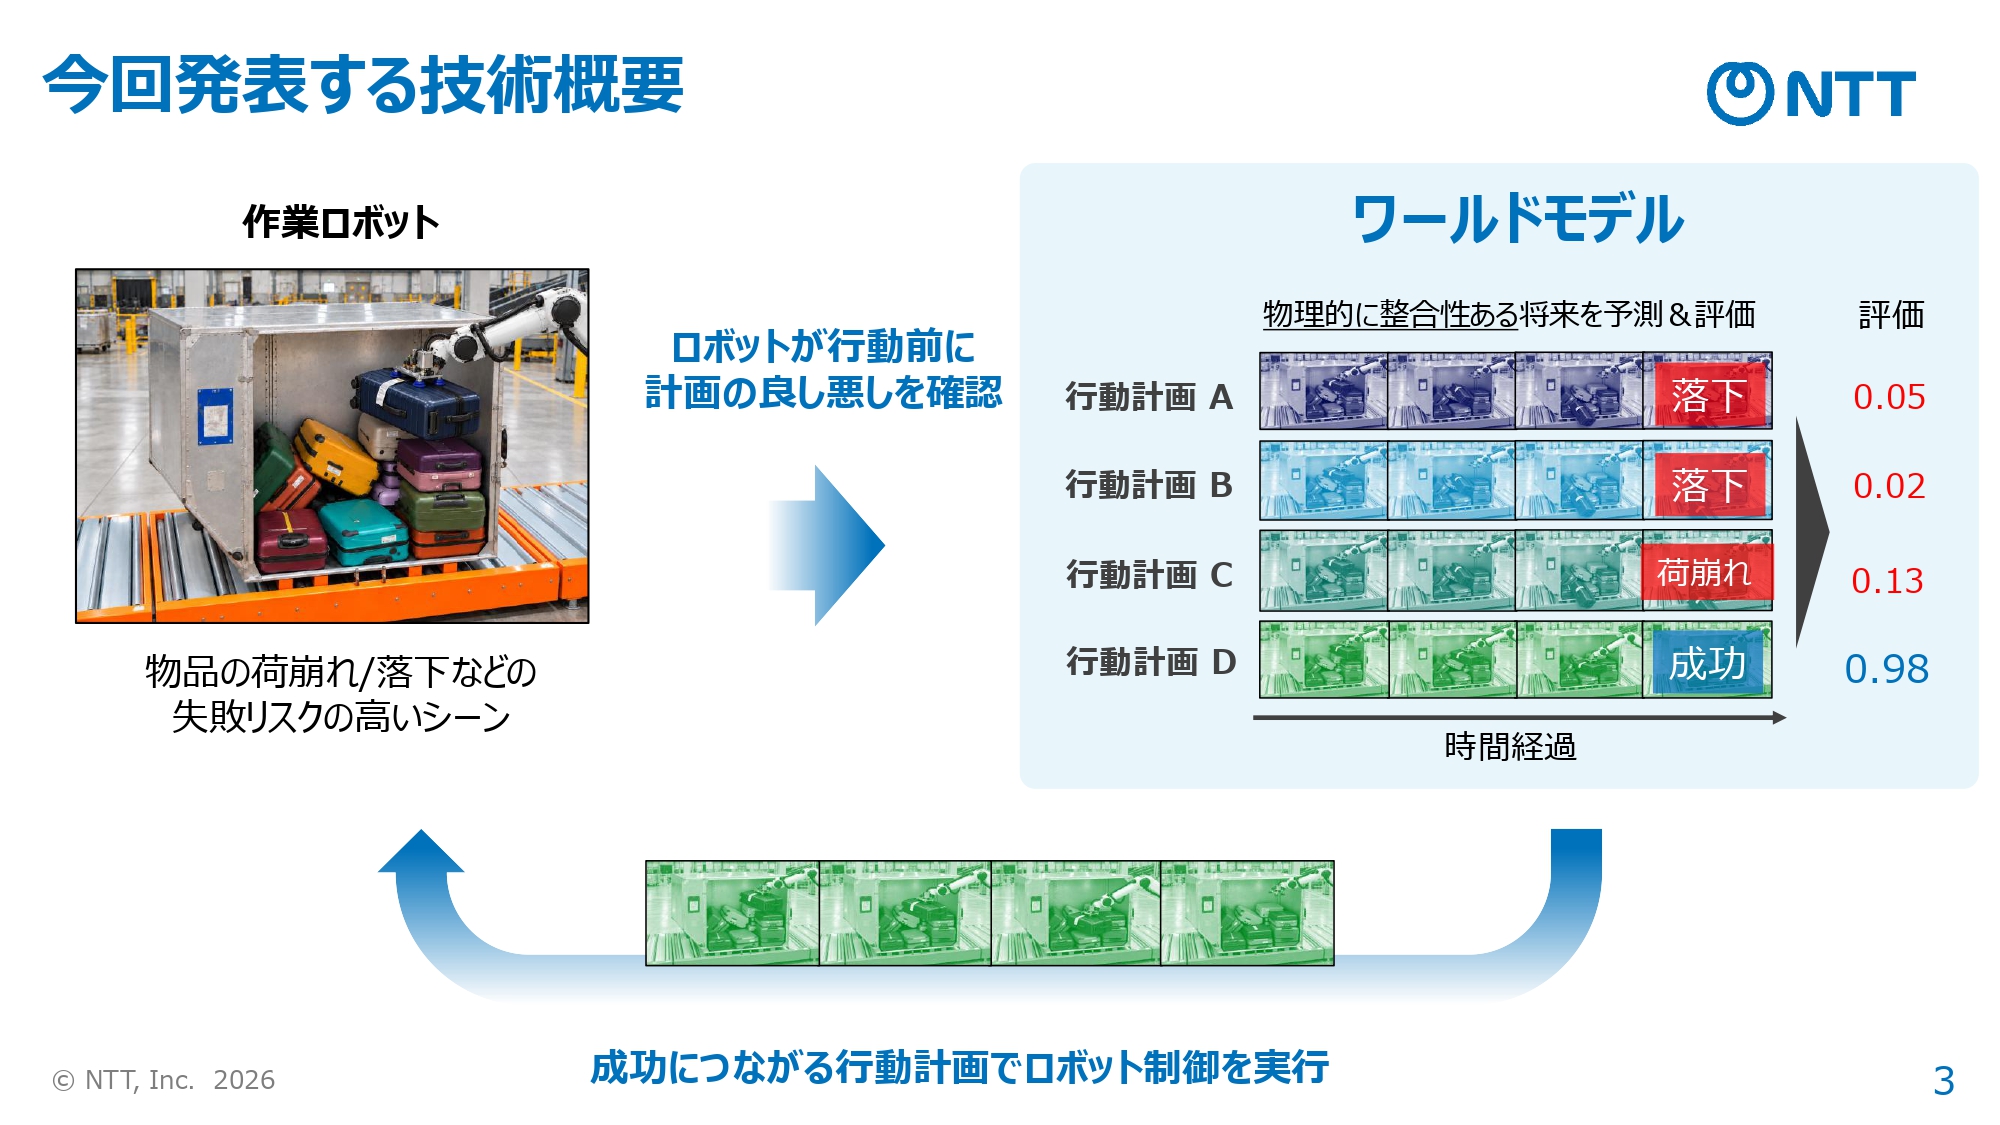
NTTは「NTTワールドモデル」と「物理制御アダプター」を組み合わせ、行動候補を事前評価するフィジカルAIを公開。π0.5 VLAモデル使用の棚積みテストで成功率73.1%から92.3%に向上。
なぜ重要か
従来のワールドモデルは動画から学習するため、未学習の状況で物理法則に反する予測を生み得る。形状や重さが異なる物品では問題となるため、NTTの物理ベースの手法は予測の一貫性維持を狙う。
誰に効くか不規則な形状や重さの物品を扱う物流、倉庫、製造のロボティクス・自動化チームは、実行前に行動を事前確認する手段を得られる可能性がある。
こういう要約が、毎朝あなたのメールに届きます。
NTTの発表は、ワールドモデルの既知の弱点に対処するものだ。大量の動画データから将来の変化を経験的に学ぶシステムは、学習していない状況で物理法則に反する予測を生成することがある。これは空港の手荷物や宅配便を扱う現場で特に問題となる。形状や重さ、配置がさまざまで、あらゆる状況の学習データを集めるのは難しいからだ。NTTの手法は、動画生成モデルに独自の「物理制御アダプター」を組み合わせる。同アダプターが物体の位置、向き、速度、質量を推定し、運動方程式に基づいて状態変化を予測する。経験ベースの生成器と物理ベースのアダプターを統合することで、物体が消えたり変形したりする不自然な予測を抑えるという。既存のロボット制御ソフトとも連携でき、VLAモデルや動作計画から出た複数の行動候補について実行後の状況を動画で予測し、各行動の成功率を採点するため、ロボットは動く前に選択肢を比較できる。棚積みの結果に加え、NTTはベンチマークOBJ3DでLPIPSスコア7.81を報告し、OCKの7.92、NVIDIA Cosmos Predict 2.5の21.90を上回った。最初の想定用途は空港の手荷物扱いで、Mujinと検証を進め、物流、倉庫、製造、建設、小売への展開を目指す。
業界と使っているAIツールを選ぶと、仕事に関係するニュースが毎朝届きます。
登録無料・Googleアカウントなら30秒・いつでも解除できますAITodayについて →
この記事についてわからないことをAIに質問できます。AIはこの記事・AIToday の過去記事・Wikipedia を読み、出典を付けて答えます。Q&Aはこのページに公開され、他の読者も読めます。
このようなAIの動きを、御社の業界・競合に合わせて毎日届ける法人プランもあります → 詳しく見る
AnthropicのIPO動画でTom Brown氏は、ClaudeがAWS Trainium、Google TPU、NVIDIA GPU、AMD GPUで学習・推論され、AMD向けカーネルのほぼ100%をClaudeが…
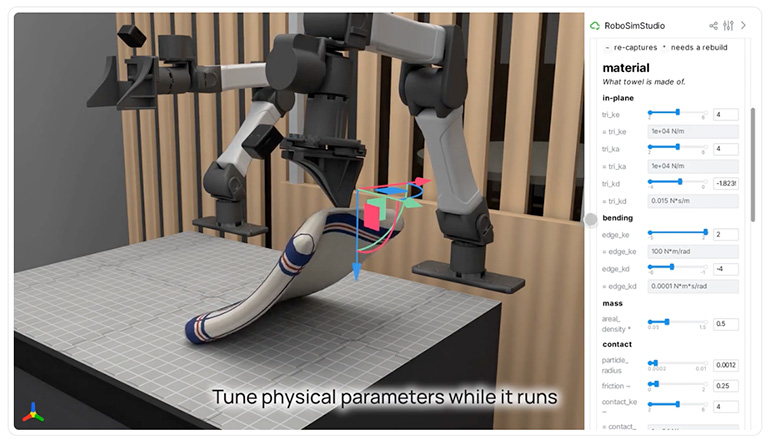
UCバークレーとNVIDIAが、AIコーディングエージェントによるロボットプログラムの作成・シミュレーション・改良を可能にするオープンソースツールを公開した
DatabricksはGenie OneがGoogle DriveやJira、Confluenceなどを横断するGenie Search、会話内アーティファクト、MCP経由のJiraやAsanaでのアクションを統合し、2…
Databricksは新しいGenieを発表した
Google DeepMindはAlphaGenome 2を発表した
PluraiはTeam8主導でU&I、Velocity、Mercer参加のシード1300万ドルを調達